ACTION 10
Actuation
動きが特定の軸に拘束されたインタフェースを、目標状態または目標位置まで駆動する動作
なぜ必要か
ボタン、ノブ、スライダ、バルブは人が使うように作られており、ロボット用の入出力は別に用意されていない。設備の起動シーケンス、配管バルブの開度設定、コンベヤの起動と停止がこれに当たる。
設備を改造せずに自動化するには、人が使ってきた物理的なインタフェースをそのまま操作しなければならない。作動に要する力と破損に至る力の差が小さく、拘束方向も機器ごとに異なるため、位置指令だけでは操作できない。
Skills 8
10-Aボタン操作
作動に必要な押し込み深さと力が事前に分からず、作動したかどうかは押している間の反力の変化でしか確認できない。
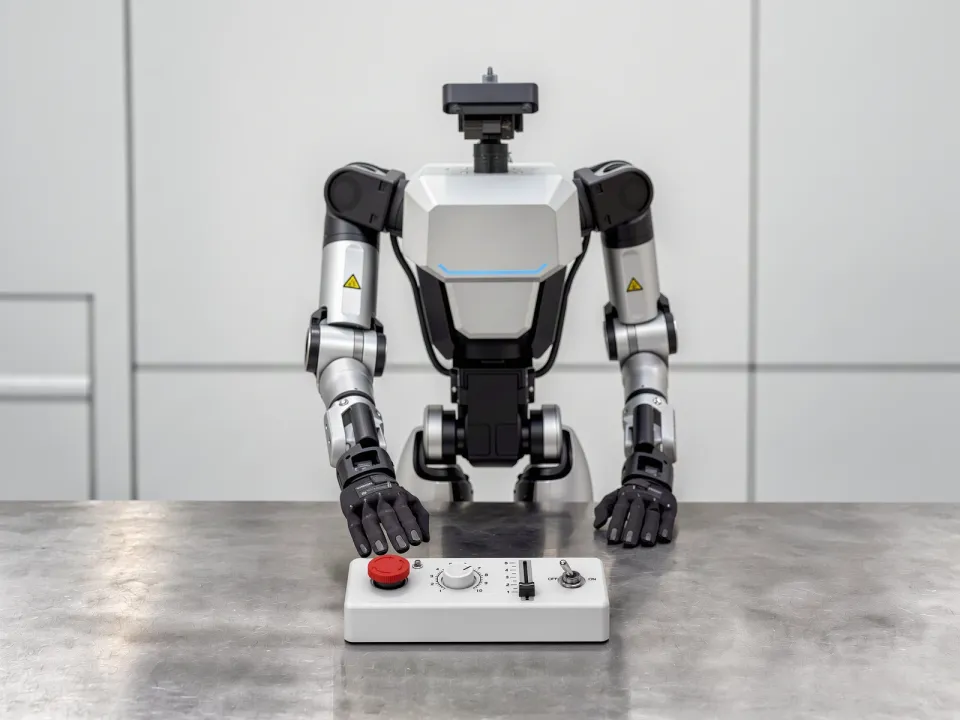
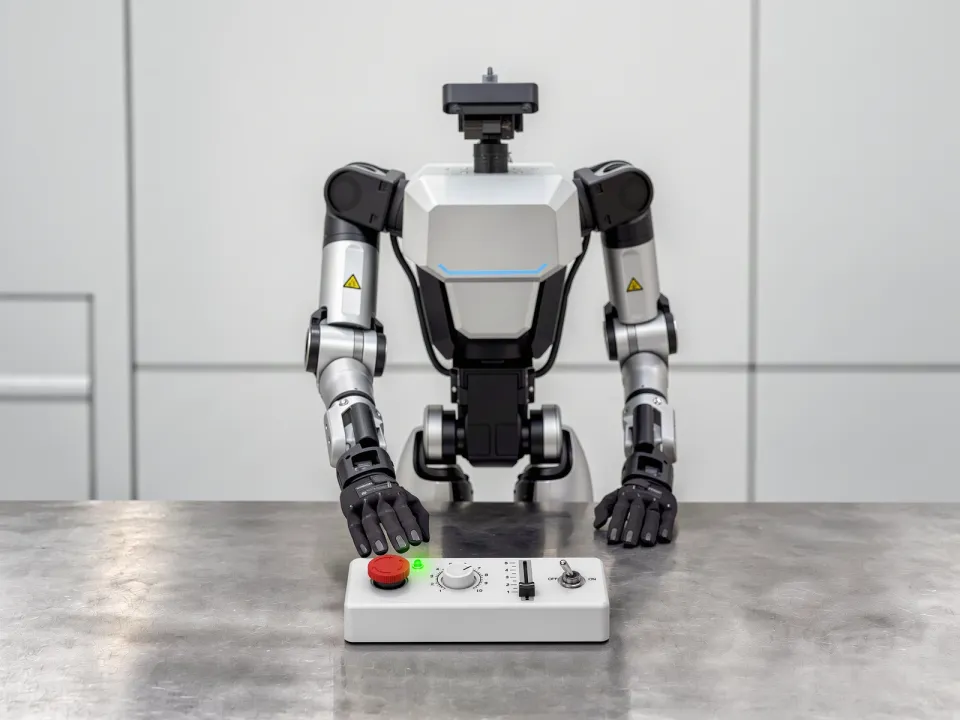
C_geom 非該当C_force 該当C_contact 非該当C_obs 該当C_deform 非該当C_dyn 非該当
E1 非該当E2 非該当E3 非該当E4 該当E5 非該当
10-Bノブ操作
操作中に手が目盛りを隠すため、目標位置で正しく止まったかを確認できない。
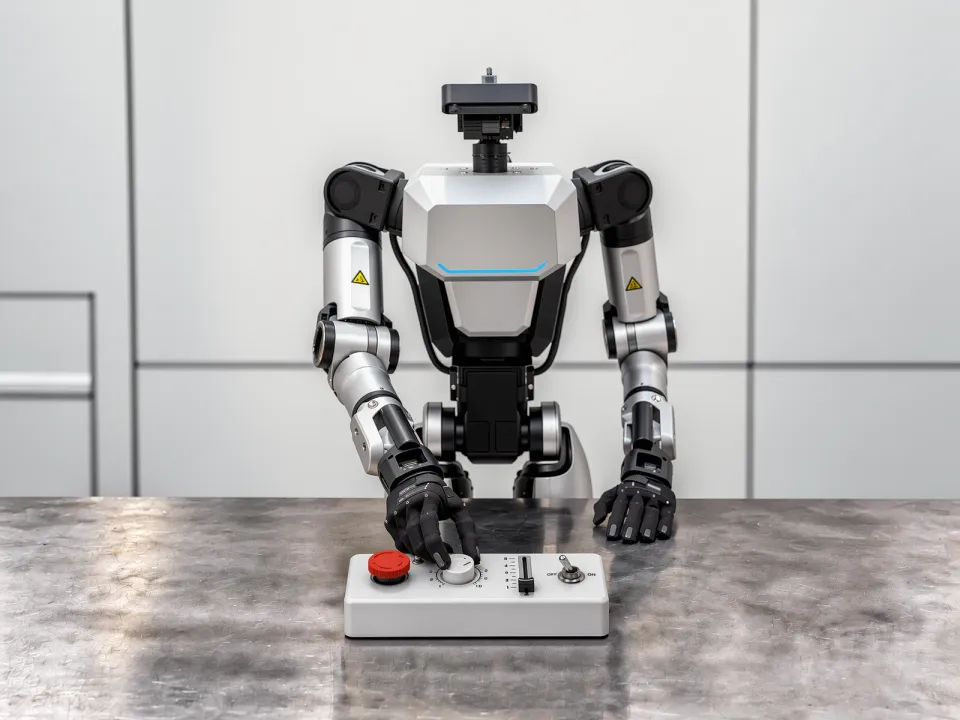
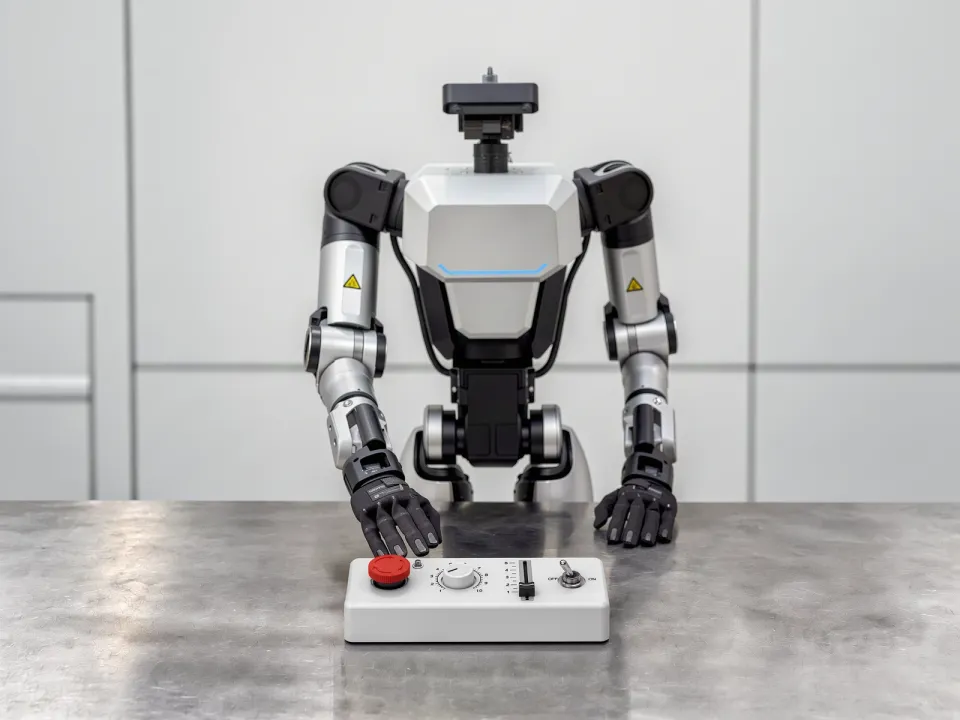
C_geom 該当C_force 非該当C_contact 非該当C_obs 該当C_deform 非該当C_dyn 非該当
E1 非該当E2 非該当E3 非該当E4 該当E5 非該当
10-Cスライダ操作
スライダは決められた軸に沿って動くが、目標位置の範囲が狭いため、わずかに押し込み過ぎるだけで目標範囲を越える。
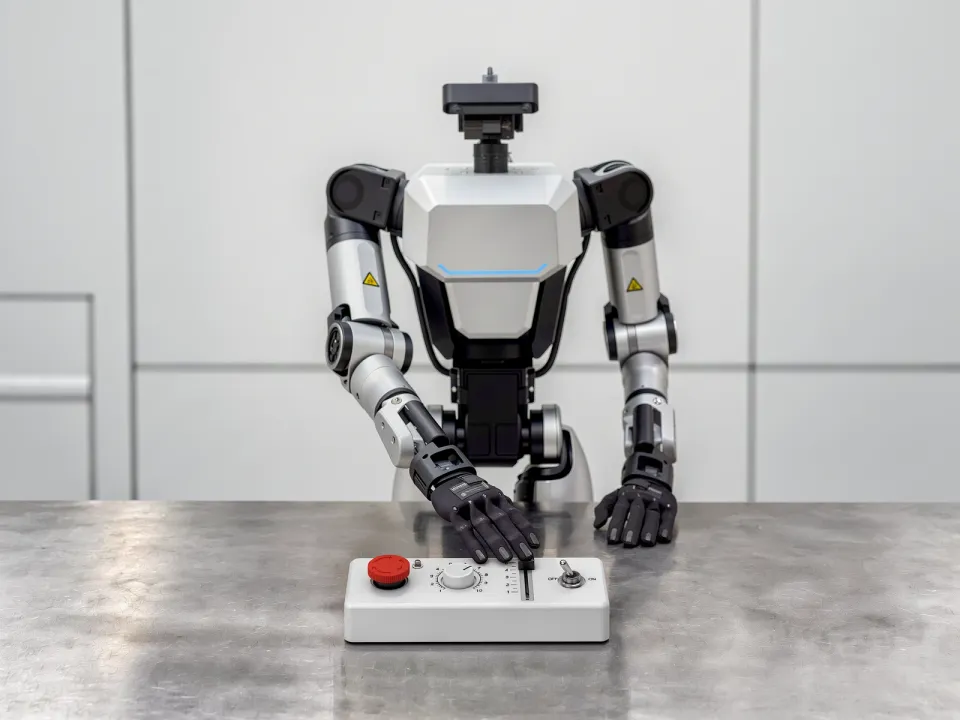
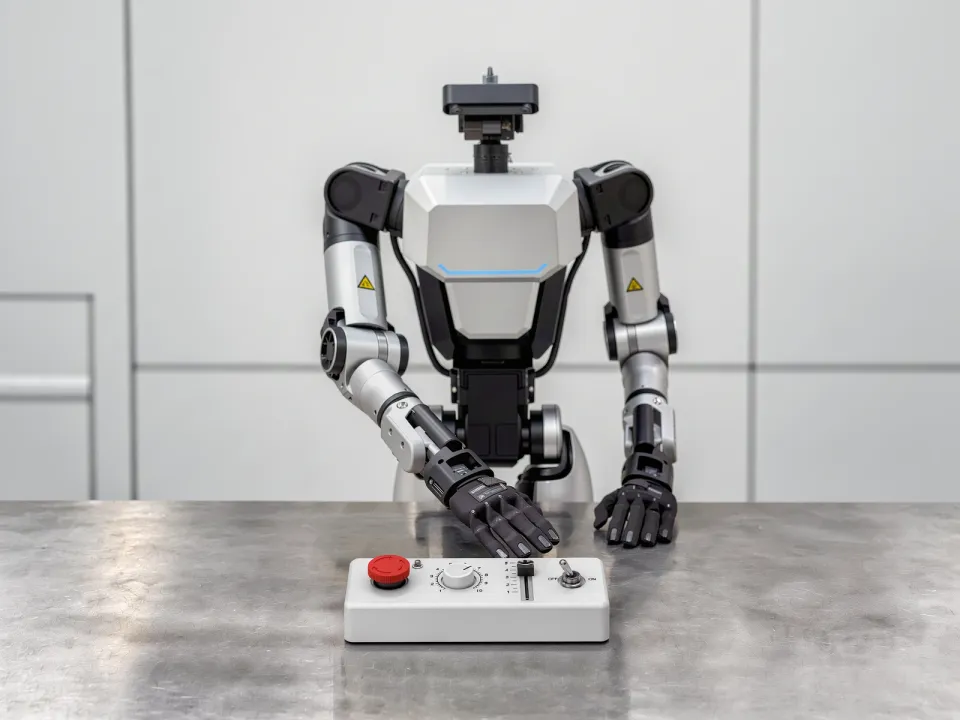
C_geom 該当C_force 該当C_contact 非該当C_obs 非該当C_deform 非該当C_dyn 該当
E1 非該当E2 非該当E3 該当E4 該当E5 非該当
10-Dトグルスイッチ操作
隣接するスイッチとの間隔が狭い一方で状態の切り替えには強い力が必要なため、狭い空間で大きな力を正確に加えなければならない。
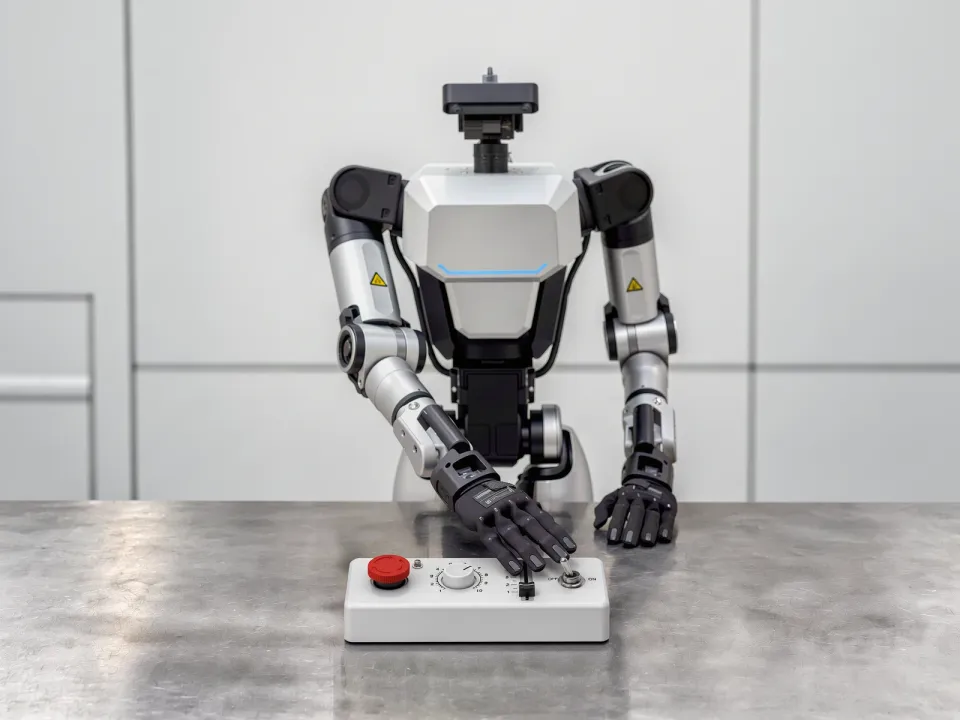
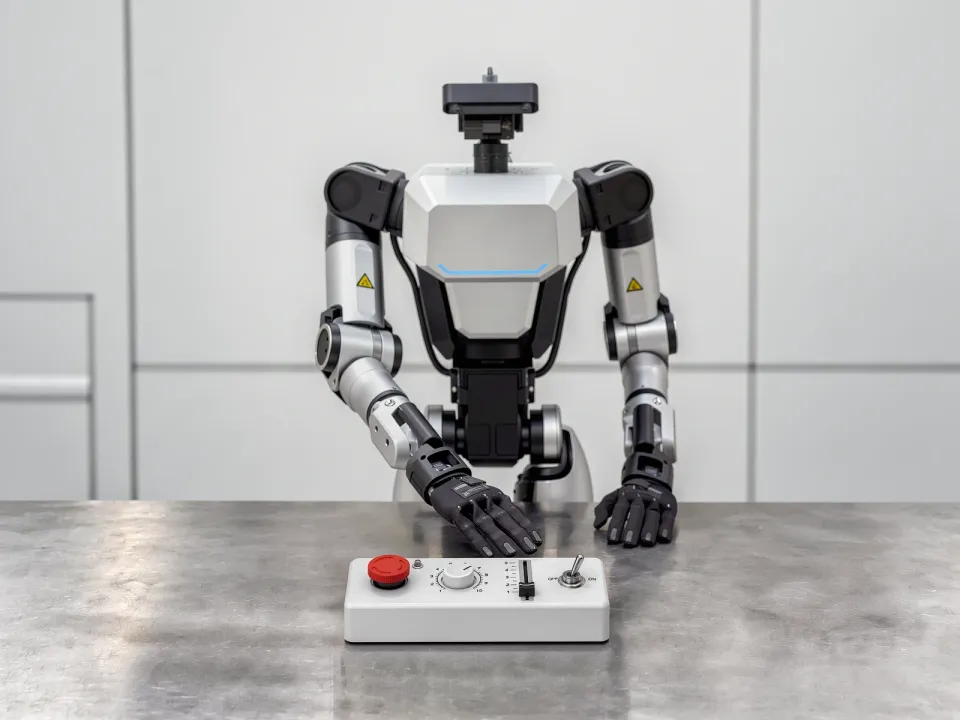
C_geom 該当C_force 該当C_contact 非該当C_obs 非該当C_deform 非該当C_dyn 該当
E1 非該当E2 該当E3 非該当E4 該当E5 非該当
10-Eボールバルブ操作
短いレバーに大きなトルクをかけなければ動かず、その力を保ったまま所定の角度まで回さなければならない。
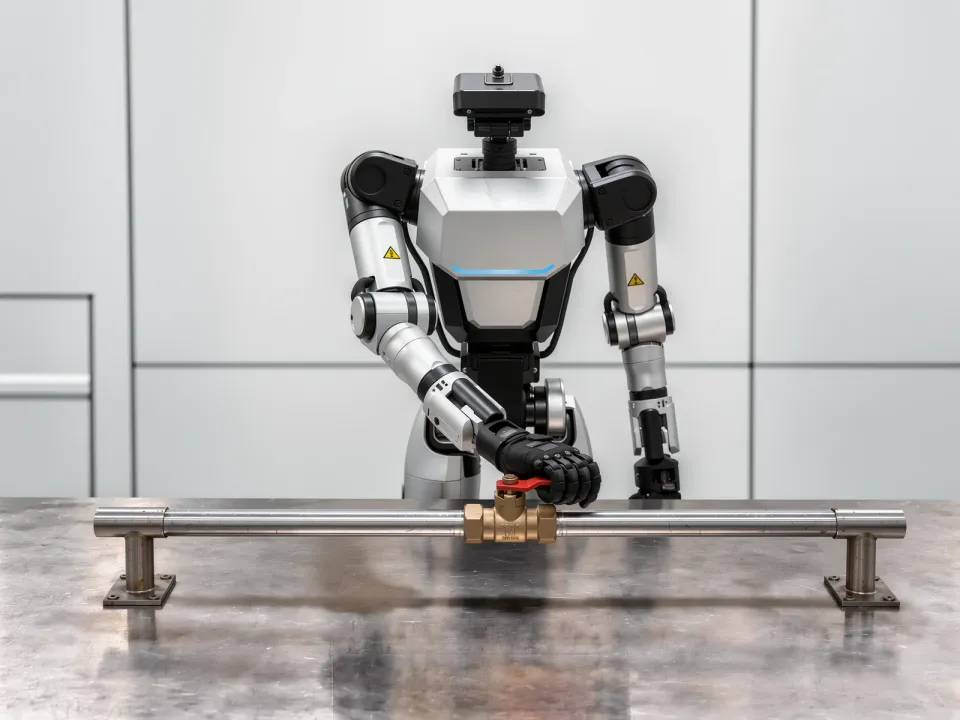
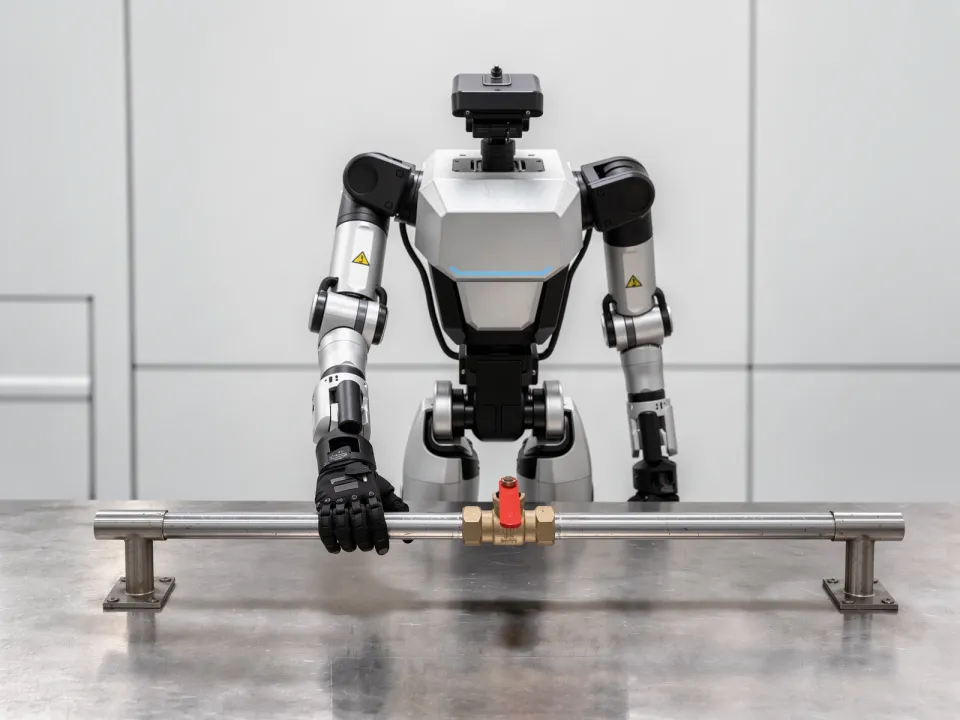
C_geom 非該当C_force 該当C_contact 非該当C_obs 非該当C_deform 非該当C_dyn 該当
E1 該当E2 非該当E3 非該当E4 該当E5 非該当
10-Fハンドル式バルブ操作
全行程が複数回転に及ぶため一度の把持では終わらず、持ち替えを繰り返しながら回転を続けなければならない。
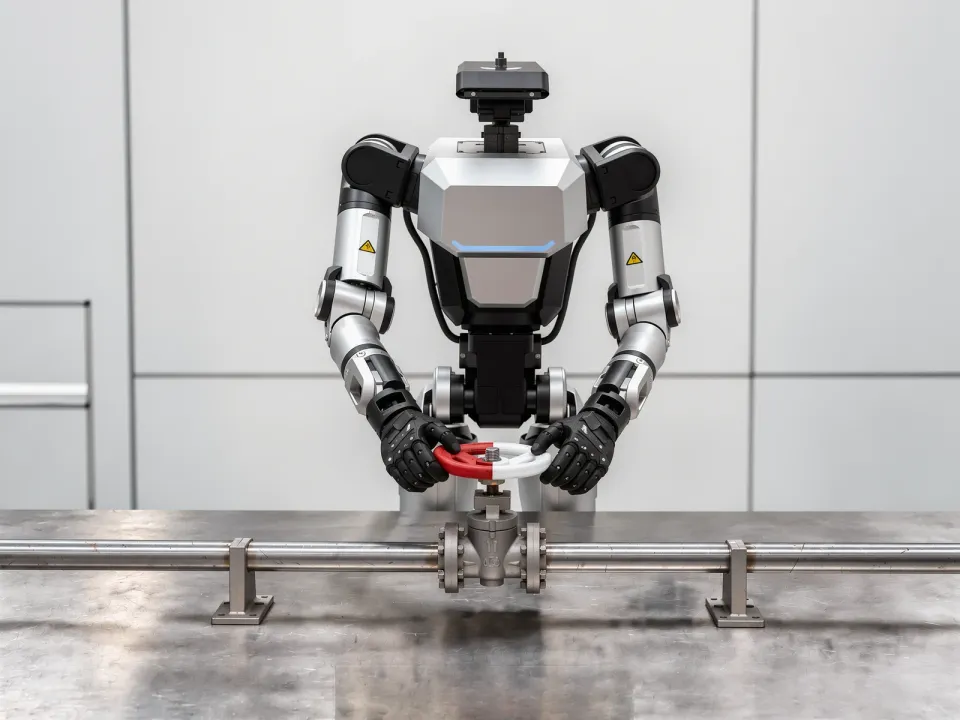
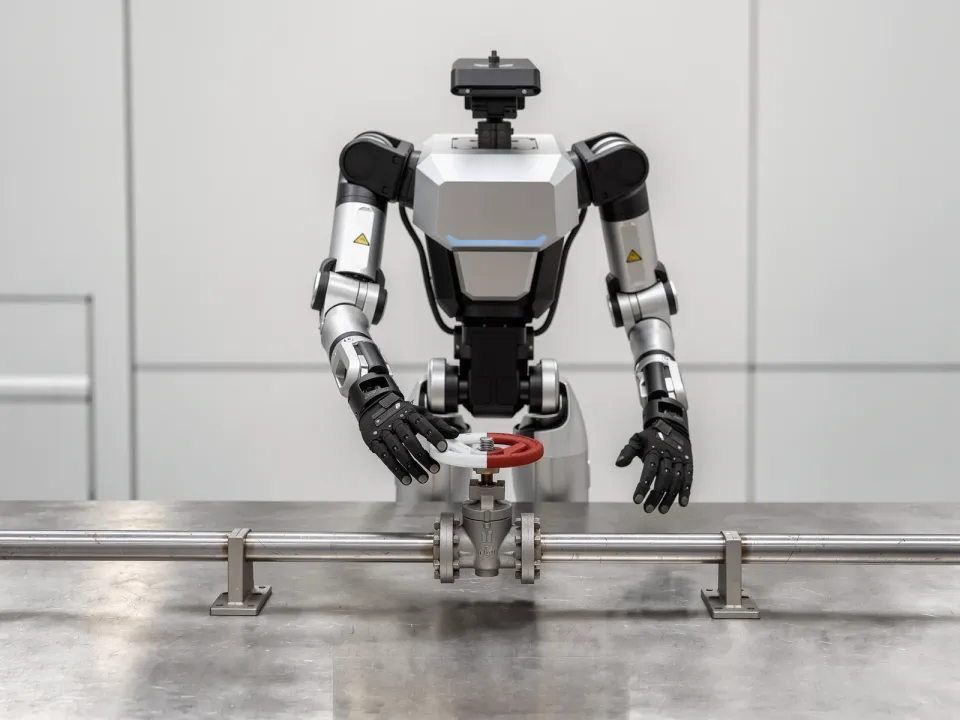
C_geom 非該当C_force 該当C_contact 該当C_obs 該当C_deform 非該当C_dyn 非該当
E1 該当E2 非該当E3 非該当E4 非該当E5 非該当
10-Gボタン長押し操作
離すと元に戻る操作部であるため、所定の時間にわたって作動状態を途切れなく維持しなければならない。
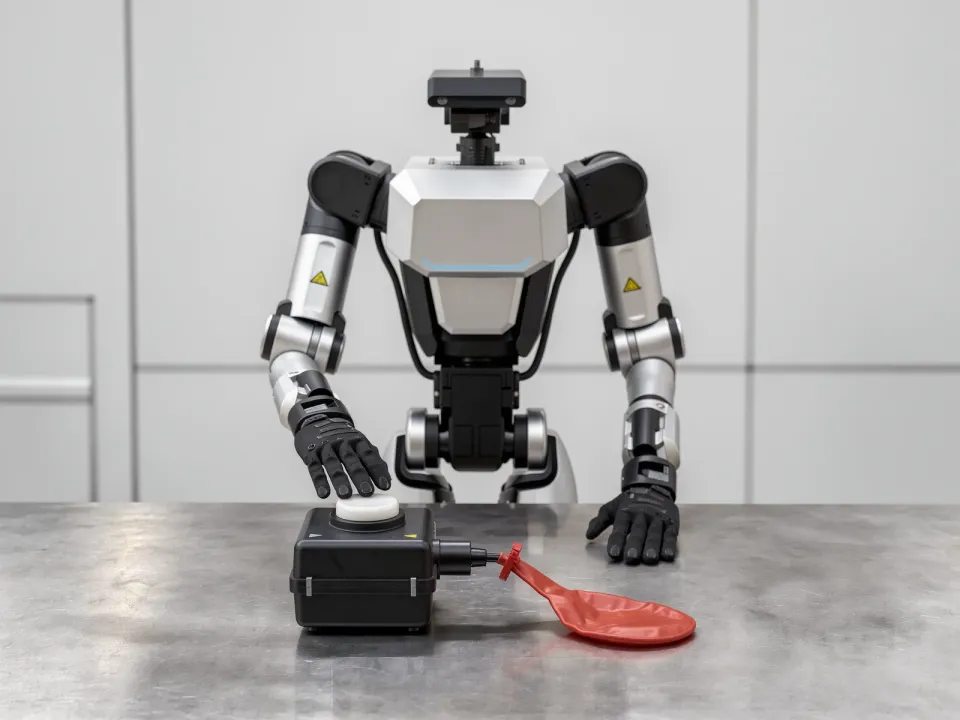
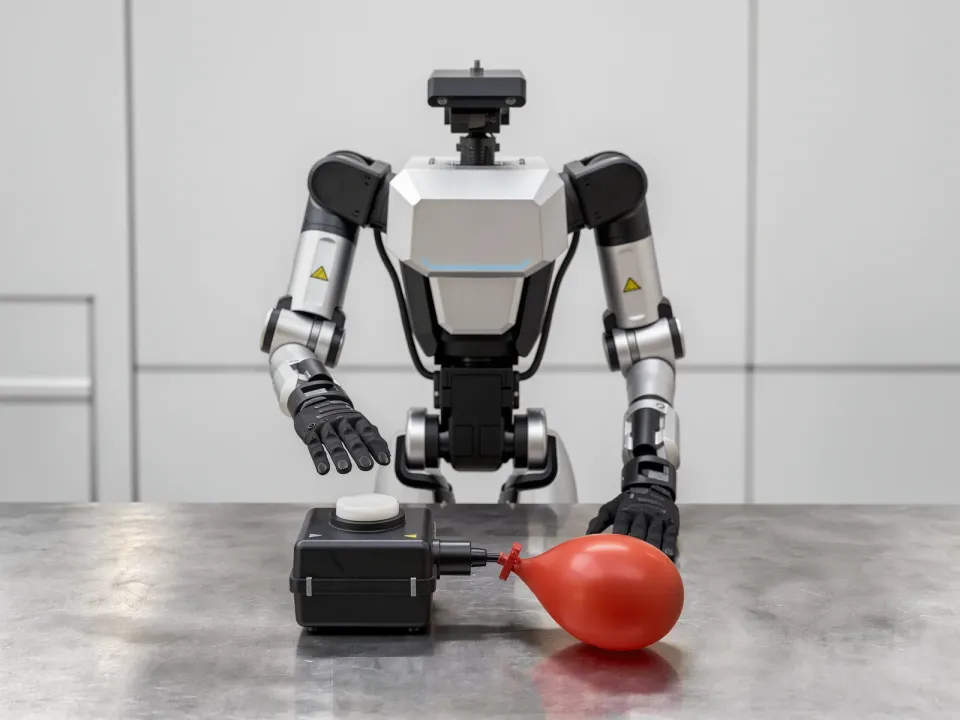
C_geom 非該当C_force 該当C_contact 非該当C_obs 非該当C_deform 非該当C_dyn 該当
E1 非該当E2 非該当E3 該当E4 該当E5 非該当
10-Hヒンジ式パネルの開放
パネルがヒンジを軸に円弧を描いて動くため、開ける間、押す方向を絶えず変えなければならない。
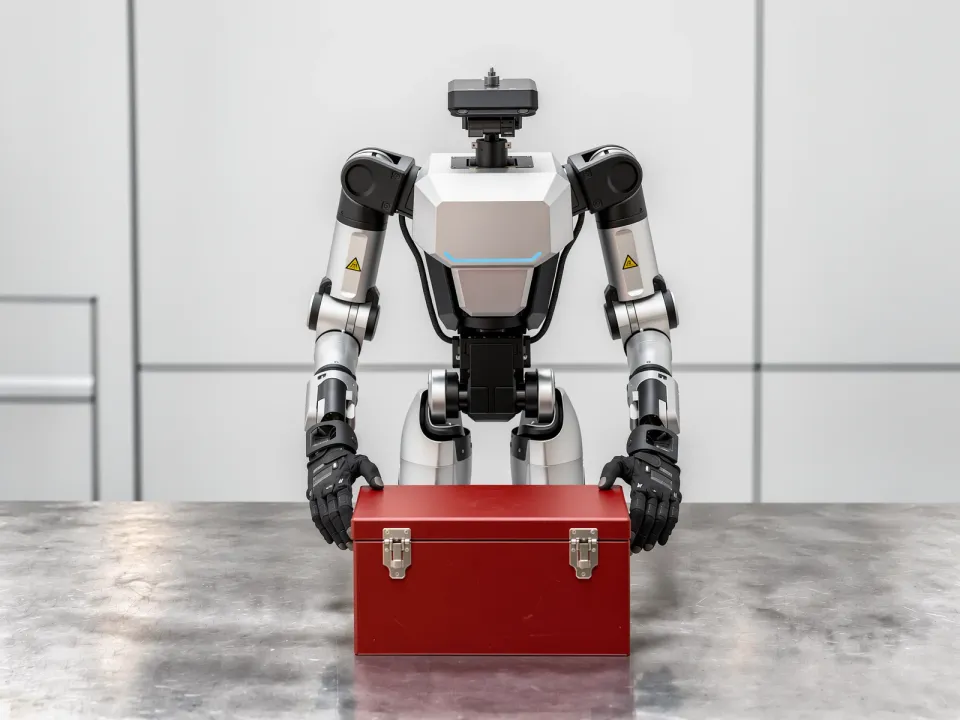
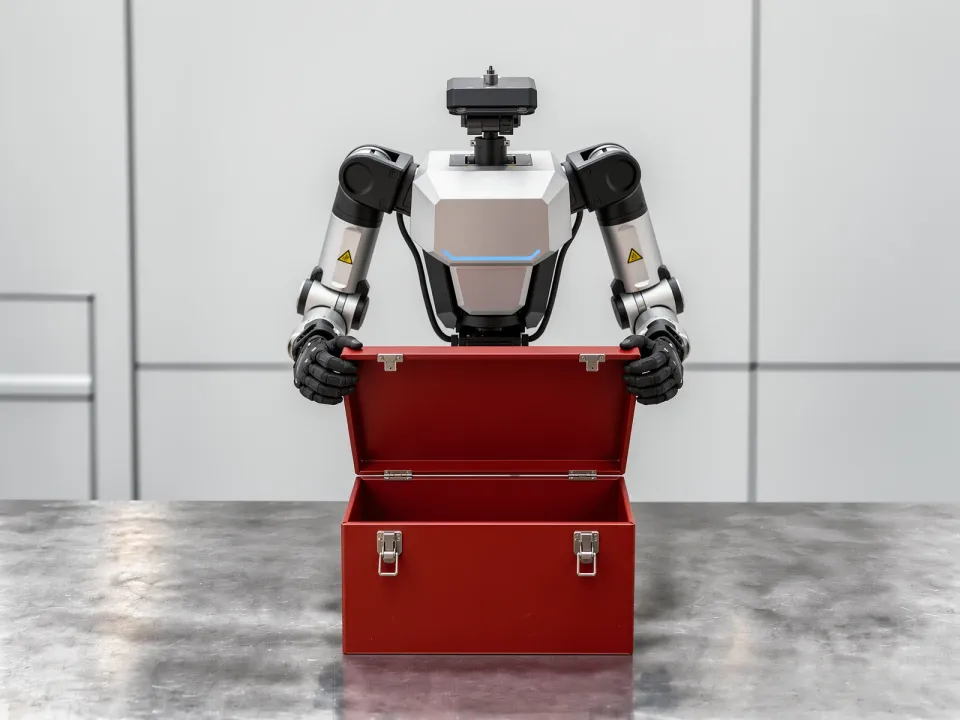
C_geom 該当C_force 該当C_contact 該当C_obs 非該当C_deform 非該当C_dyn 非該当
E1 非該当E2 非該当E3 非該当E4 該当E5 非該当