ACTION 02
Reorienting
物体を手放さずに手と物体の接触関係を組み替え、姿勢または把持位置を変える動作
なぜ必要か
把持した直後の姿勢は、次の工程に必要な姿勢と一致しないことがほとんどである。レジでのバーコードの向き合わせ、コンベヤ投入前のラベル面の向きの変更、組立工程での部品の反転がこれに当たる。
いったん置いてから持ち直すと、そのたびに持ち替えの失敗や姿勢誤差のリスクが新たに生じる。これを避けるには、支持を保ったまま接触を解き、組み直さなければならない。
Skills 6
02-A小型品の手内リオリエンテーション
物体が手に隠れて見えないため、触覚だけを頼りに姿勢を変えなければならない。
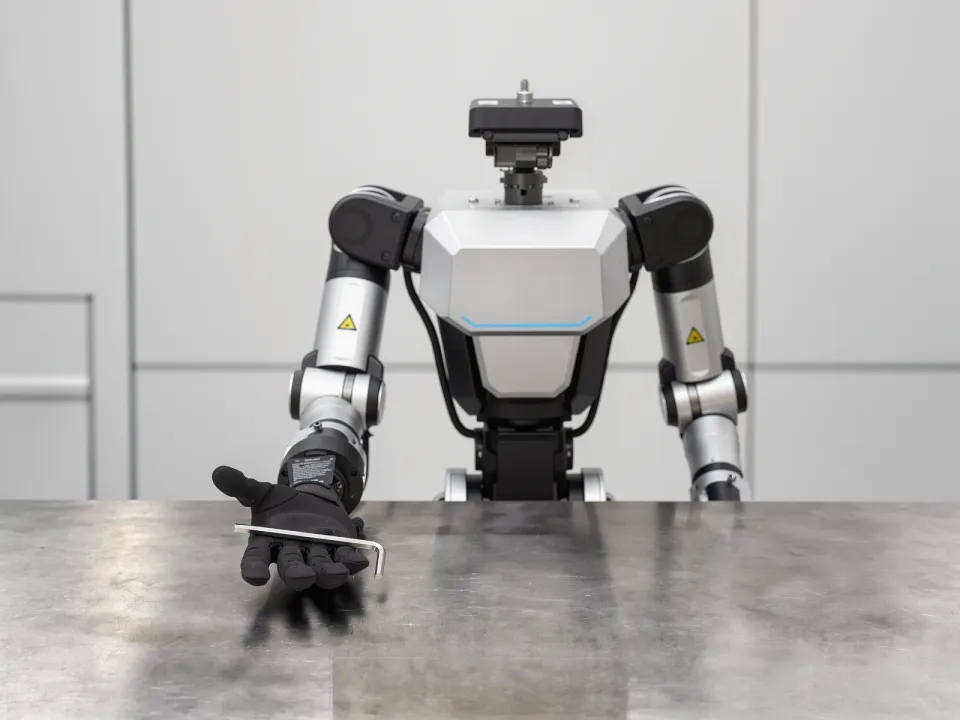
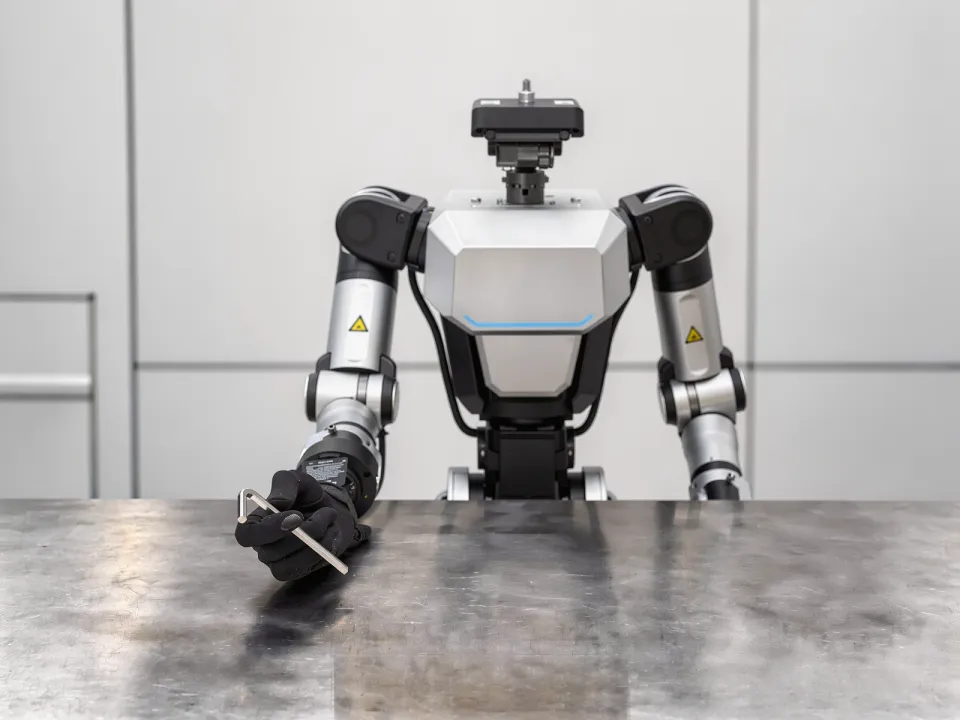
C_geom 非該当C_force 該当C_contact 該当C_obs 該当C_deform 非該当C_dyn 非該当
E1 該当E2 非該当E3 非該当E4 該当E5 非該当
02-B複数物体の手内リオリエンテーション
片手で複数の物体を同時に保持しており、指が物体間で共用されるため、一つだけを動かそうとしても、残りを保持していた接触まで変わる。
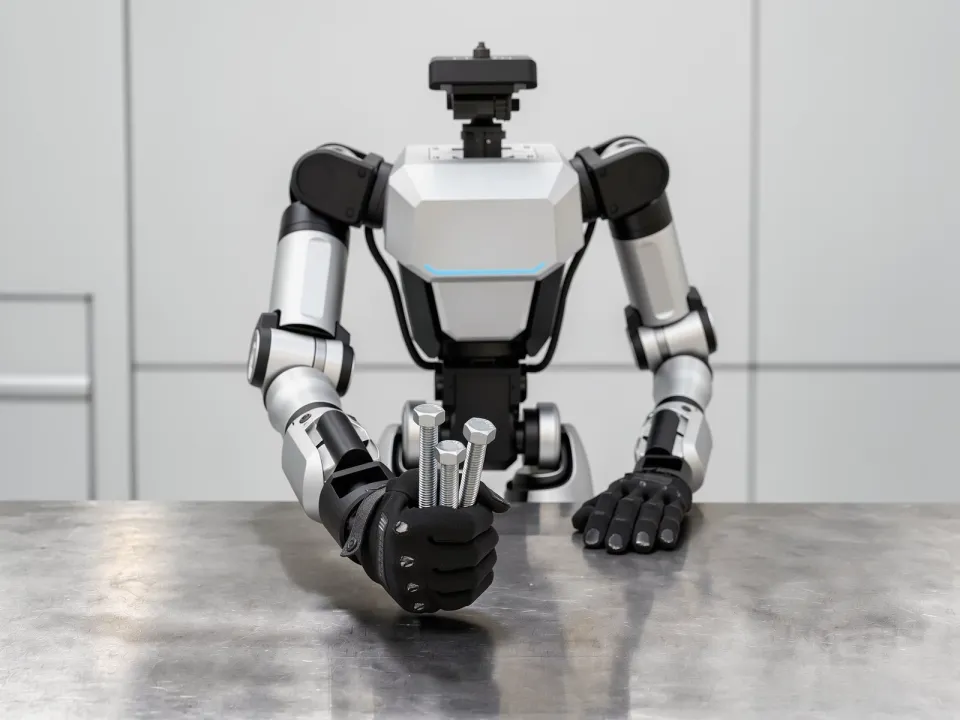
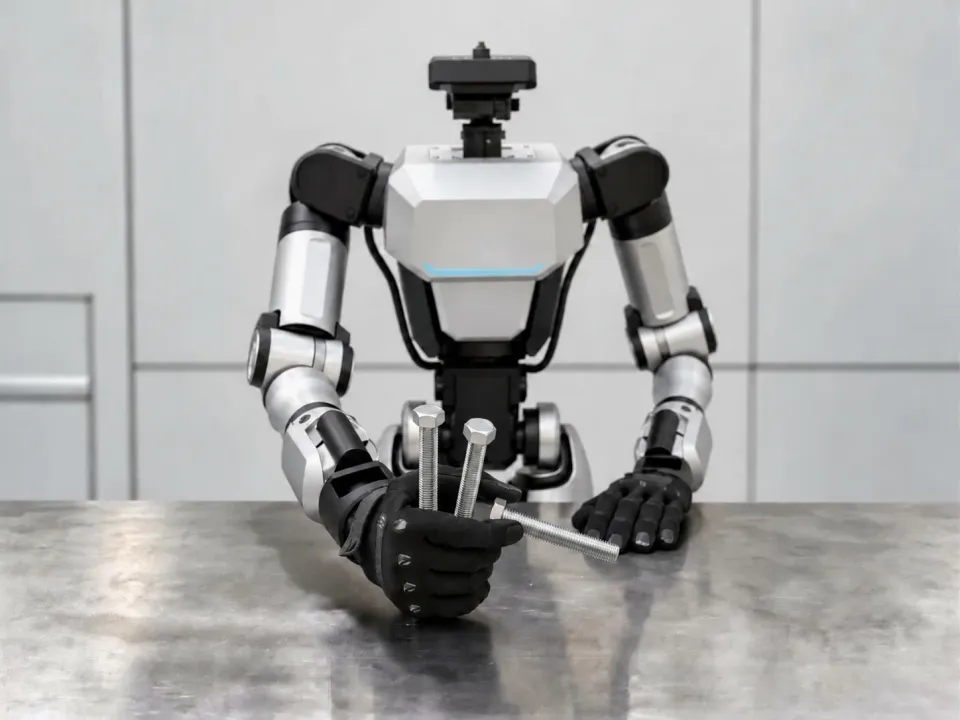
C_geom 該当C_force 該当C_contact 該当C_obs 該当C_deform 非該当C_dyn 非該当
E1 該当E2 非該当E3 非該当E4 該当E5 非該当
02-C大型品の持ち替え
複数の接触点の協調が必要な大きさであるため、接触点を一つずつ移しながら回転させる必要があり、回転中は重心が移動して残りの接触点が受ける荷重が変わり続ける。
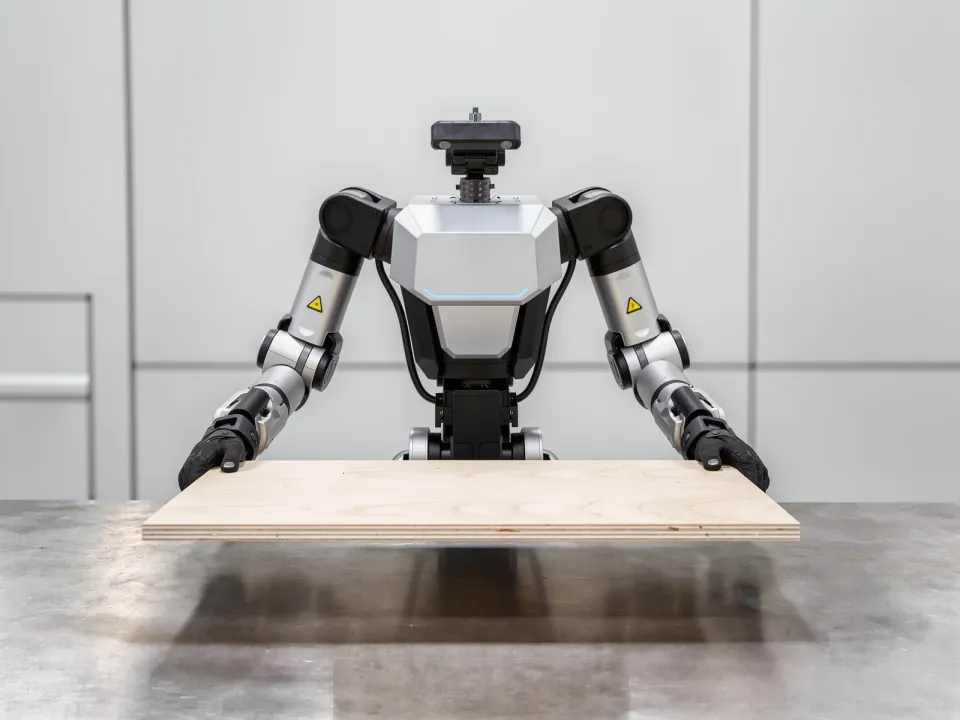
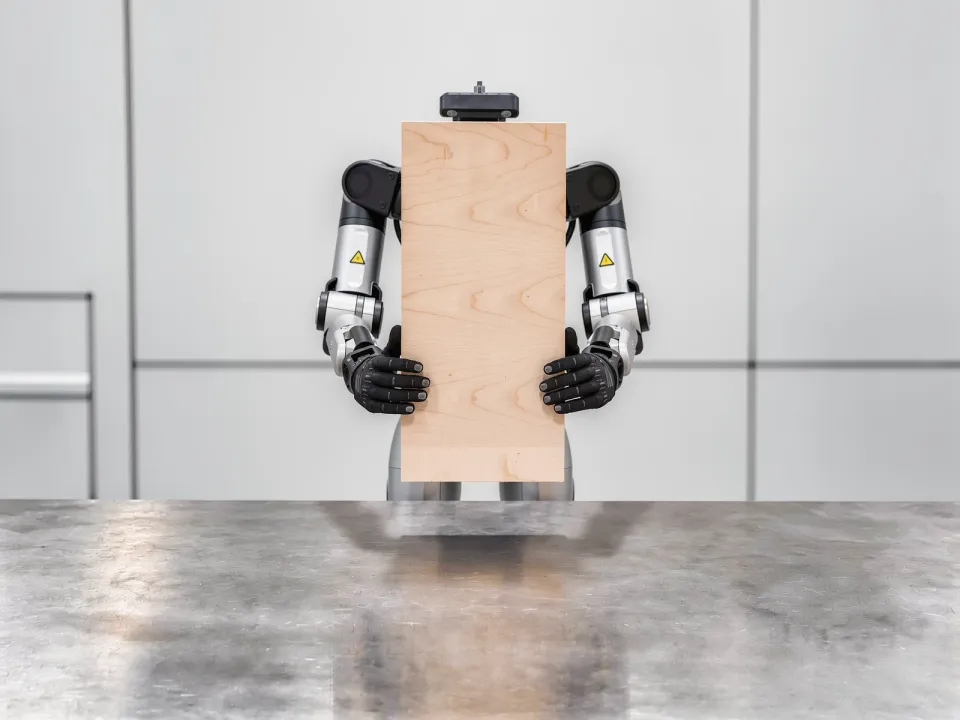
C_geom 非該当C_force 該当C_contact 該当C_obs 非該当C_deform 非該当C_dyn 非該当
E1 該当E2 非該当E3 非該当E4 該当E5 非該当
02-D環境支持によるリオリエンテーション
周囲環境が手の可動範囲を制限するため手の中だけでは姿勢を変えきれず、外部の面を支持として利用した瞬間から、物体の挙動は環境によっても決まるようになる。
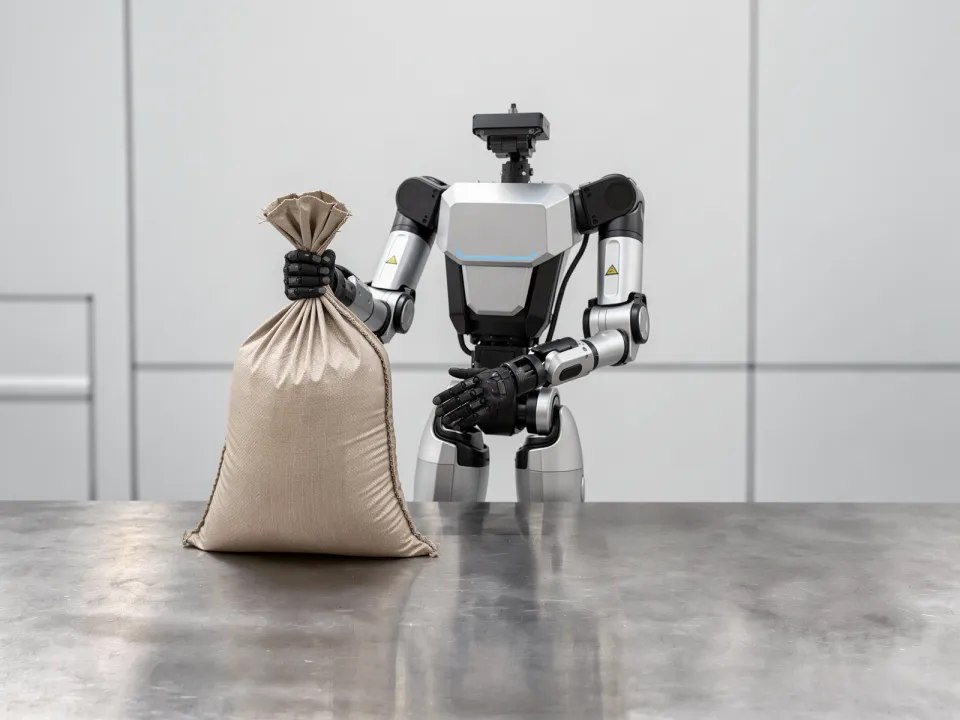
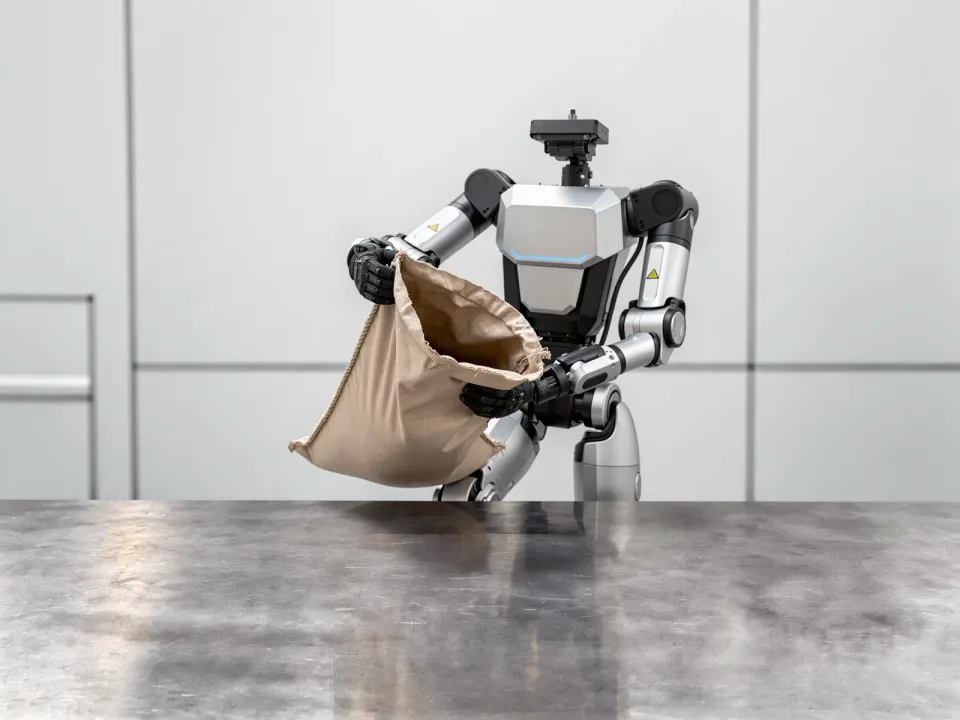
C_geom 該当C_force 該当C_contact 該当C_obs 非該当C_deform 非該当C_dyn 非該当
E1 該当E2 非該当E3 非該当E4 該当E5 非該当
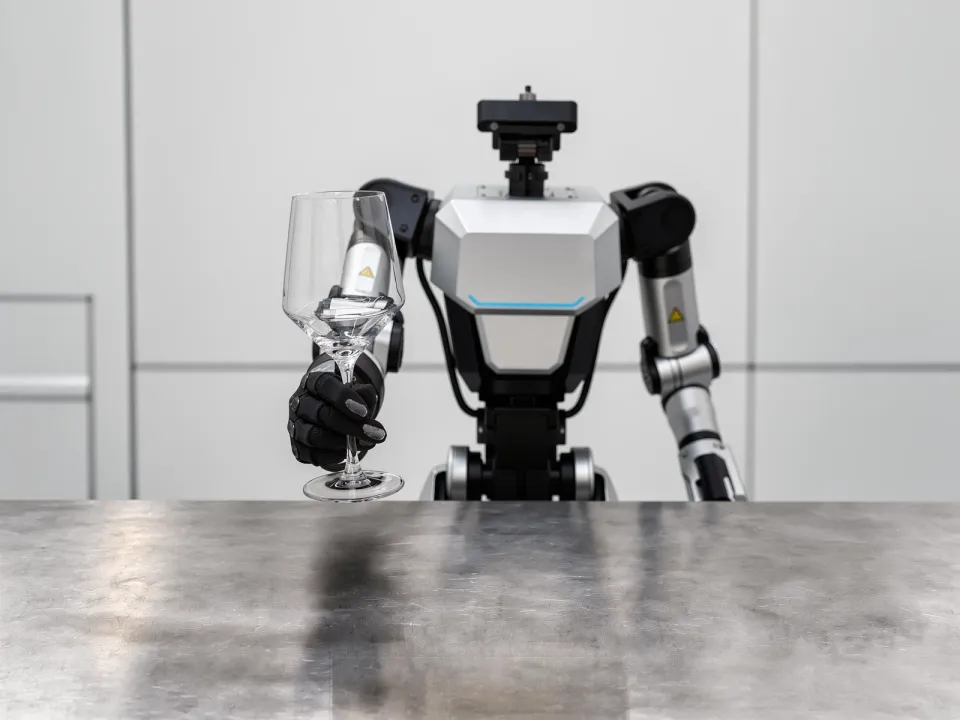
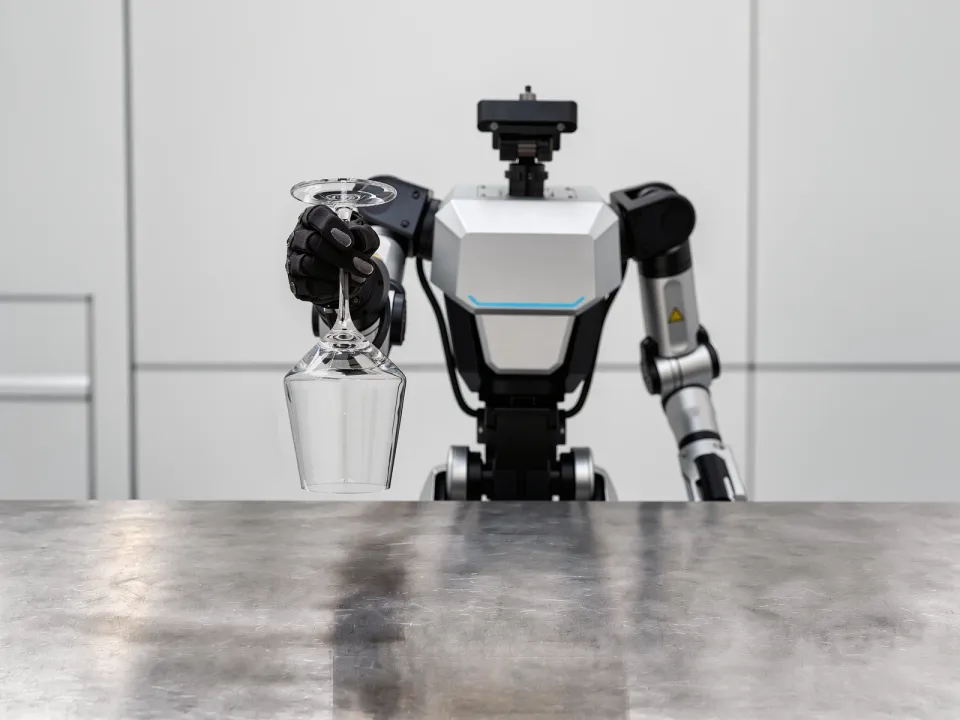
02-E脆性物のリオリエンテーション
壊れやすい性質が支持点・把持点・加えられる力をともに制限するため、姿勢を変える間に使える接触構成の選択肢が大きく限られる。
C_geom 該当C_force 該当C_contact 該当C_obs 非該当C_deform 非該当C_dyn 非該当
E1 該当E2 非該当E3 非該当E4 該当E5 非該当
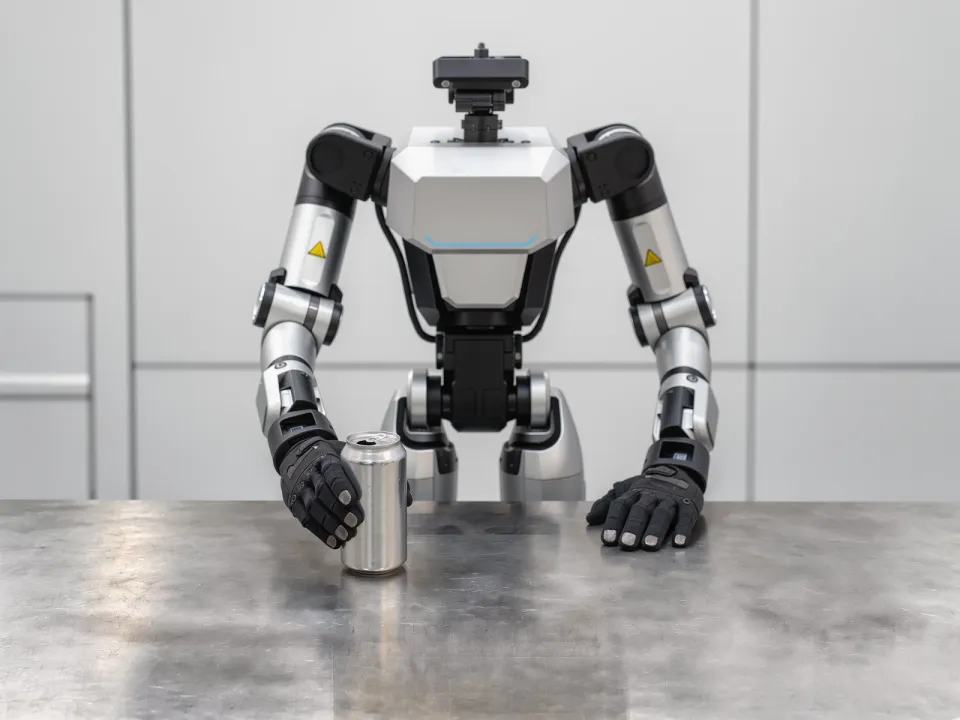
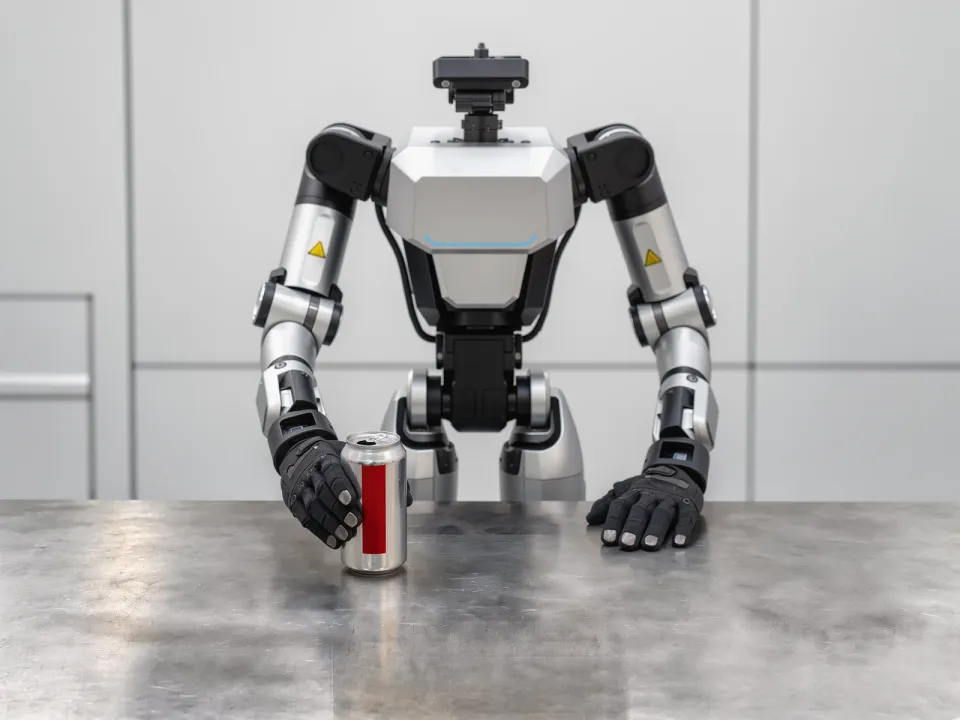
02-Fラベル面の向き合わせ
形状が対称であるため姿勢を形状からは特定できず、表面の表示によってのみ判別できるが、その表示が反対側を向いていると観測できない。
C_geom 該当C_force 非該当C_contact 該当C_obs 該当C_deform 非該当C_dyn 非該当
E1 非該当E2 非該当E3 非該当E4 非該当E5 該当