Dexterity Regimes
Dexterityはハンドの属性ではなく、タスクを遂行する能力です。問われるのは、オブジェクトが課す制約のもとで必要な状態変化を実現できるかであり、どのハードウェアで実現するかではありません。
OSC AxesがActionを難しくしている要因を分解するものだとすれば、Dexterity Regimesはそれを克服するために必要な能力を定義します。
マニピュレーションは、空間・時間・接触という三つの次元にまたがって行われます。触れる前に把持位置を正確に定め、急速に変化する状態にタイミングを合わせ、目に見えない接触状態を力と触覚で読み取って扱う必要があります。この三つをリアルタイムで実現して初めて、Dexterityと呼ぶことができます。したがってDexterityは、ハードウェアがどれだけ動けるかではなく、どの状態を観測でき、どの変化を安定させられるかによって定義されるべきです。この三つに、それらの土台となる把持構成の範囲と、タスクを段階に分けて失敗から回復する能力を加えた五つの能力が、Dexterity Regimesです。
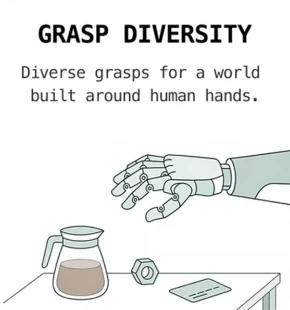
E1形成可能な把持構成の範囲
オブジェクトごとに求められる把持の形が異なるため、形成できる接触構成の範囲が広くなければなりません。
接触が成立しなければ他の能力は機能しないため、この範囲は残る四つのRegimeの前提となります。
中心的な問い
オブジェクトが求める把持構成を形成できるか?
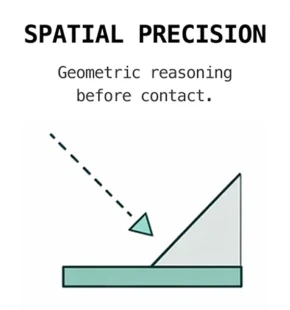
E2接触前の空間精度
オブジェクトとエンドエフェクタの幾何学的な関係を、接触前に要求される精度で確定できなければなりません。
この精度は接触前に決まるものであり、接触後の力の調整とは区別されます。
中心的な問い
狭い許容誤差のもとで接触位置を確定できるか?
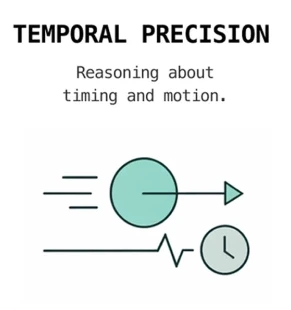
E3時間に伴う状態変化の把握と制御
状態が時間とともにどう変化するかを把握し、その変化に合わせて動作の開始・切り替え・停止・再計画を行えなければなりません。
位置が正確でも、タイミングがずれれば成立しません。この能力は空間精度とは別個のものです。
中心的な問い
変化する状態を把握し、それに合わせて動作を制御できるか?
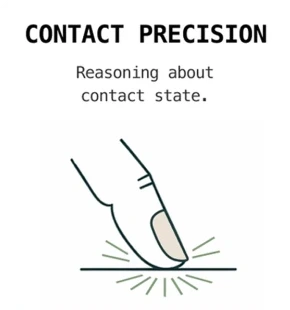
E4接触を通じた状態推定と力制御
力・トルク・触覚の信号からオブジェクトの状態を推定し、その推定に基づいて接触力を許容範囲内に保てなければなりません。
ビジョンでは捉えられない領域で働く能力であるため、接触前の空間精度では代替できません。
中心的な問い
接触からオブジェクトの状態を読み取り、それに合わせて力を制御できるか?
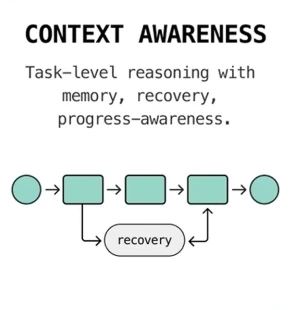
E5段階分解と失敗からの回復
タスクを段階に分解し、失敗を診断し、適切な回復経路を選択できなければなりません。
個々の動作の精度にかかわらず必要となる能力です。
中心的な問い
タスクを段階に分解し、失敗を診断して回復経路に切り替えられるか?
五つのRegimeは、それぞれ異なる条件に対応します。一つのActionが複数のRegimeを同時に必要とすることがあり、その組み合わせがそのActionの難易度プロファイルとなります。
Patterns
OSC Axes → Dexterity Regimes
ボトルネックを解決する方法はオブジェクトや環境によって変わるため、唯一の正解はありません。同じ幾何学的複雑度に対しても、接触前に位置を精密に合わせる、把持構成を変える、接触から状態を読み取るといった、異なる方法で対処できます。それでも、特定のOSC軸が該当するときに主に必要となるDexterity Regimeは存在します。以下の5つのパターンがその関係を示します。各Skillに示されるRegimeは、そのSkill自体のボトルネックから個別に判断したものです。
PATTERN A
C_geomC_contactE1Grasp Diversity
実現可能な接触構成が構造的に不十分な場合、形成可能な把持の範囲がタスクの成否を左右します。
PATTERN B
C_geomE2Spatial Precision
許容される姿勢領域が極めて狭い場合、接触前の幾何学的精度がタスクの成否を左右します。
PATTERN C
C_dynC_obsE3Temporal Precision
状態がセンシング・推定・駆動の遅延時間よりも短い時間で変化する場合、タイミングがタスクの成否を左右します。
PATTERN D
C_forceC_contactC_obsE4Contact Precision
鍵となる状態が視覚ではなく力と触覚の領域に現れる場合、力に基づく応答がタスクの成否を左右します。
PATTERN E
C_deformC_obsE5Context Awareness
変形が履歴に依存し、しかも遮蔽下で進む場合、分岐と回復の構造がタスクの成否を左右します。
Sensing
センサーおよびデータ戦略
Dexterity Regimeごとに、固有のセンシング要件とデータ収集の優先順位があります。
| Regime | 主要センサー | データ優先順位 | 制御戦略 |
|---|---|---|---|
| E1 Grasp Diversity | RGB-Dカメラ、触覚アレイ | 形状多様性、把持カバレッジ | 把持計画、接触最適化 |
| E2 Spatial Precision | 高解像度ステレオカメラ、レーザープロファイラ | 姿勢精度のグラウンドトゥルース | ビジュアルサーボ、コンプライアンス制御 |
| E3 Temporal Precision | 高フレームレートカメラ、IMU | タイミングトレース、レイテンシプロファイリング | 予測制御、リアクティブポリシー |
| E4 Contact Precision | 力覚(F/T)センサー、触覚センサー | 力プロファイル、インピーダンスログ | インピーダンス/アドミタンス制御 |
| E5 Context Awareness | マルチモーダルセンサーフュージョン | 段階のアノテーション、失敗分類体系 | 階層的タスク計画 |