Dexterity Regimes
Dexterity는 손의 속성이 아니라 작업을 해내는 능력입니다. 물체가 주는 제약 아래에서 필요한 상태 변화를 이뤄 낼 수 있는지를 묻고, 어떤 하드웨어로 수행했는지는 묻지 않습니다.
OSC Axes가 Action이 왜 어려운지를 조건으로 분해한다면, Dexterity Regimes는 그 조건을 해결하려면 무엇을 할 수 있어야 하는지를 정의합니다.
조작은 공간과 시간과 접촉 위에서 일어납니다. 닿기 전에 잡을 자리를 정확히 확정하고, 빠르게 바뀌는 상태에 시점을 맞추고, 눈에 보이지 않는 접촉 상태를 힘과 촉각으로 읽어 다뤄야 합니다. 이 셋을 실시간으로 해내야 비로소 Dexterity라고 부를 수 있습니다. 그래서 Dexterity는 얼마나 많이 움직일 수 있는가가 아니라, 어떤 상태를 관측하고 어떤 변화를 안정시킬 수 있는가로 정의되어야 합니다. 이 셋에 나머지 능력의 바탕이 되는 파지 구성의 범위와, 과제를 단계로 나누고 실패에서 복구하는 능력을 더해서 다섯 가지 능력이 정의됩니다.
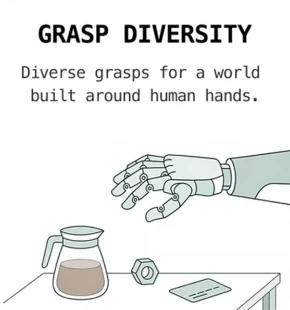
E1형성 가능한 파지 구성의 범위
대상마다 요구하는 파지 형태가 다르므로, 형성할 수 있는 접촉 구성의 범위가 넓어야 합니다.
접촉이 성립해야 나머지가 작동하므로, 이 범위가 다른 네 능력의 전제가 됩니다.
핵심 질문
대상이 요구하는 파지 구성을 형성할 수 있는가
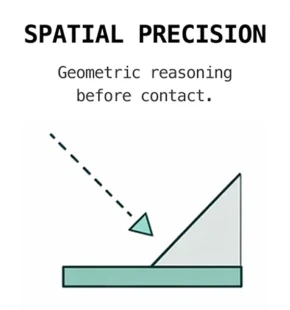
E2접촉 이전의 공간 정밀도
대상과 엔드이펙터 사이의 기하 관계를 접촉 이전에 요구 정밀도로 확정할 수 있어야 합니다.
접촉 이전에 결정되는 정밀도이며, 접촉 이후의 힘 조절과는 다른 능력입니다.
핵심 질문
좁은 허용 오차 조건에서 접촉 위치를 확정할 수 있는가
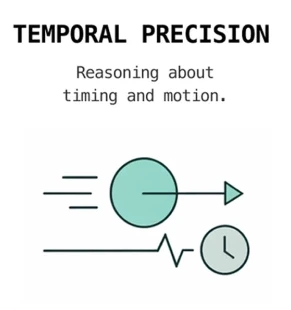
E3시간에 따른 상태 변화의 이해와 제어
상태가 시간에 따라 어떻게 변하는지 파악하고, 동작의 개시·전환·중단·재계획을 그 변화에 맞춰 수행할 수 있어야 합니다.
위치가 정확해도 시점이 어긋나면 성립하지 않습니다. 공간 정밀도와는 별도의 능력입니다.
핵심 질문
변화하는 상태를 파악하고 그에 맞춰 동작을 제어할 수 있는가
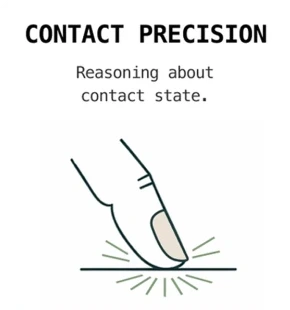
E4접촉을 통한 상태 추정과 힘 제어
힘·토크·촉각 신호로 대상의 상태를 추정하고, 그 추정을 바탕으로 접촉력을 허용 구간 안에서 유지할 수 있어야 합니다.
비전으로 보이지 않는 영역이므로, 접촉 이전의 공간 정밀도로는 대신할 수 없는 별도의 능력입니다.
핵심 질문
접촉으로 대상의 상태를 읽고 그에 맞춰 힘을 제어할 수 있는가
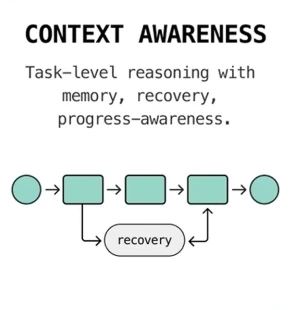
E5단계 분해와 실패 복구
과제를 단계로 분해하고, 실패를 진단하고, 복구 경로로 분기할 수 있어야 합니다.
개별 동작의 정확도와 무관하게 필요한 능력입니다.
핵심 질문
과제를 단계로 분해하고 실패를 진단해 복구 경로로 분기할 수 있는가
다섯은 각각 다른 조건을 다룹니다. 하나의 Action이 여러 Regime을 동시에 요구할 수 있고, 그 조합이 곧 그 Action의 난이도 프로파일입니다.
Patterns
OSC Axes → Dexterity Regimes
병목을 해결하는 방법은 오브젝트와 환경에 따라 달라지므로 정답은 없습니다. 같은 기하학적 복잡도도 접촉 이전에 정밀하게 맞춰 풀 수 있고, 파지 구성을 바꾸거나 접촉으로 상태를 읽어 풀 수도 있습니다. 그럼에도 어떤 OSC 축이 해당할 때 주로 필요해지는 Dexterity Regime은 있습니다. 아래 5개 패턴이 그 연결을 보여 줍니다. 각 Skill에 표시된 Regime은 그 Skill의 병목에서 따로 판단한 것입니다.
PATTERN A
C_geomC_contactE1Grasp Diversity
실현 가능한 접촉 구성이 구조적으로 불충분할 때, 형성 가능한 파지의 범위가 성공을 결정합니다.
PATTERN B
C_geomE2Spatial Precision
허용 자세 영역이 극도로 좁을 때, 접촉 전 기하학적 정확도가 성공과 실패를 결정합니다.
PATTERN C
C_dynC_obsE3Temporal Precision
상태 변화가 센싱-추정-구동 지연 시간보다 빠를 때, 타이밍이 성공을 결정합니다.
PATTERN D
C_forceC_contactC_obsE4Contact Precision
임계 상태가 비전이 아닌 힘과 촉각 공간에 존재할 때, 힘 기반 응답이 성공을 결정합니다.
PATTERN E
C_deformC_obsE5Context Awareness
변형이 폐색 하에서 이력 의존적일 때, 분기와 복구 구조가 성공을 결정합니다.
Sensing
센서 및 데이터 전략
각 Dexterity Regime은 특정 센싱 요구사항과 데이터 수집 우선순위를 필요로 합니다.
| Regime | 주요 센서 | 데이터 우선순위 | 제어 전략 |
|---|---|---|---|
| E1 Grasp Diversity | RGB-D 카메라, 촉각 어레이 | 형상 다양성, 파지 커버리지 | 파지 계획, 접촉 최적화 |
| E2 Spatial Precision | 고해상도 스테레오 카메라, 레이저 프로파일러 | 자세 정확도 그라운드 트루스 | 비주얼 서보잉, 순응 제어 |
| E3 Temporal Precision | 고속 카메라, IMU | 타이밍 트레이스, 지연 프로파일링 | 예측 제어, 반응형 정책 |
| E4 Contact Precision | 힘·토크(F/T) 센서, 촉각 센서 | 힘 프로파일, 임피던스 로그 | 임피던스와 어드미턴스 제어 |
| E5 Context Awareness | 멀티모달 센서 융합 | 단계 어노테이션, 실패 분류 체계 | 계층적 태스크 계획 |