ACTION 03
Transporting
파지를 유지한 채 오브젝트를 옮기되, 도착 시점의 상태가 출발 시점과 동일해야 하는 동작
왜 필요한가
이송은 파지와 배치 사이의 빈 구간처럼 취급되지만, 옮기는 동안 상태가 훼손되면 앞뒤 공정이 함께 무효가 된다. 음료 서빙, 처짐이 큰 소포 운반, 도장면 부품의 공정 간 이동이 여기에 해당한다.
컨베이어와 AGV는 대상이 강체이고 자세가 고정된 구간만 대신한다. 유체와 유연물, 한 손으로 고정되지 않는 대형물은 이송 자체가 상태를 바꾼다.
Skills 5
03-A유연 물체 운반
손의 운동이 대상 전체에 그대로 전달되지 않아 부위마다 따로 움직이고, 이동 중 형상과 궤적을 예측할 수 없음.
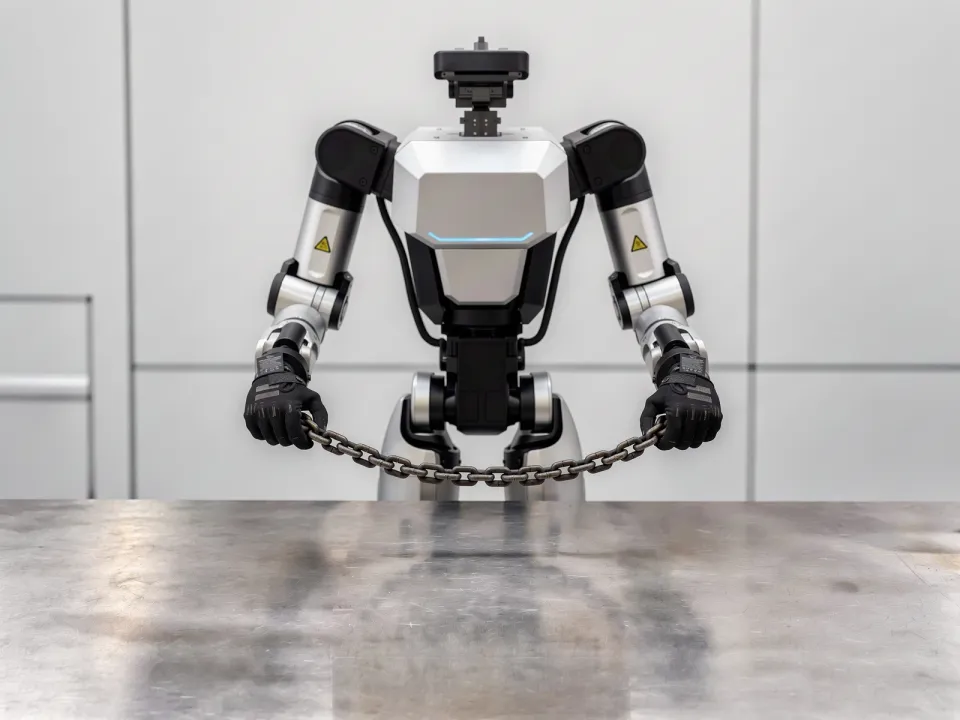
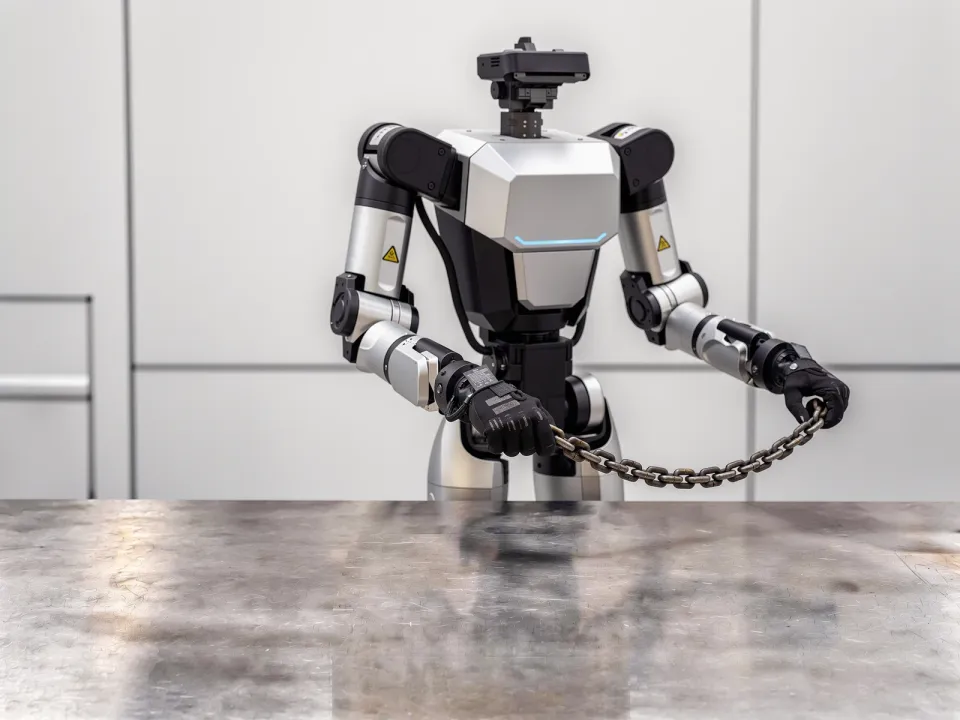
C_geom 비해당C_force 비해당C_contact 비해당C_obs 비해당C_deform 해당C_dyn 해당
E1 해당E2 비해당E3 해당E4 비해당E5 비해당
03-B유동체 운반
내용물이 용기와 별개로 움직여 가감속마다 모멘텀이 축적되고, 용기가 정지한 뒤에도 그 운동이 남아 내용물 상태가 보존되지 않음.
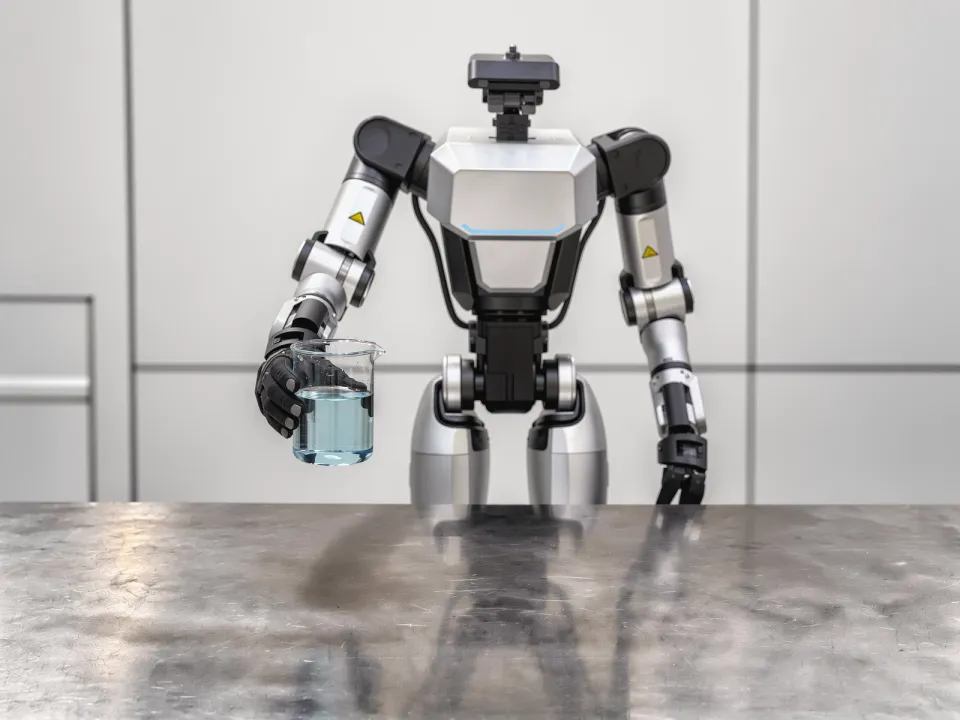
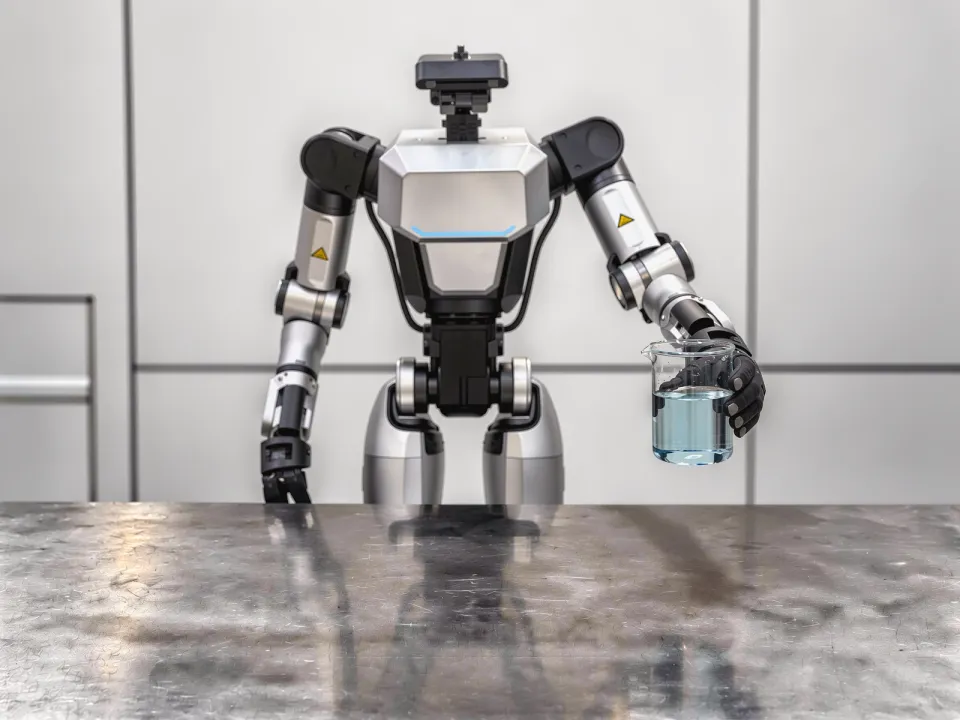
C_geom 비해당C_force 비해당C_contact 비해당C_obs 비해당C_deform 해당C_dyn 해당
E1 비해당E2 비해당E3 해당E4 비해당E5 비해당
03-C대형 물체 운반
한 손으로는 파지가 성립하지 않는 크기라 여러 접촉부로 나눠 들어야 해, 옮기는 내내 접촉부 사이의 균형을 맞춰야 함.
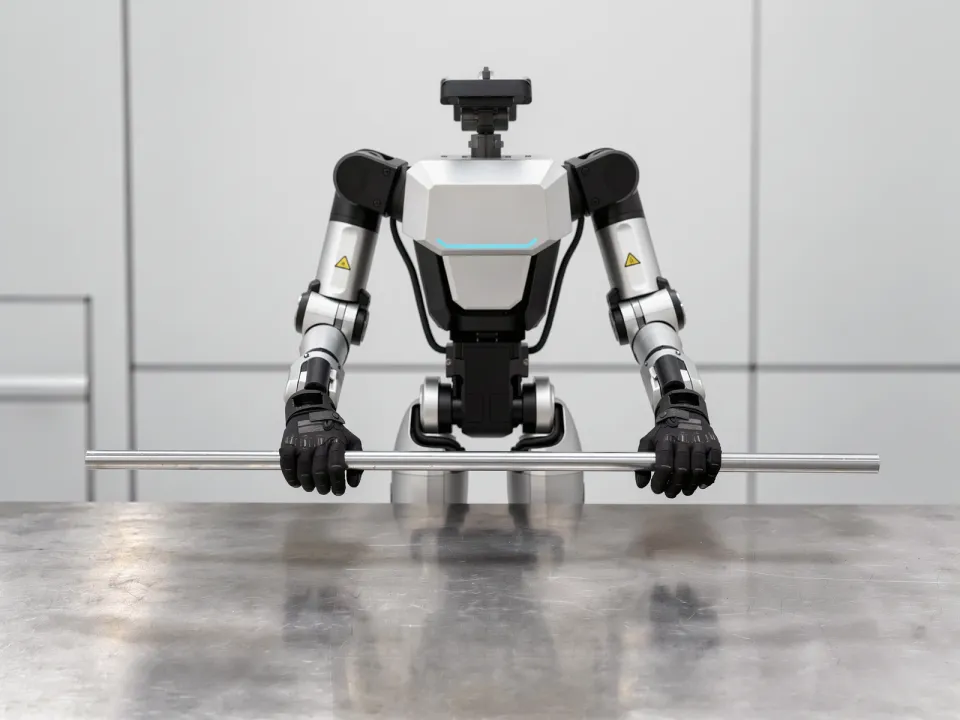
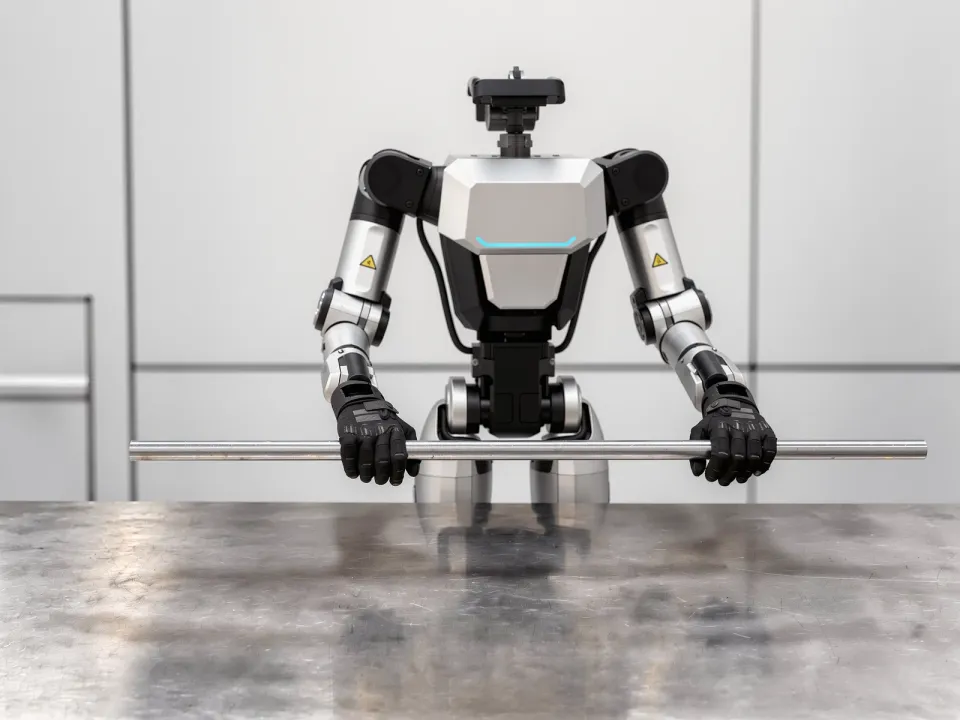
C_geom 비해당C_force 해당C_contact 해당C_obs 비해당C_deform 비해당C_dyn 해당
E1 해당E2 비해당E3 비해당E4 해당E5 비해당
03-D미지 하중 물체 운반
보이지 않는 내용물이 안에서 움직여, 무게중심은 들어 올린 뒤에야 알 수 있고 옮기는 동안에도 계속 바뀜.
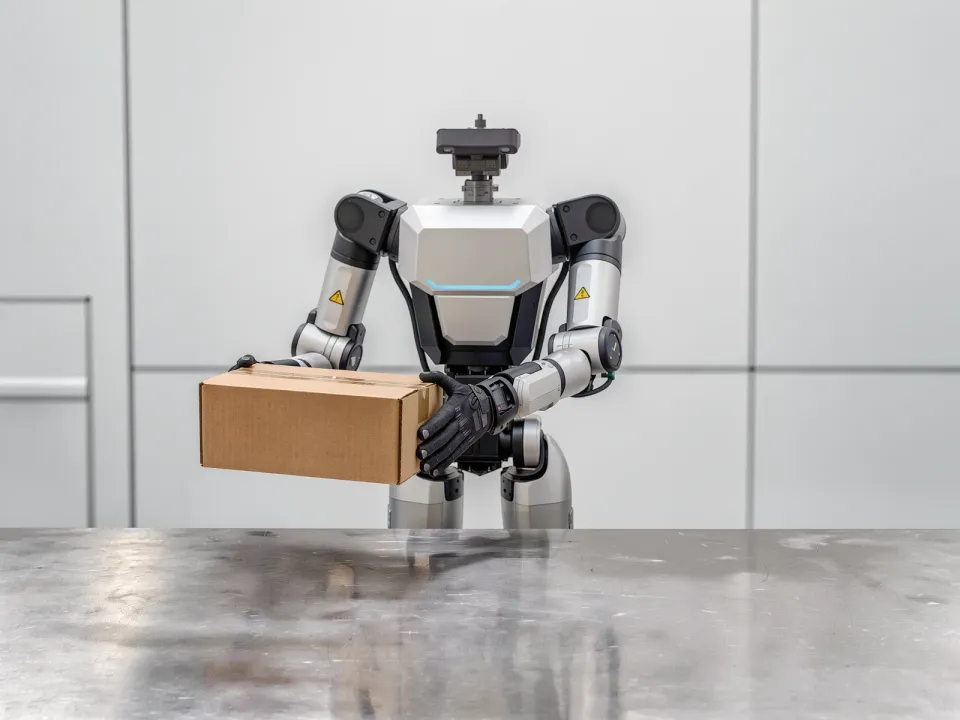
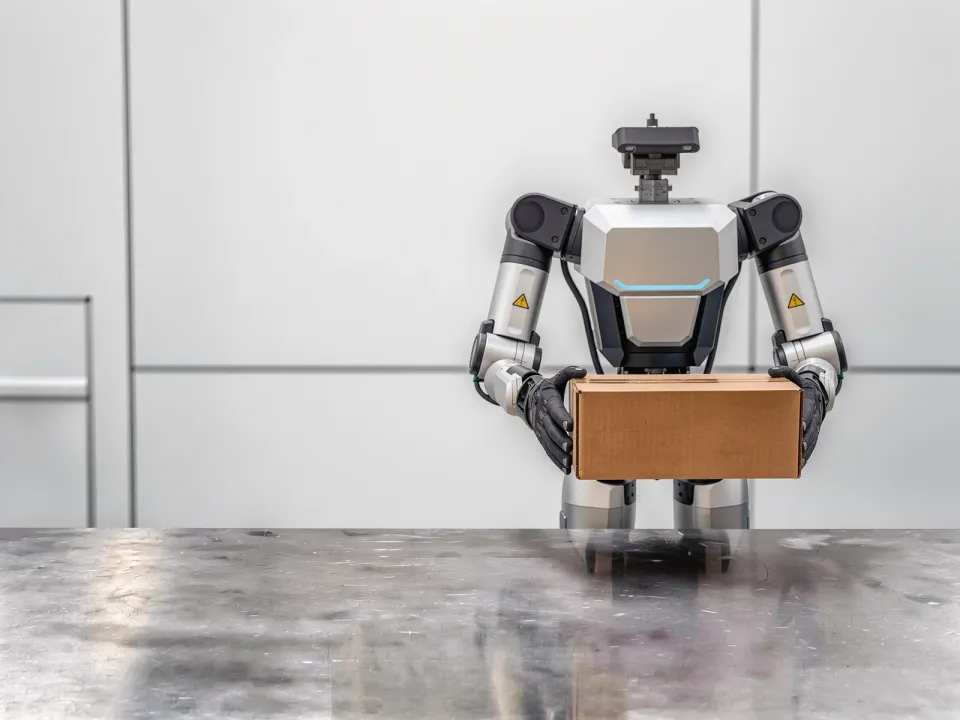
C_geom 비해당C_force 해당C_contact 비해당C_obs 해당C_deform 비해당C_dyn 해당
E1 비해당E2 비해당E3 해당E4 해당E5 비해당
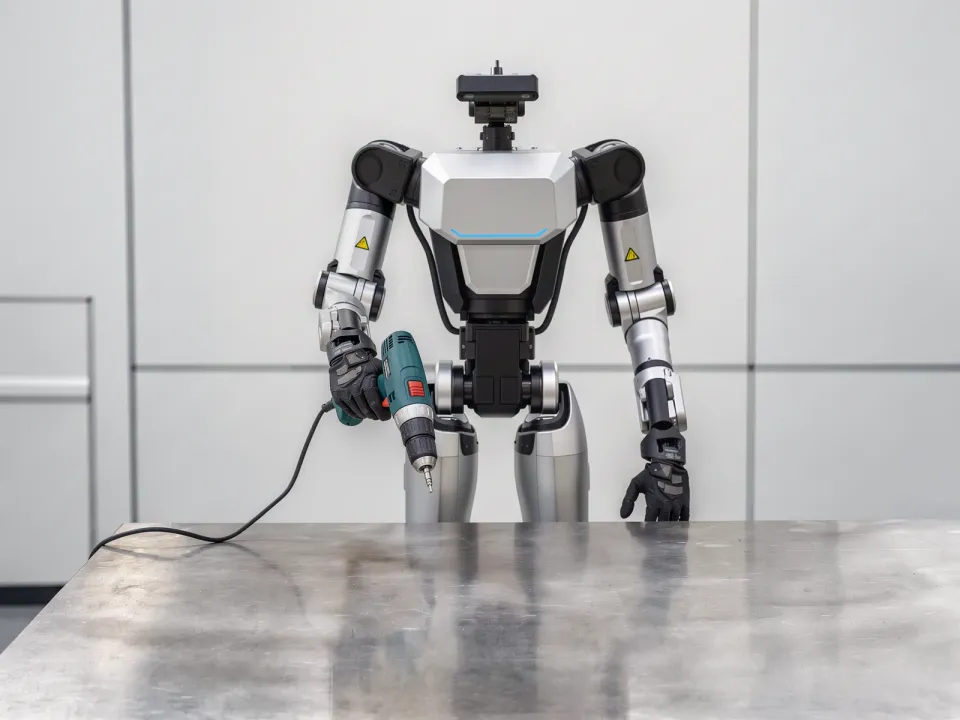
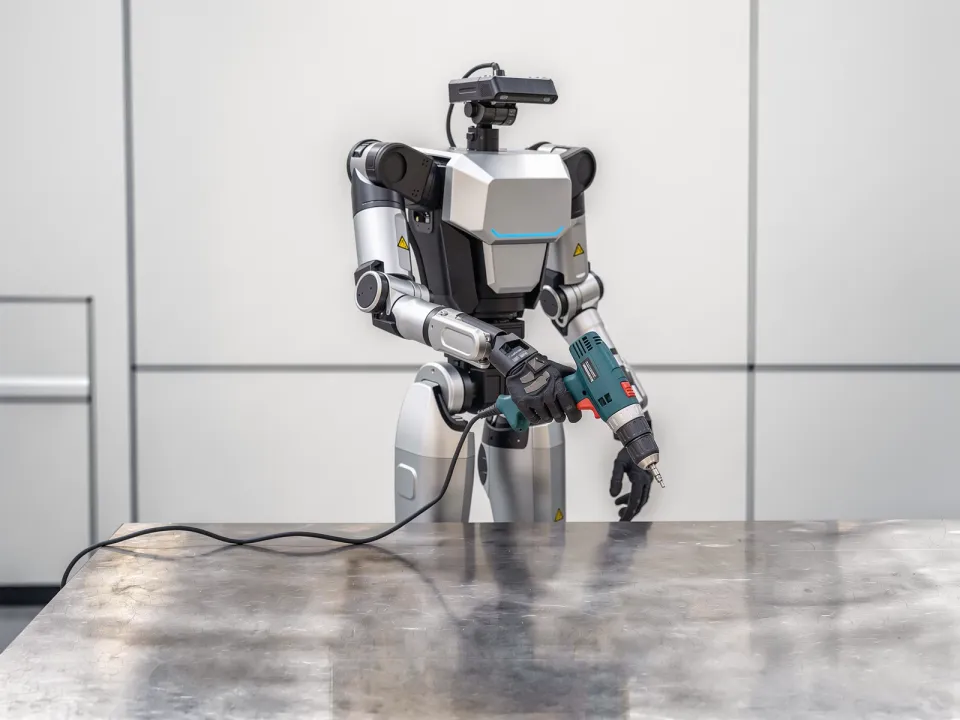
03-E선재 부착물 운반
대상에 연결된 선이 환경과의 접촉을 유지해, 선이 끌리거나 걸리면 그 힘이 손과 무관하게 대상 자세를 바꿈.
C_geom 비해당C_force 비해당C_contact 해당C_obs 비해당C_deform 해당C_dyn 비해당
E1 비해당E2 비해당E3 비해당E4 해당E5 해당