ACTION 07
Precision Insertion
좁은 간극의 목표 위치에 부품을 넣어 두 바디 사이에 기하적 결합을 성립시키는 동작
왜 필요한가
삽입은 조립의 결합이 실제로 성립하는 지점이다. 커넥터 결합과 리테이너 압입, 전원과 데이터 커넥터 연결, 포장재 규격 위치 삽입이 여기에 해당한다.
전용 압입기와 삽입 지그는 부품 위치와 자세가 매번 같다는 전제에서 동작한다. 대상이 바뀌는 조립과 현장 설치에서는 진입 직후 힘과 모멘트만으로 정렬을 추정해야 한다.
Skills 6
07-A다점 삽입
결합부가 여러 곳이라 허용 오차를 동시에 만족해야 하고, 한 곳을 맞추려는 보정이 다른 곳을 벗어나게 함.
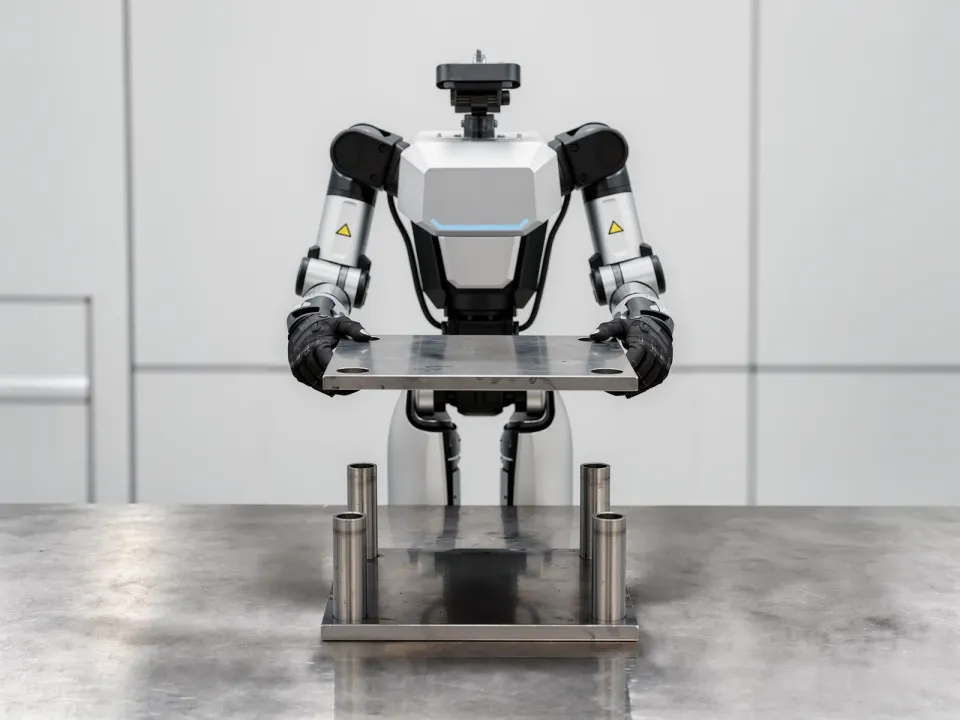
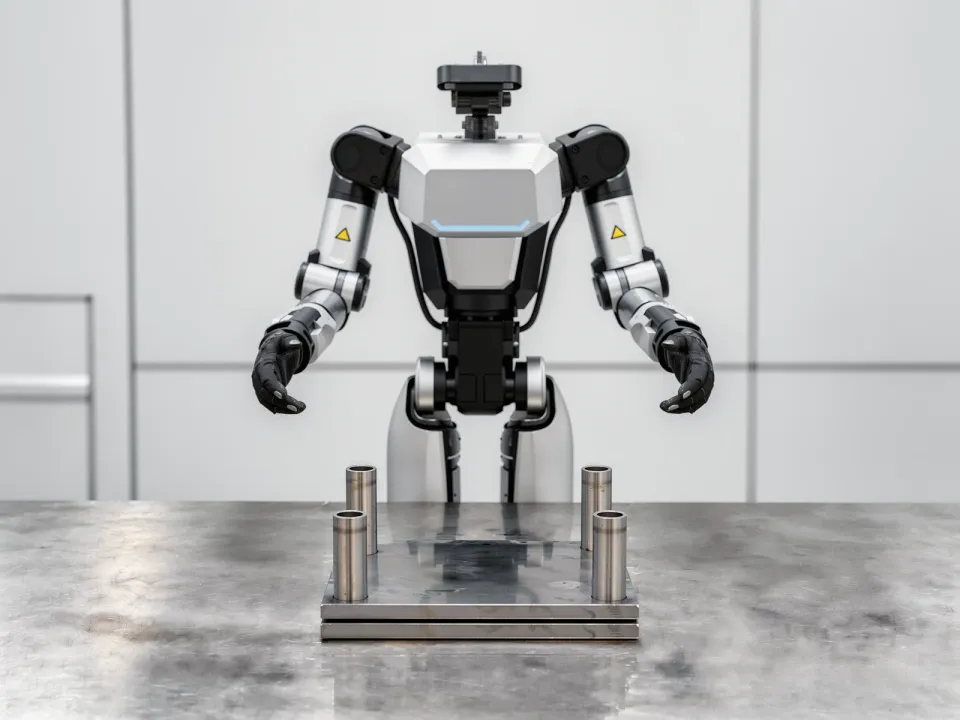
C_geom 해당C_force 해당C_contact 해당C_obs 해당C_deform 비해당C_dyn 비해당
E1 비해당E2 해당E3 비해당E4 해당E5 비해당
07-B나사산 삽입
축이 맞아야만 첫 나사산이 물리는데 진입 허용 각도가 좁고, 어긋난 채 회전이 시작되면 되돌릴 수 없는 손상이 남음.
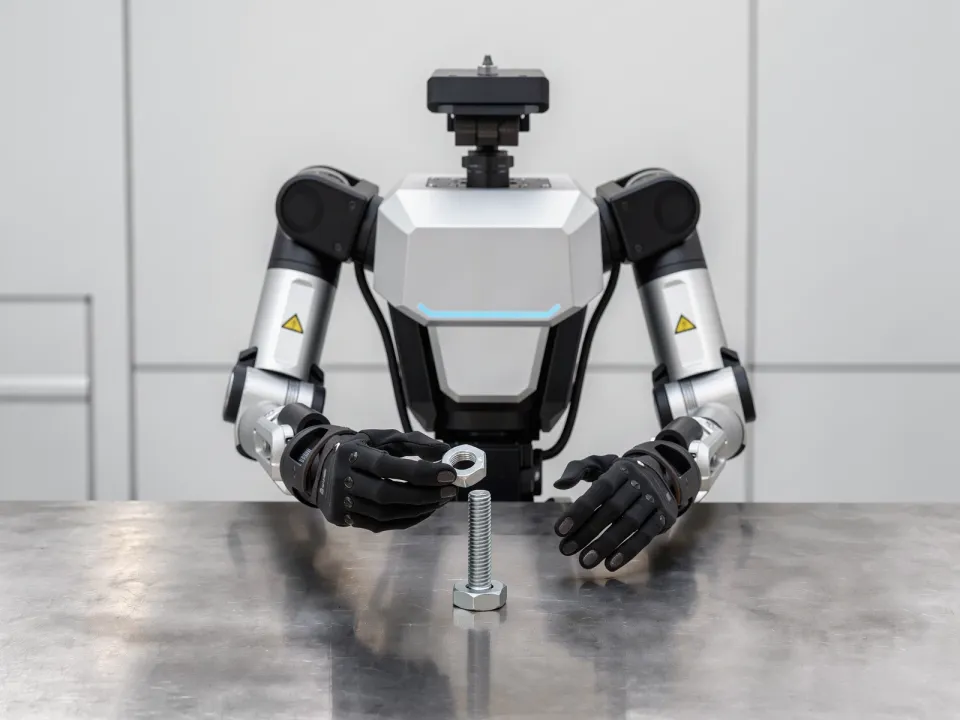
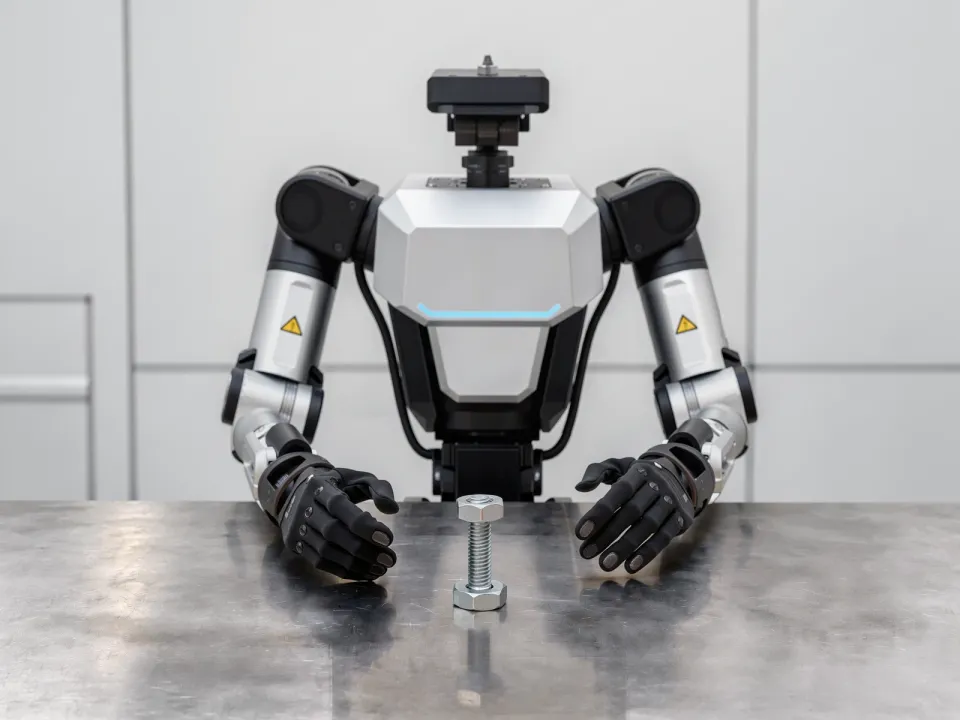
C_geom 해당C_force 해당C_contact 비해당C_obs 해당C_deform 비해당C_dyn 비해당
E1 비해당E2 해당E3 비해당E4 해당E5 비해당
07-C유연 물체 삽입
대상이 축 방향 하중을 견디지 못하고 휘어, 힘을 키워도 정렬 오차를 넘어설 수 없음.
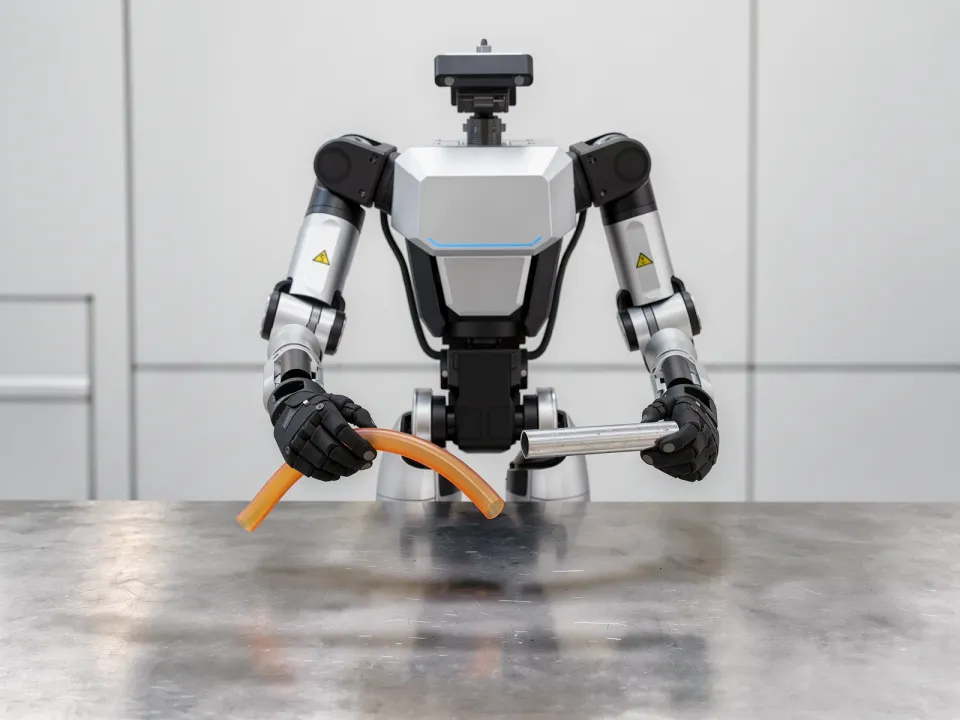
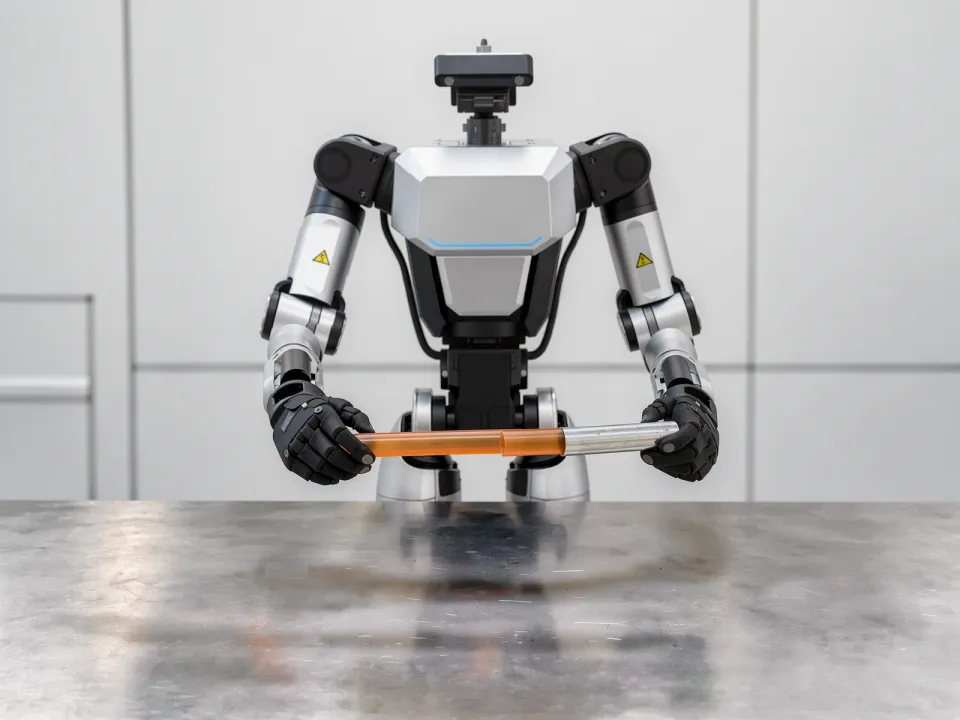
C_geom 해당C_force 해당C_contact 해당C_obs 비해당C_deform 해당C_dyn 비해당
E1 비해당E2 해당E3 비해당E4 해당E5 비해당
07-D비대칭 삽입
통과하는 자세가 하나뿐이라 진입 전에 대상의 현재 자세를 먼저 특정해야 하고, 그 자세가 조금만 어긋나도 전혀 들어가지 않음.
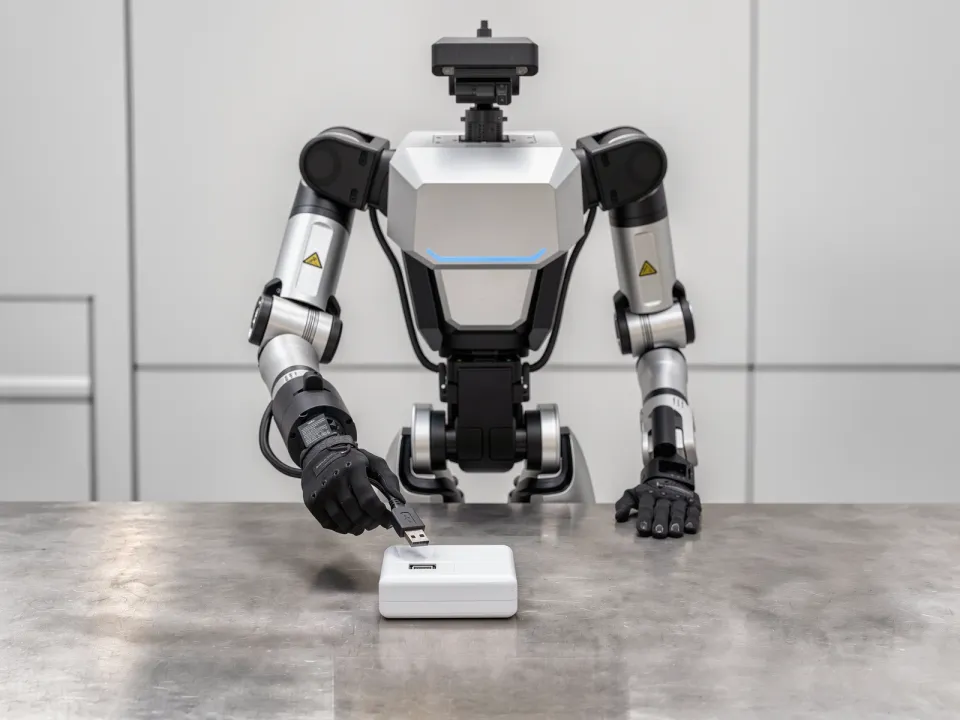
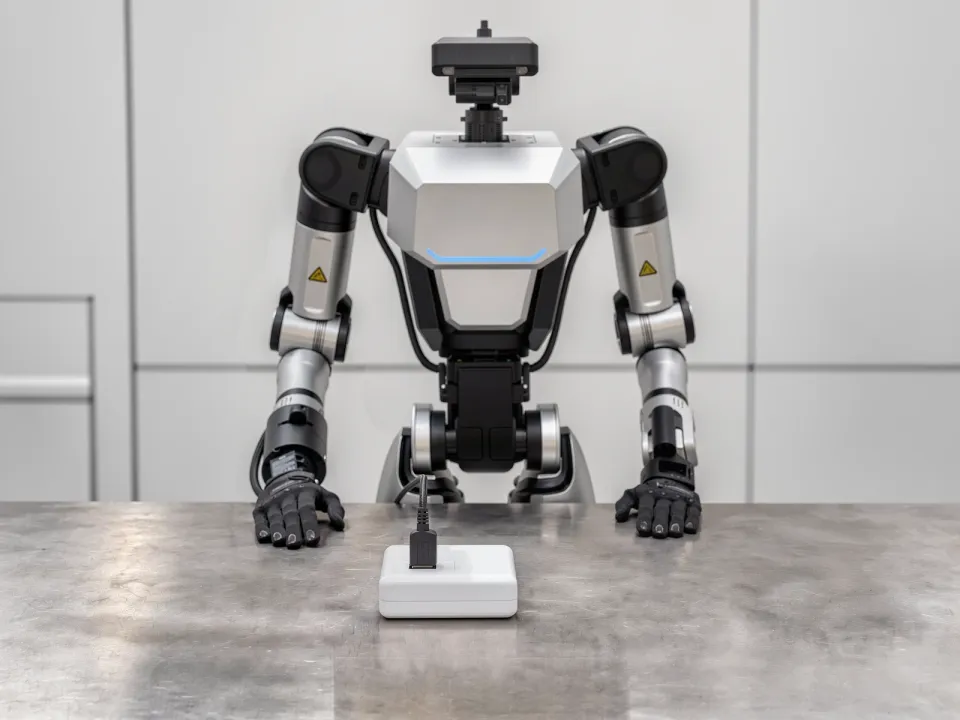
C_geom 해당C_force 비해당C_contact 비해당C_obs 해당C_deform 비해당C_dyn 비해당
E1 비해당E2 해당E3 비해당E4 비해당E5 비해당
07-E탐색 삽입
목표 위치와 결합부 형태가 관측되지 않아 정렬 기준을 세울 수 없음.
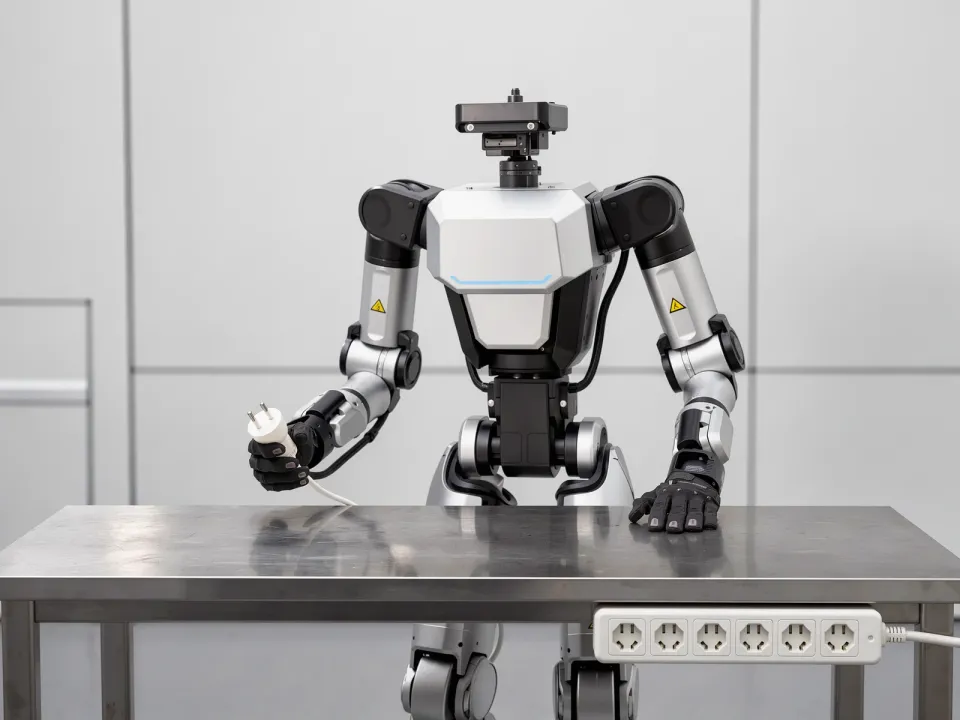
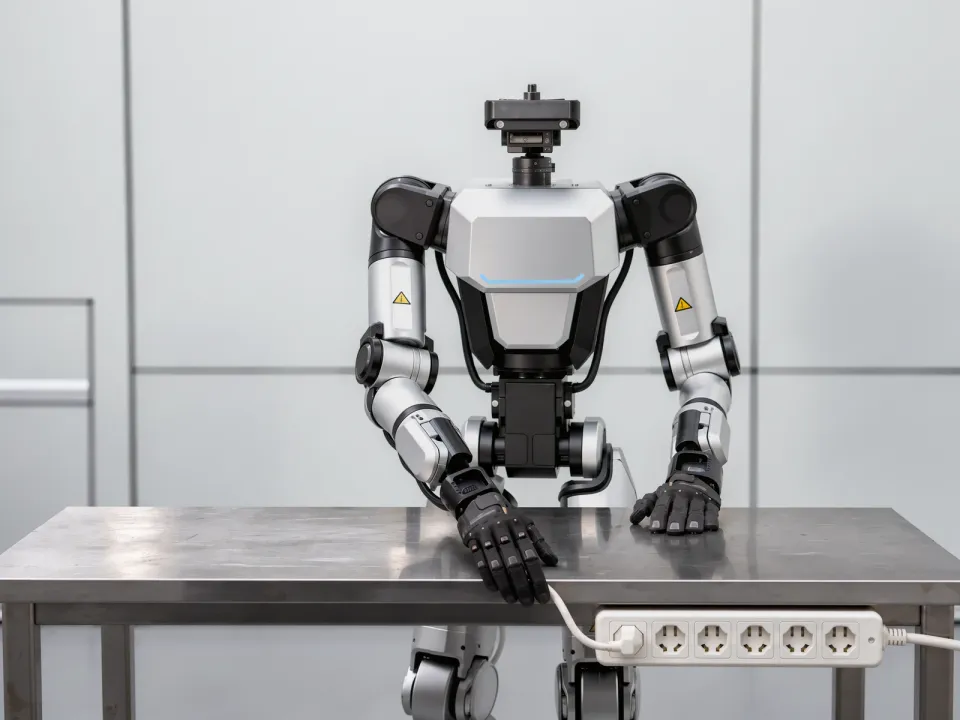
C_geom 해당C_force 해당C_contact 해당C_obs 해당C_deform 비해당C_dyn 비해당
E1 비해당E2 비해당E3 비해당E4 해당E5 비해당
07-F미세 삽입
대상과 간극이 미세해 허용 정렬 오차가 관측 가능한 최소 단위보다 작고, 성공 여부도 관측되지 않음.
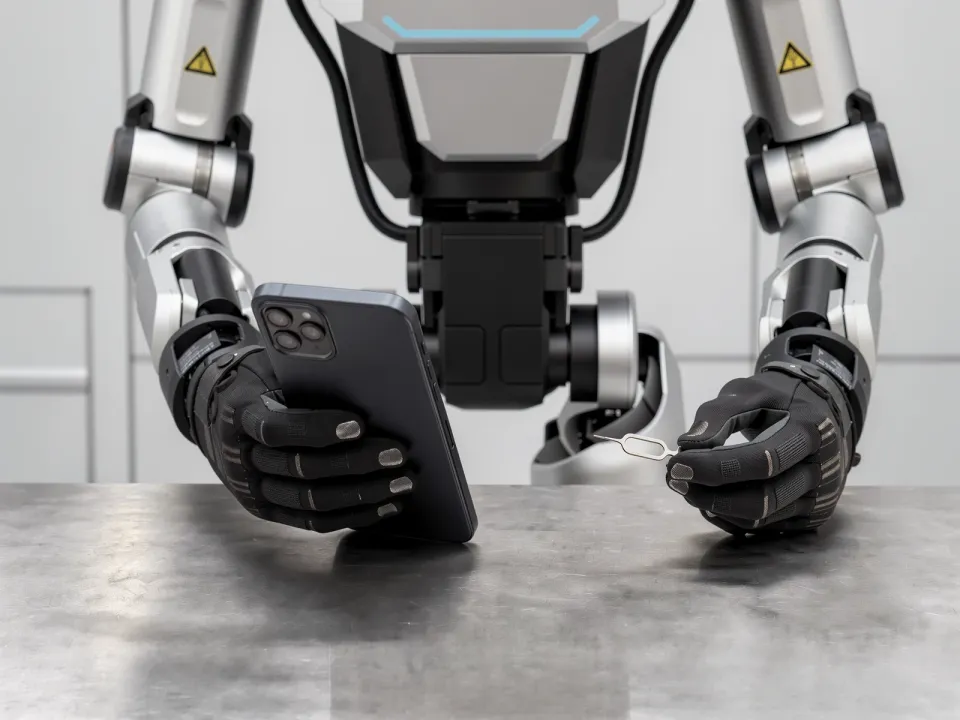
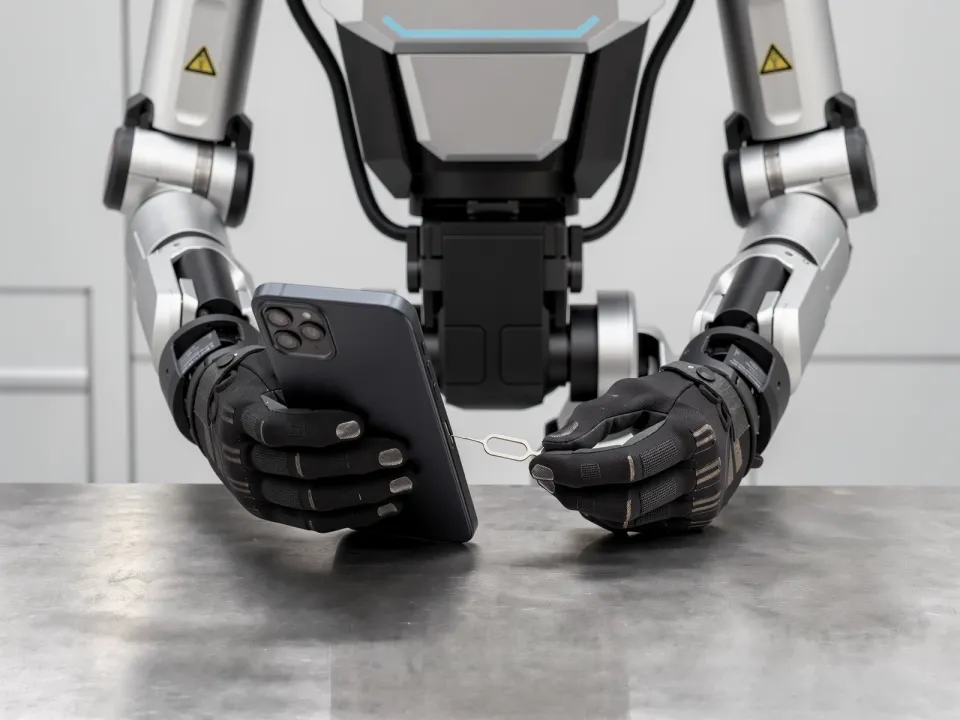
C_geom 해당C_force 해당C_contact 비해당C_obs 해당C_deform 비해당C_dyn 비해당
E1 비해당E2 해당E3 비해당E4 해당E5 비해당