ACTION 04
Placing
손이 지지하던 오브젝트를 지정된 포즈로 환경에 넘기는 동작
왜 필요한가
배치는 지지 주체가 손에서 환경으로 넘어가는 순간이다. 진열 슬롯 삽입, 파손 주의 화물 안착, 다음 공정 지그 위 부품 안착이 여기에 해당한다.
전용 슈트와 배출 장치는 낙하해도 되는 대상에만 적용된다. 자세와 무간섭이 함께 요구되는 자리에서는 릴리즈 직전의 접촉력이 성패를 가른다.
Skills 6
04-A좁은 간극 배치
여유 간극이 놓을 위치와 진입 경로, 손의 형태를 함께 제한하고, 대상을 놓은 뒤 손을 빼내는 경로까지 같은 간극 안에서 확보해야 함.
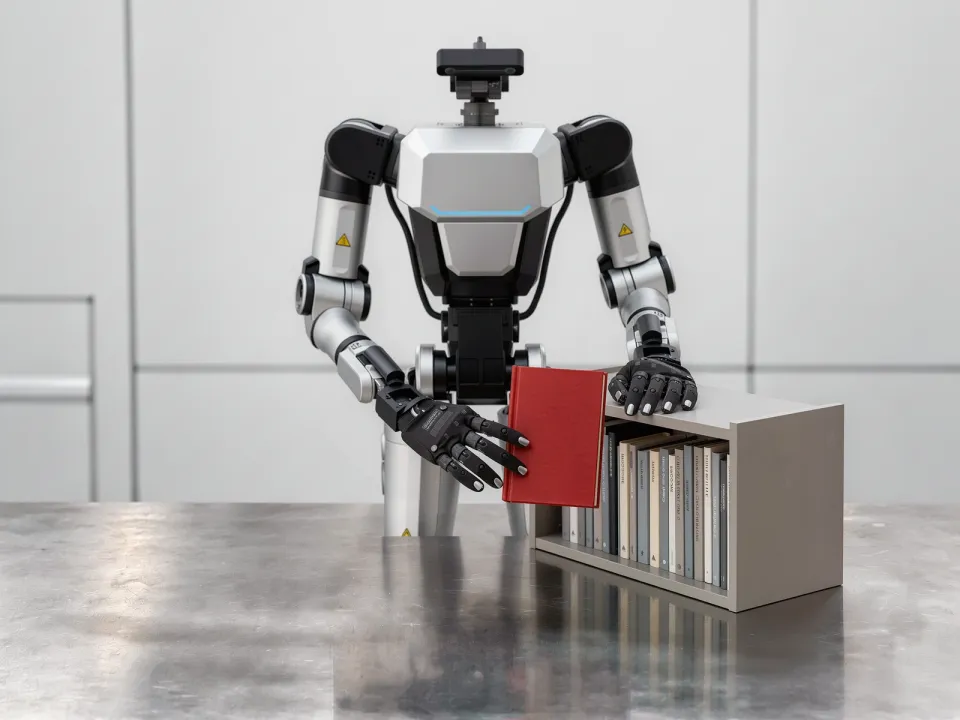
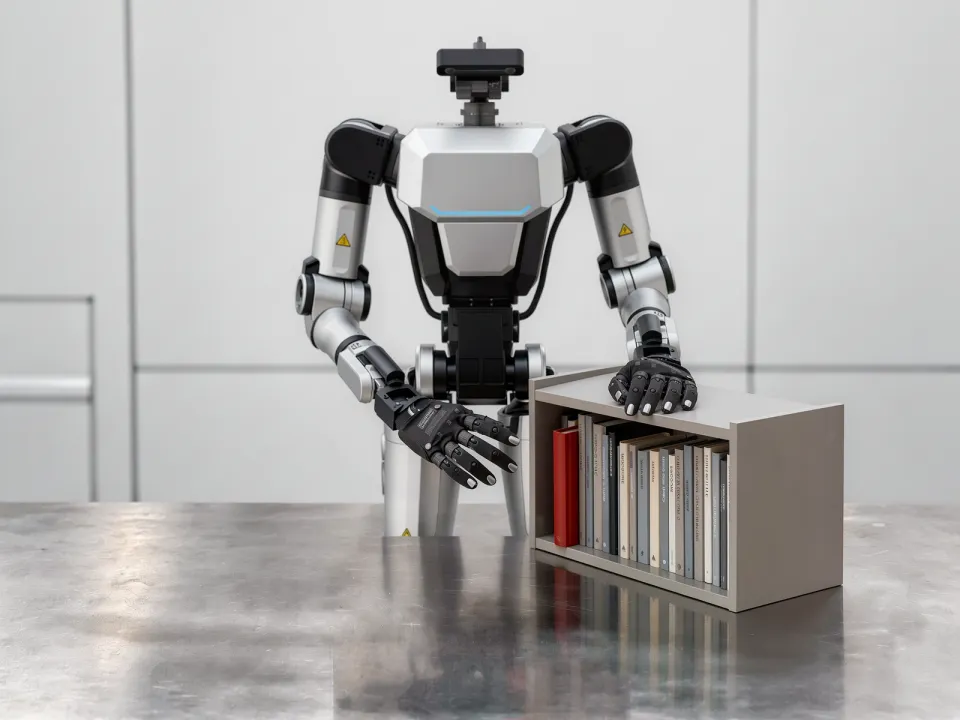
C_geom 해당C_force 비해당C_contact 해당C_obs 해당C_deform 비해당C_dyn 비해당
E1 해당E2 해당E3 비해당E4 비해당E5 비해당
04-B저충격 배치
접촉 순간의 충격이 대상 강직도와 남은 모멘텀에 함께 달려 있어, 둘을 같이 고려해 접촉 직전까지 속도를 조절해야 함.
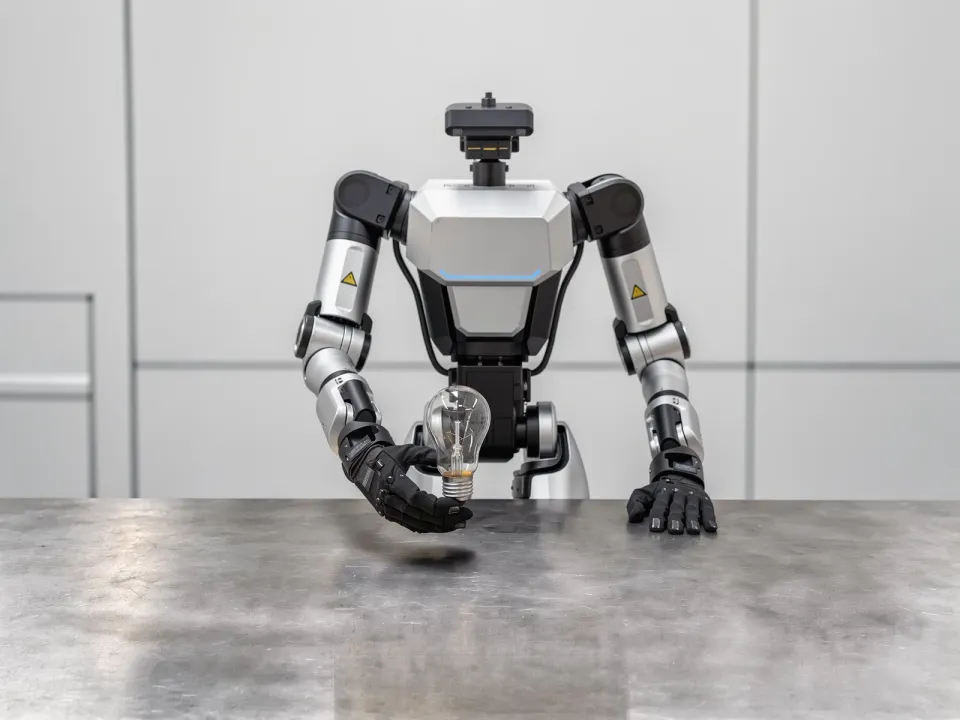
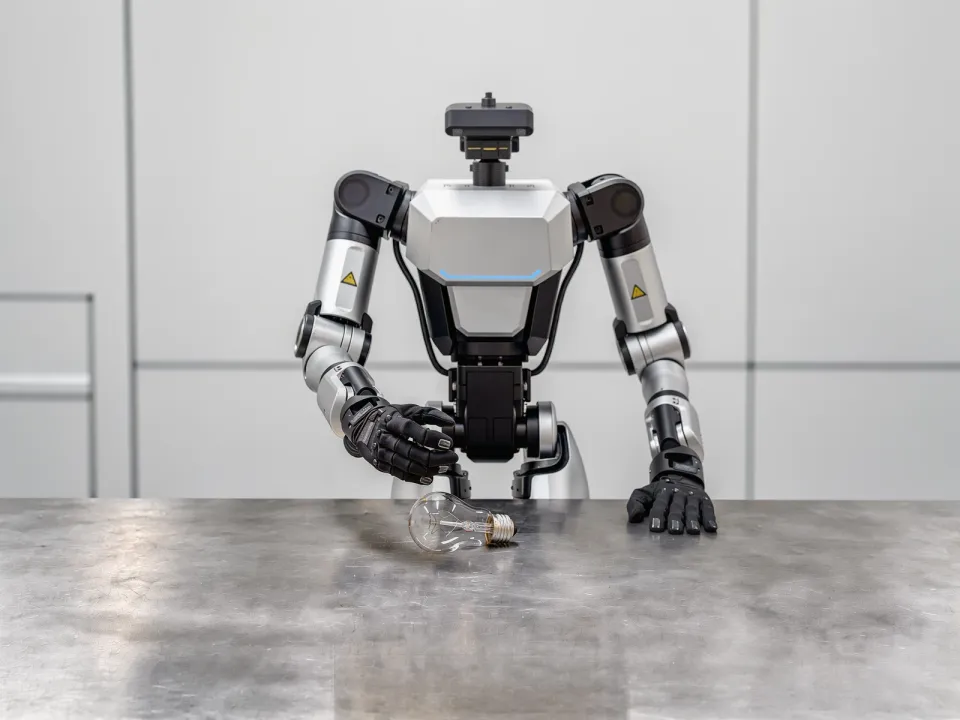
C_geom 비해당C_force 해당C_contact 비해당C_obs 비해당C_deform 비해당C_dyn 해당
E1 비해당E2 비해당E3 해당E4 해당E5 비해당
04-C이동 지점 배치
관측 시점의 목표 지점 상태와 동작 중의 상태가 상이해, 관측한 순간을 기준으로 동작하면 릴리즈 시점에는 이미 어긋나 있음.
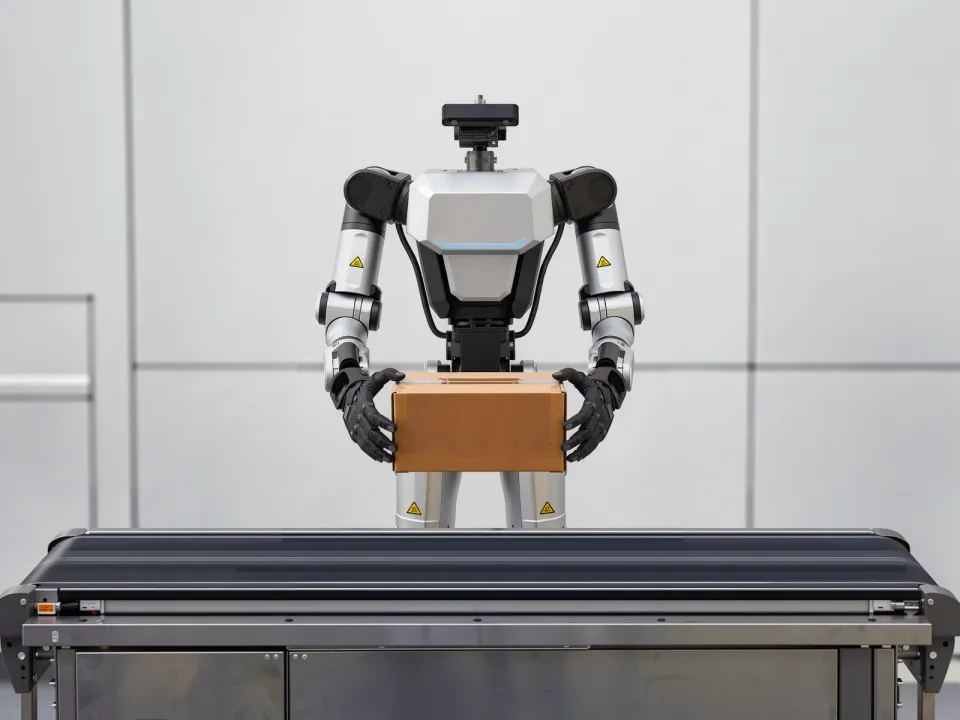
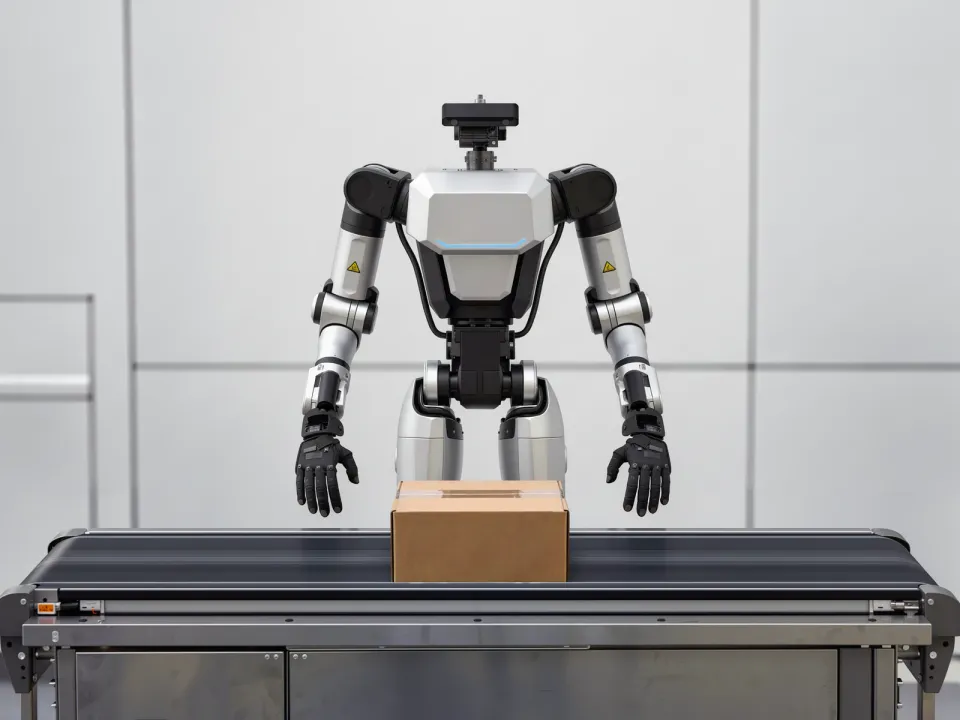
C_geom 비해당C_force 비해당C_contact 비해당C_obs 해당C_deform 비해당C_dyn 해당
E1 비해당E2 비해당E3 해당E4 비해당E5 비해당
04-D유연 물체 배치
지지를 놓는 순간 대상이 제 무게로 형상을 바꿔, 놓기 직전의 형상이 아니라 놓인 뒤 정착한 형상이 성공을 가름.
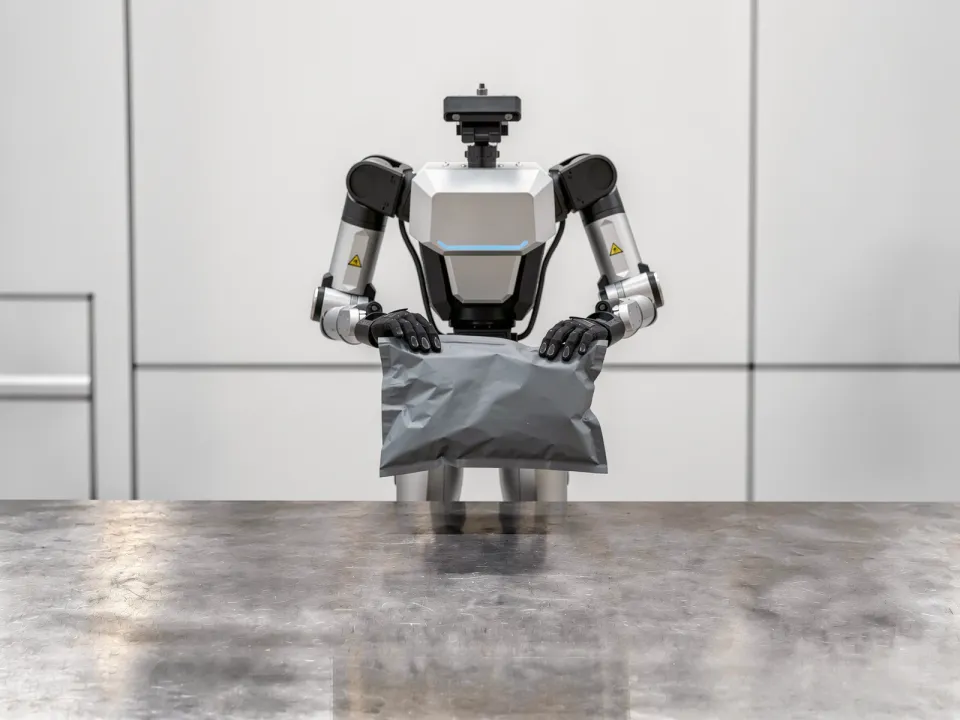
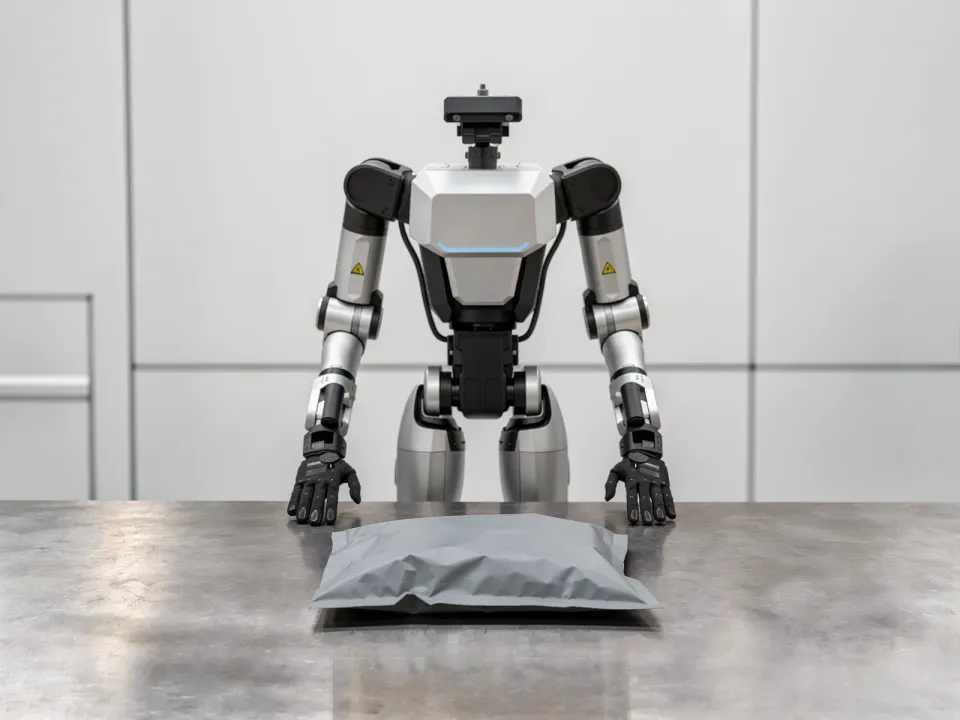
C_geom 비해당C_force 비해당C_contact 비해당C_obs 비해당C_deform 해당C_dyn 해당
E1 비해당E2 비해당E3 해당E4 비해당E5 비해당
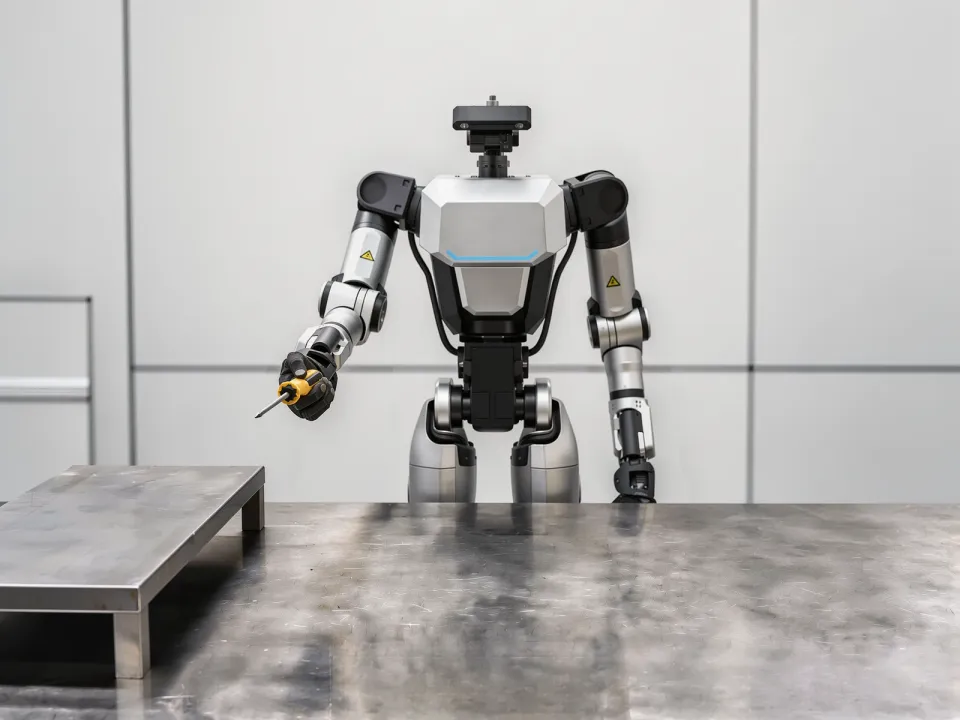
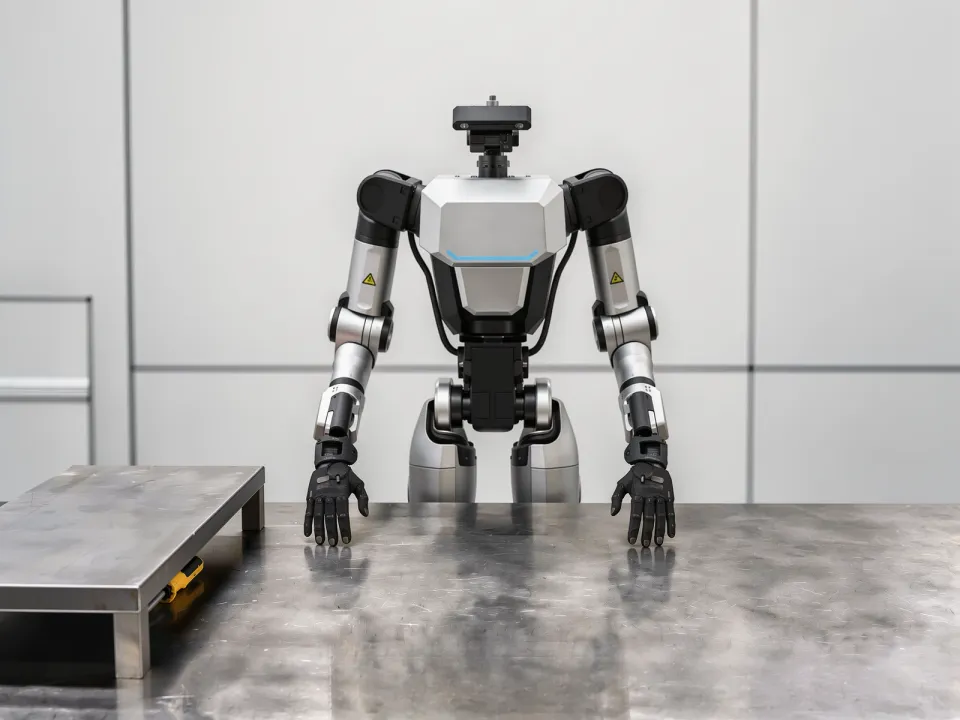
04-E가려진 위치 배치
놓을 면이 관측되지 않아 진행 정도를 확인할 수 없고, 놓인 뒤에도 성공 여부를 판정할 수 없음.
C_geom 비해당C_force 비해당C_contact 해당C_obs 해당C_deform 비해당C_dyn 비해당
E1 비해당E2 비해당E3 비해당E4 해당E5 비해당
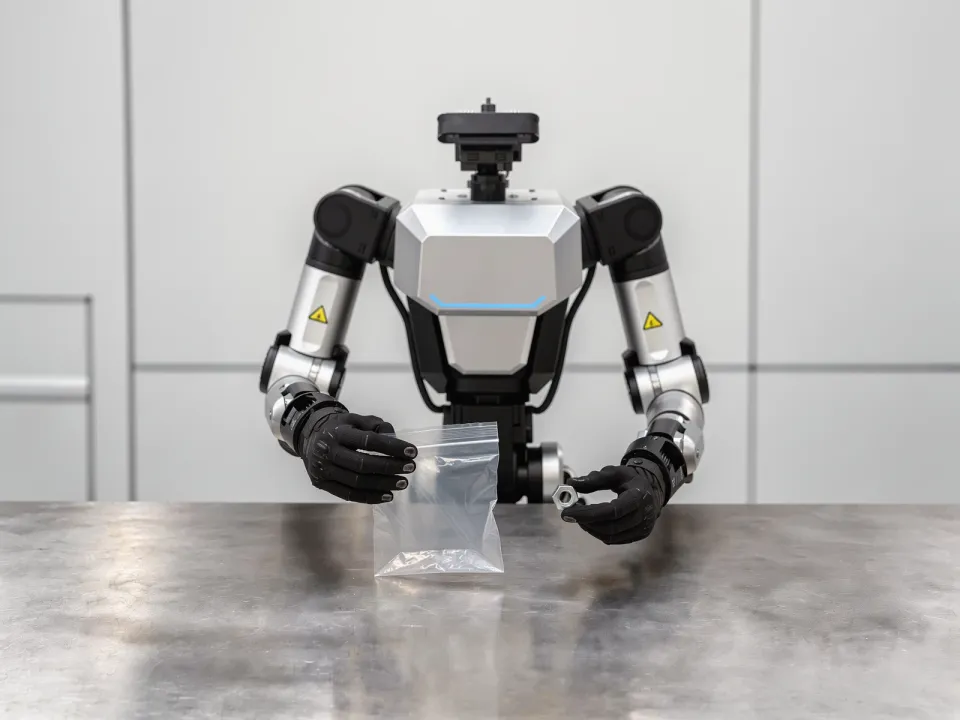
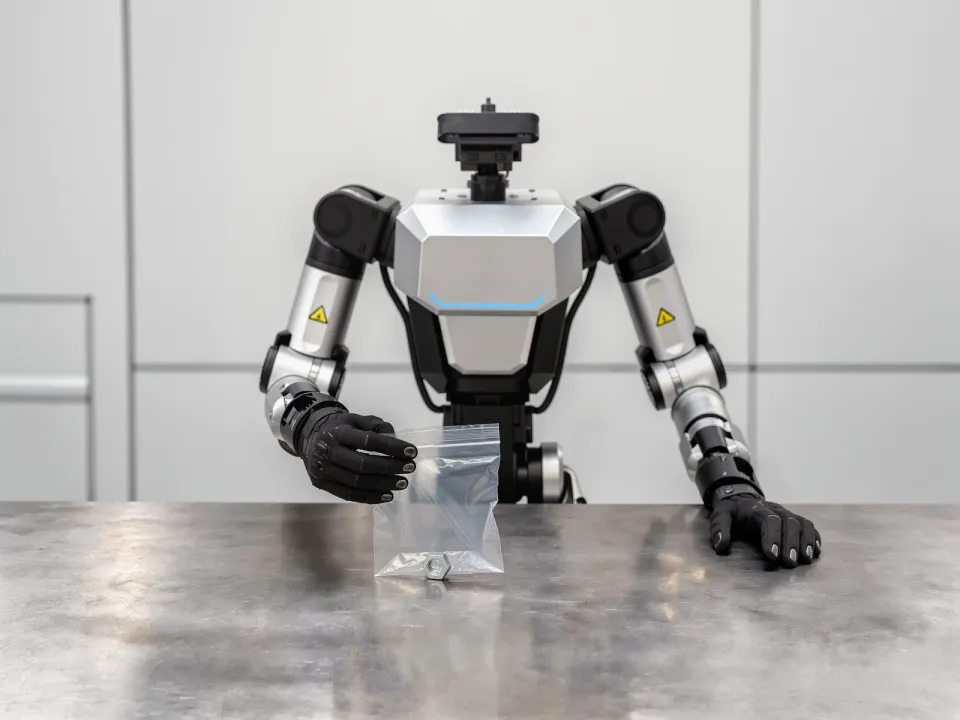
04-F유연 수용부 투입
수용부가 강체가 아니라 대상이 닿는 순간 형상이 바뀌어, 넣으려는 공간이 넣는 동안 함께 변함.
C_geom 비해당C_force 해당C_contact 해당C_obs 비해당C_deform 해당C_dyn 비해당
E1 해당E2 비해당E3 비해당E4 해당E5 비해당