ACTION 04
Placing
手で支持していた物体を、指定された位置姿勢で環境に受け渡す動作
なぜ必要か
配置は、物体を支える主体が手から環境へ移る瞬間である。陳列スロットへの差し込み、割れ物注意の荷物の載置、次工程の治具への部品のセットがこれに当たる。
専用のシュートや排出装置が使えるのは、落下させてもよい物体に限られる。姿勢と周囲との非干渉が同時に求められる場所では、リリース直前の接触力が成否を分ける。
Skills 6
04-A狭いすき間への配置
狭いすき間が置く位置・進入経路・手の形状をともに制限し、さらに物体を置いた後に手を引き抜く経路まで同じすき間の中で確保しなければならない。
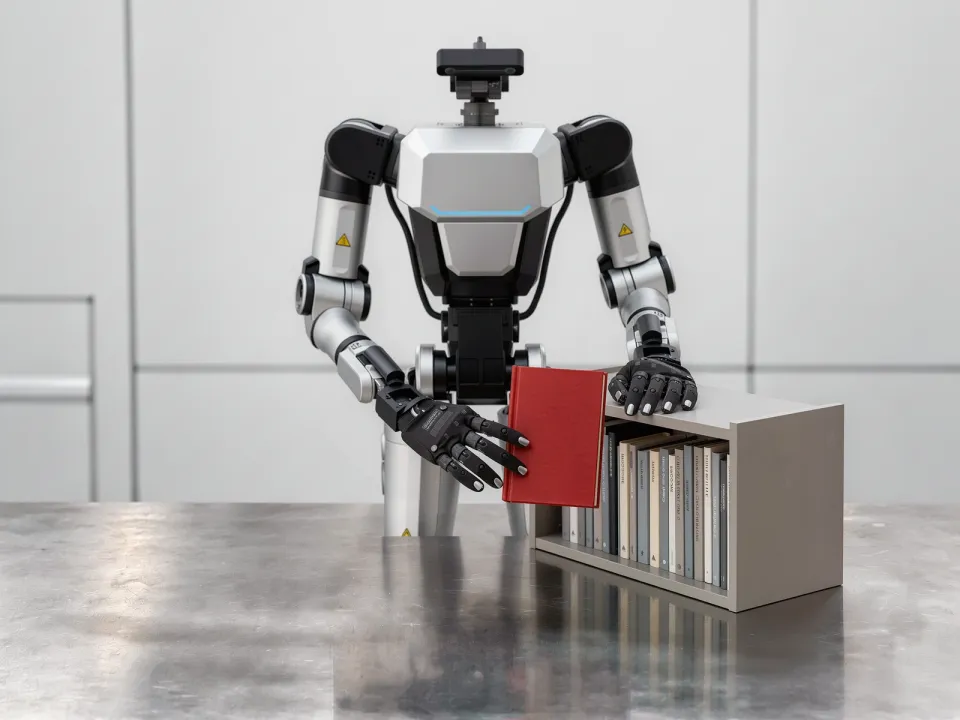
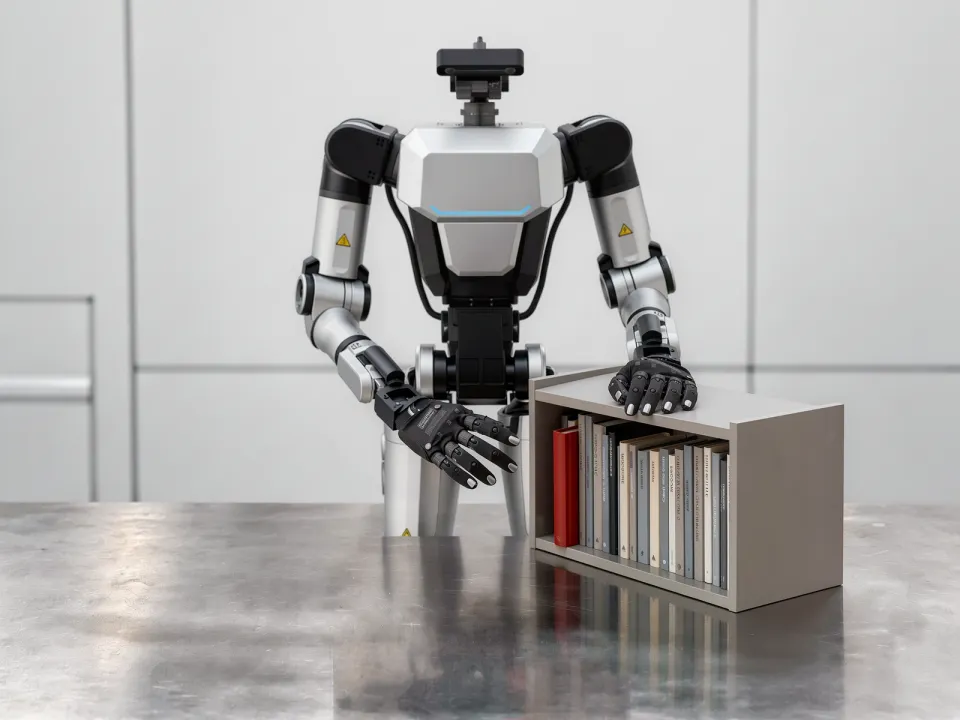
C_geom 該当C_force 非該当C_contact 該当C_obs 該当C_deform 非該当C_dyn 非該当
E1 該当E2 該当E3 非該当E4 非該当E5 非該当
04-B低衝撃配置
接触の瞬間の衝撃は物体の剛性と残存する運動量の両方で決まるため、両者を合わせて考慮し、接触直前まで速度を調整しなければならない。
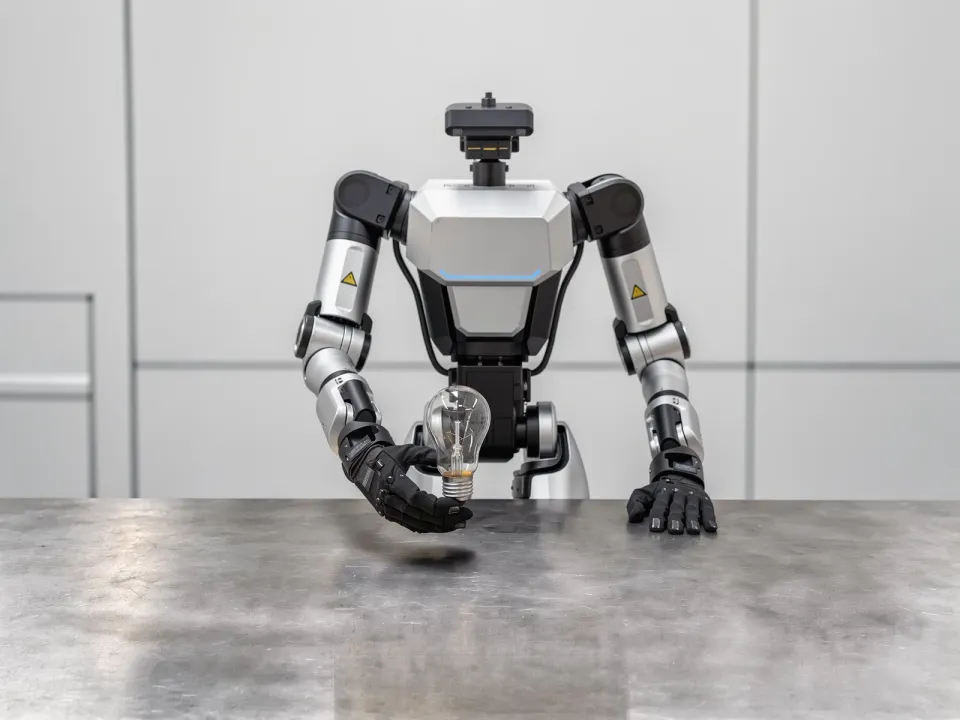
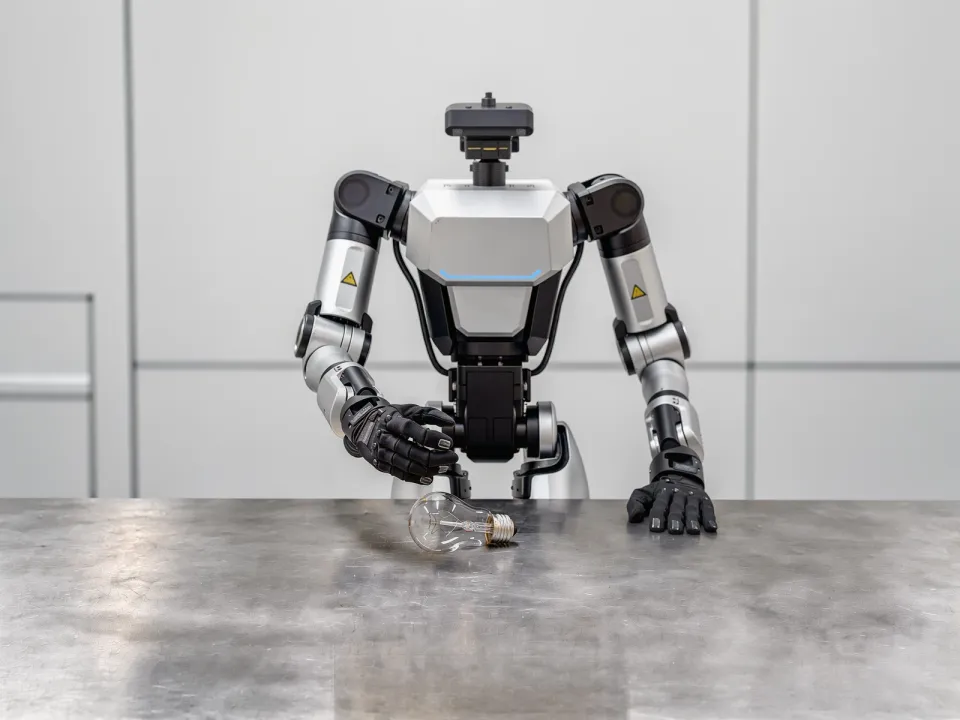
C_geom 非該当C_force 該当C_contact 非該当C_obs 非該当C_deform 非該当C_dyn 該当
E1 非該当E2 非該当E3 該当E4 該当E5 非該当
04-C移動目標への配置
観測時点の目標地点の状態と動作中の状態が異なるため、観測した瞬間を基準に動作すると、物体を離す時点にはすでにずれが生じている。
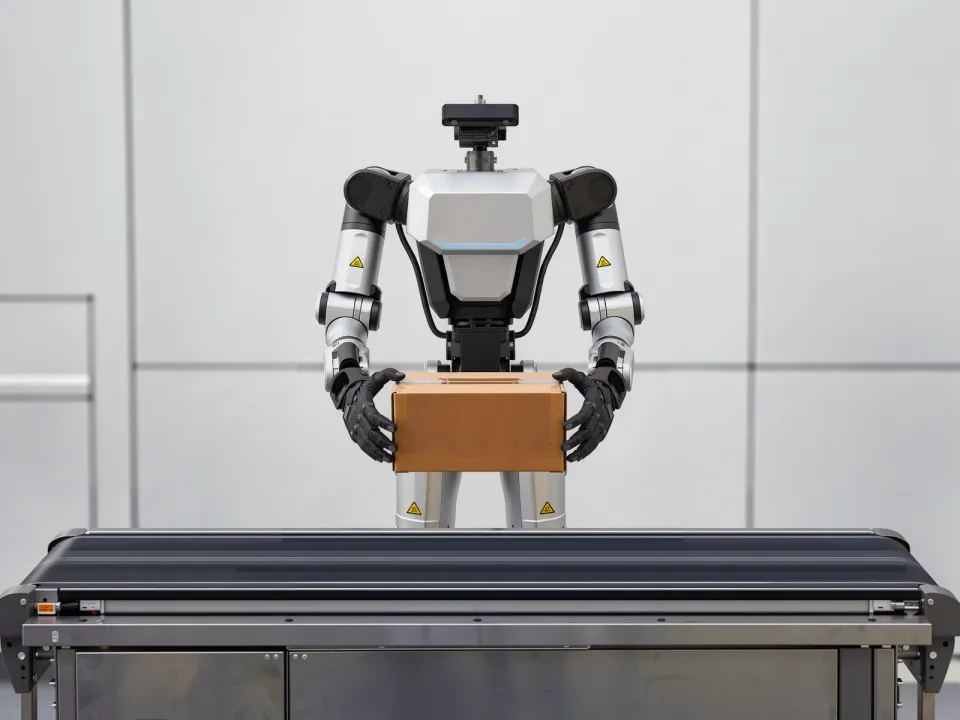
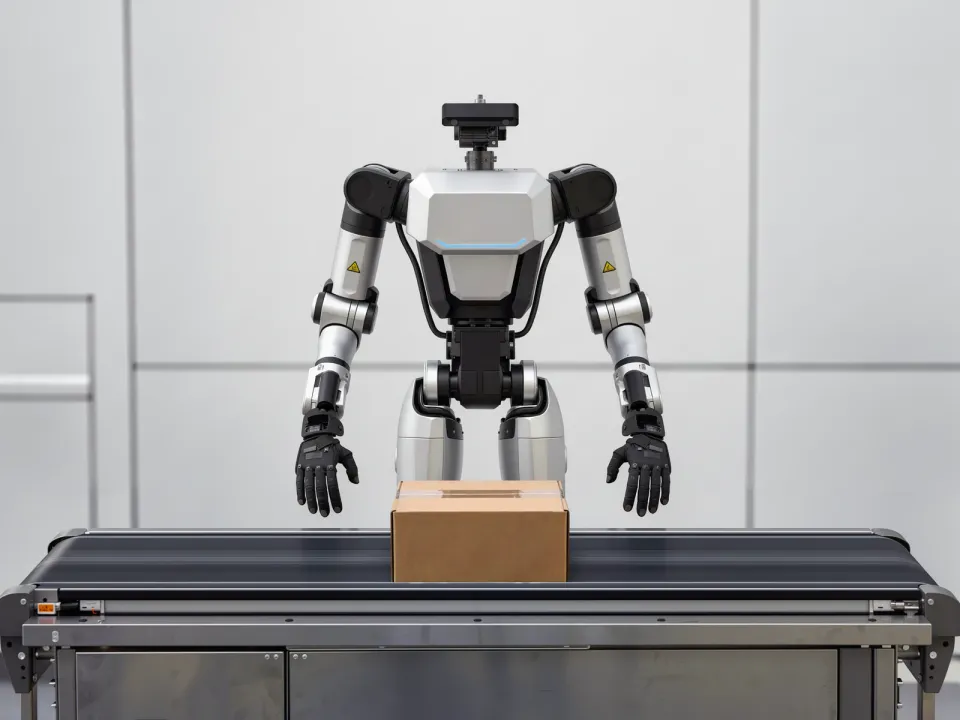
C_geom 非該当C_force 非該当C_contact 非該当C_obs 該当C_deform 非該当C_dyn 該当
E1 非該当E2 非該当E3 該当E4 非該当E5 非該当
04-D柔軟物の配置
支持を外した瞬間に物体が自重で形状を変えるため、離す直前の形状ではなく、置かれた後に落ち着いた形状が成否を決める。
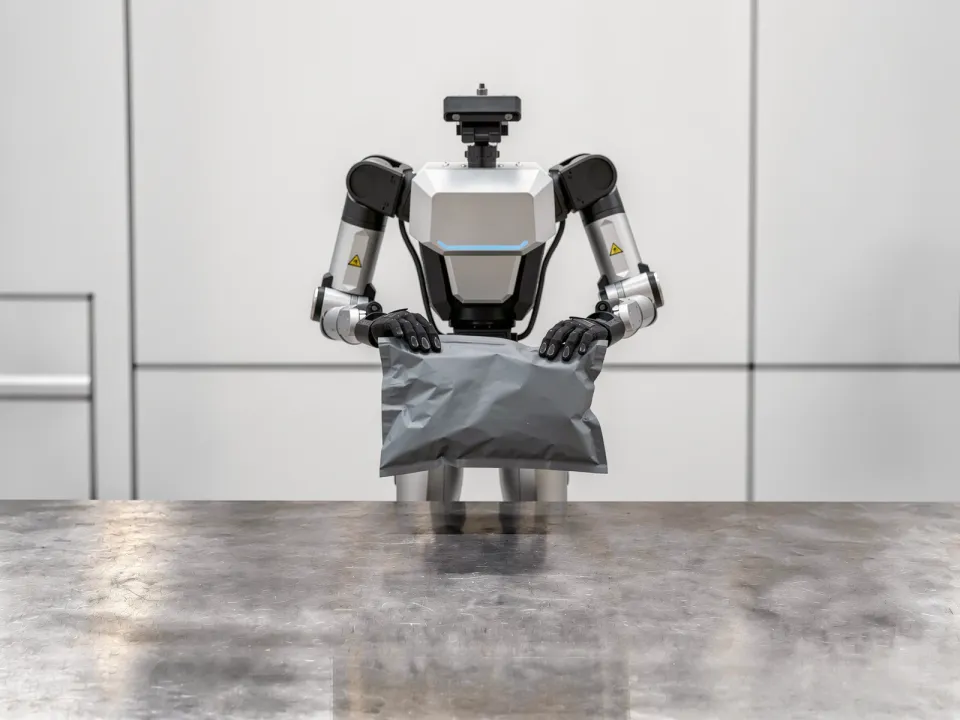
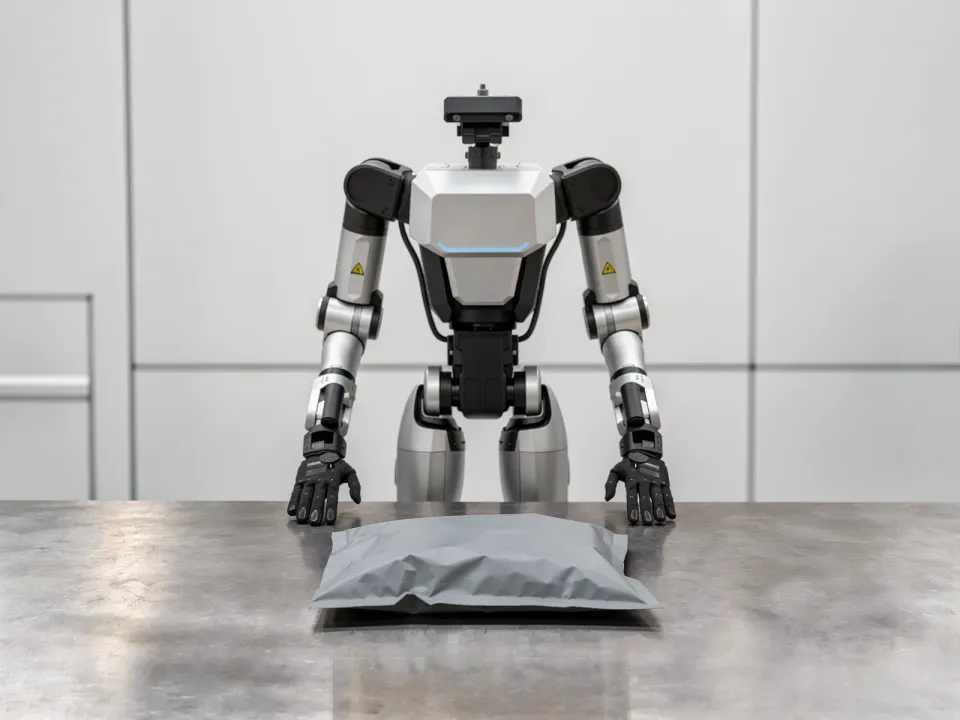
C_geom 非該当C_force 非該当C_contact 非該当C_obs 非該当C_deform 該当C_dyn 該当
E1 非該当E2 非該当E3 該当E4 非該当E5 非該当
04-E死角への配置
置く面が観測できないため、作業中は進捗を確認できず、置いた後も成否を判定できない。
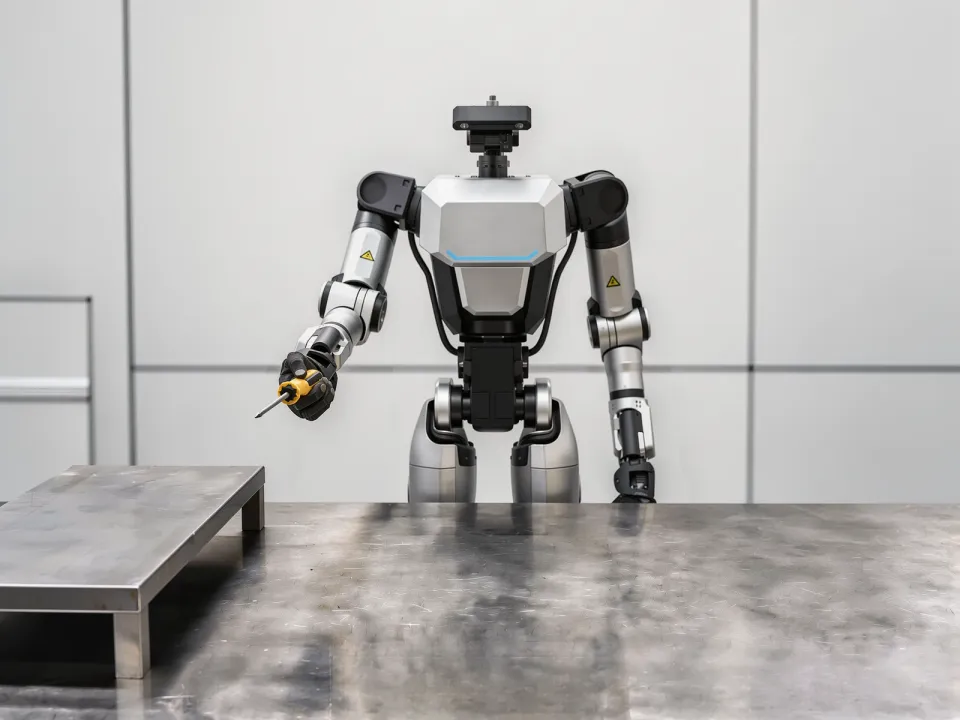
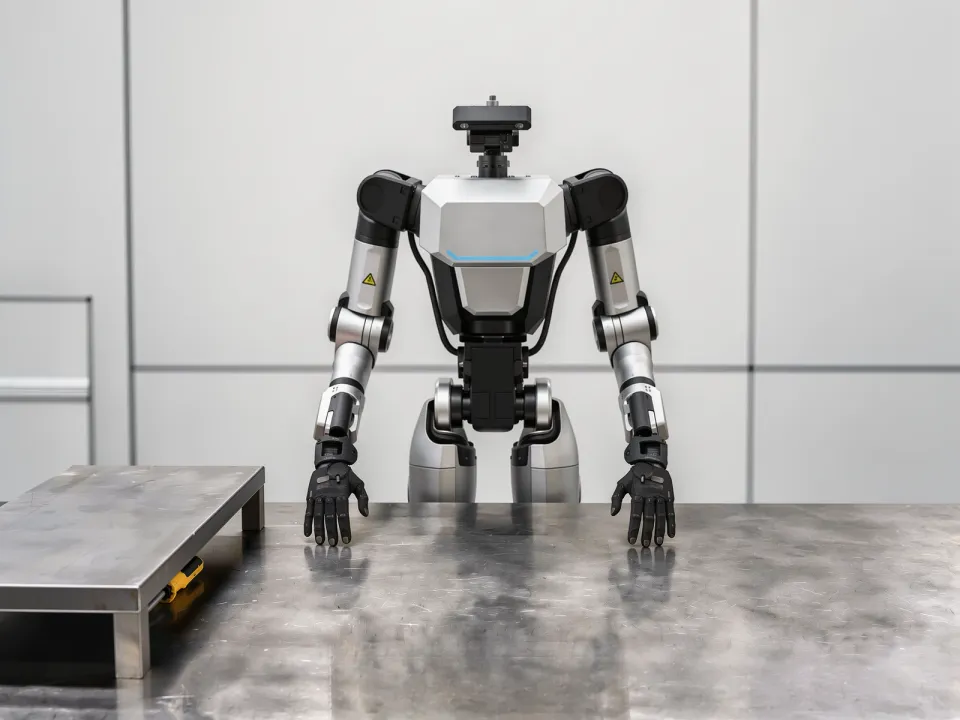
C_geom 非該当C_force 非該当C_contact 該当C_obs 該当C_deform 非該当C_dyn 非該当
E1 非該当E2 非該当E3 非該当E4 該当E5 非該当
04-F柔軟な収容部への投入
収容部が剛体ではなく物体が触れた瞬間に変形するため、入れようとする空間そのものが投入中に変わる。
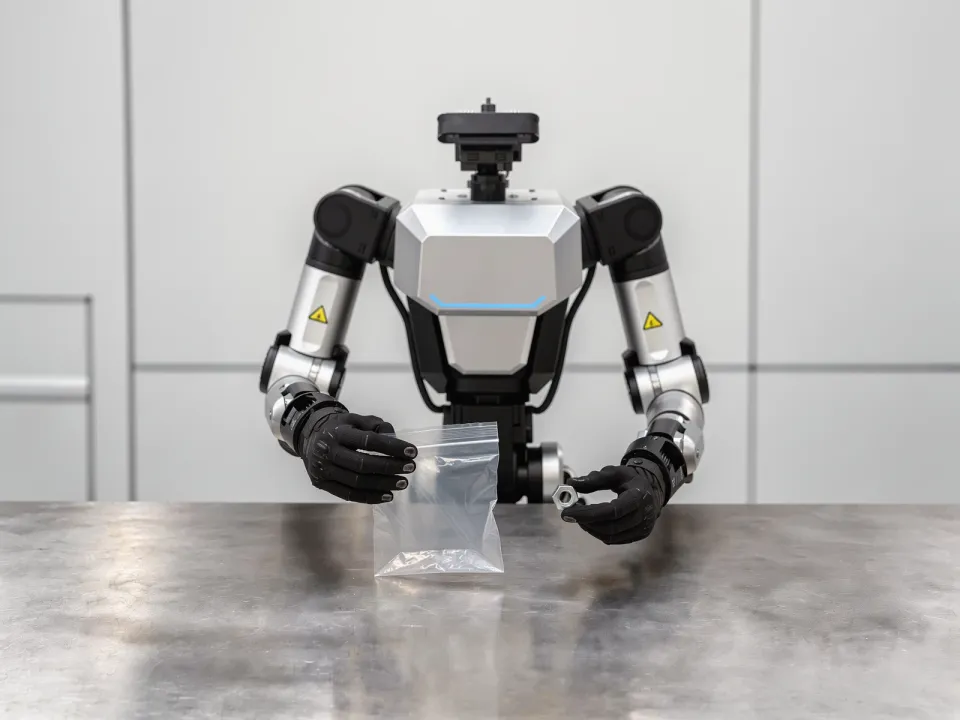
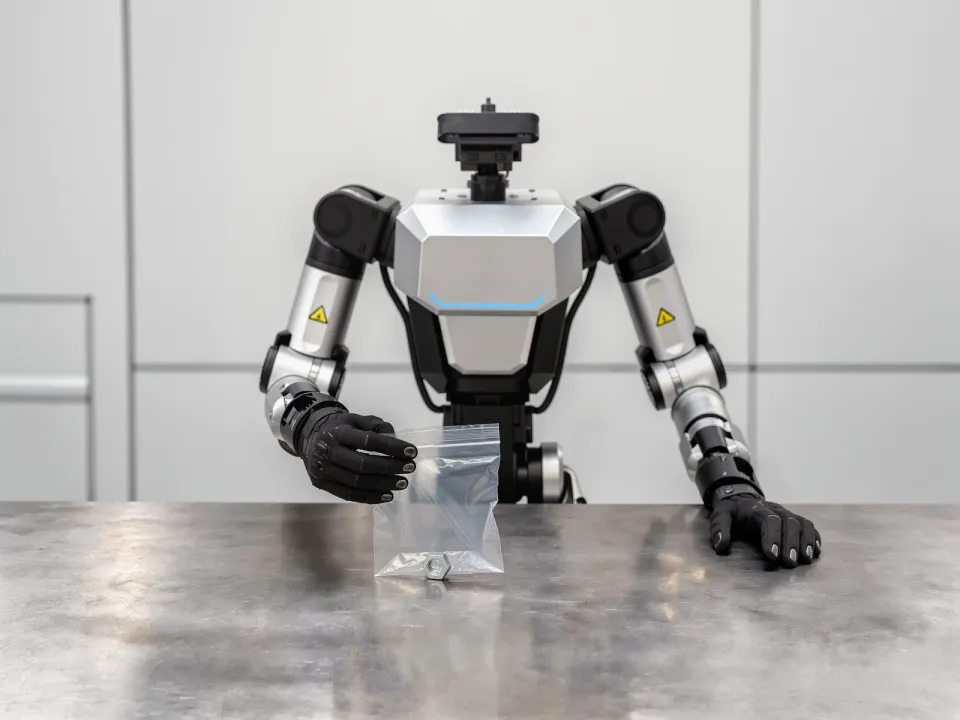
C_geom 非該当C_force 該当C_contact 該当C_obs 非該当C_deform 該当C_dyn 非該当
E1 該当E2 非該当E3 非該当E4 該当E5 非該当