ACTION 07
Precision Insertion
クリアランス(隙間)の小さい目標位置に部品を挿入し、二つの部材の間に幾何学的な接合を成立させる動作
なぜ必要か
挿入は、組立における結合が実際に成立する箇所である。コネクタの嵌合やリテーナの圧入、電源・データコネクタの接続、梱包材の規定位置への挿入がこれに当たる。
専用の圧入機や挿入治具は、部品の位置と姿勢が毎回同じであることを前提に動作する。品種が変わる組立や現場での据付では、挿入開始直後の力とモーメントだけから位置合わせの状態を推定しなければならない。
Skills 6
07-A多点挿入
結合部が複数あるため許容誤差を同時に満たす必要があり、一か所を合わせるための補正によって別の箇所が許容範囲から外れる。
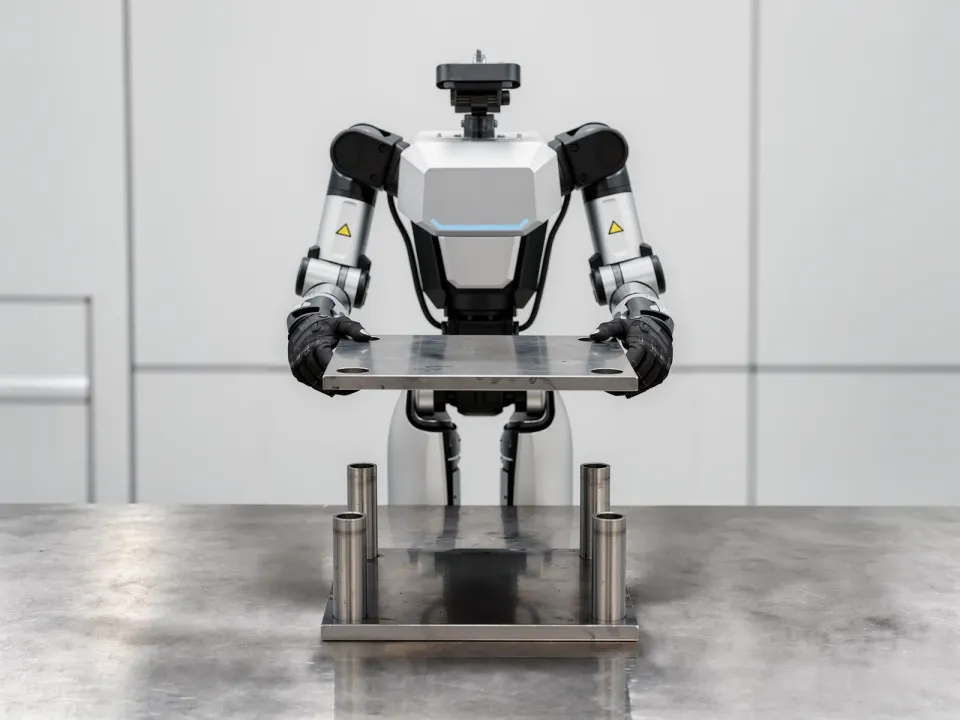
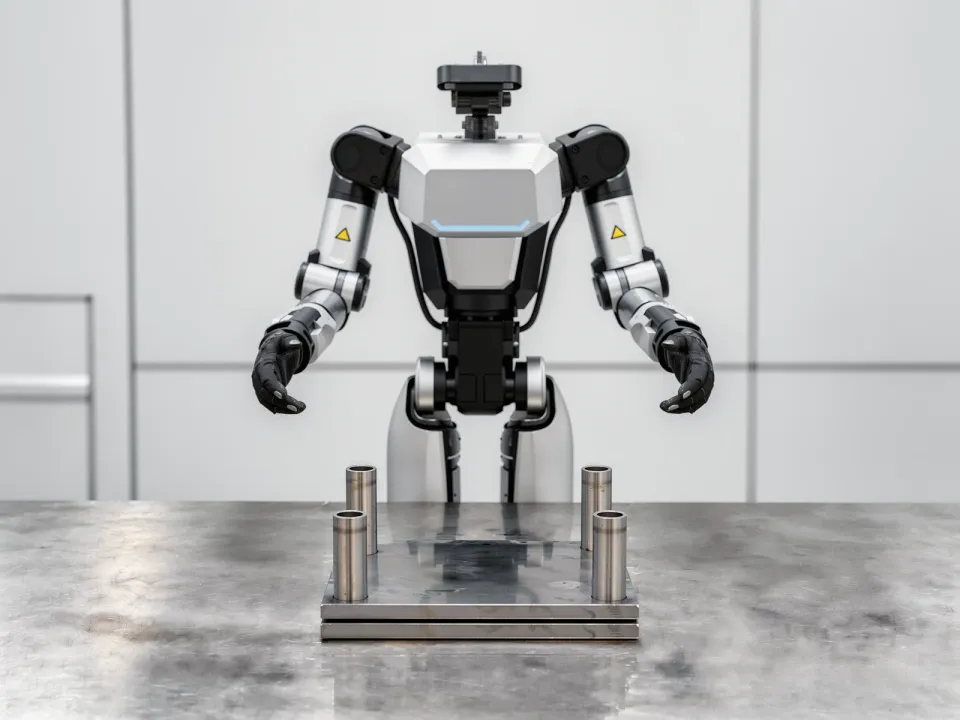
C_geom 該当C_force 該当C_contact 該当C_obs 該当C_deform 非該当C_dyn 非該当
E1 非該当E2 該当E3 非該当E4 該当E5 非該当
07-Bねじ挿入
軸が一致して初めて最初のねじ山がかみ合うが、進入の許容角度は狭く、ずれたまま回転を始めると取り返しのつかない損傷が残る。
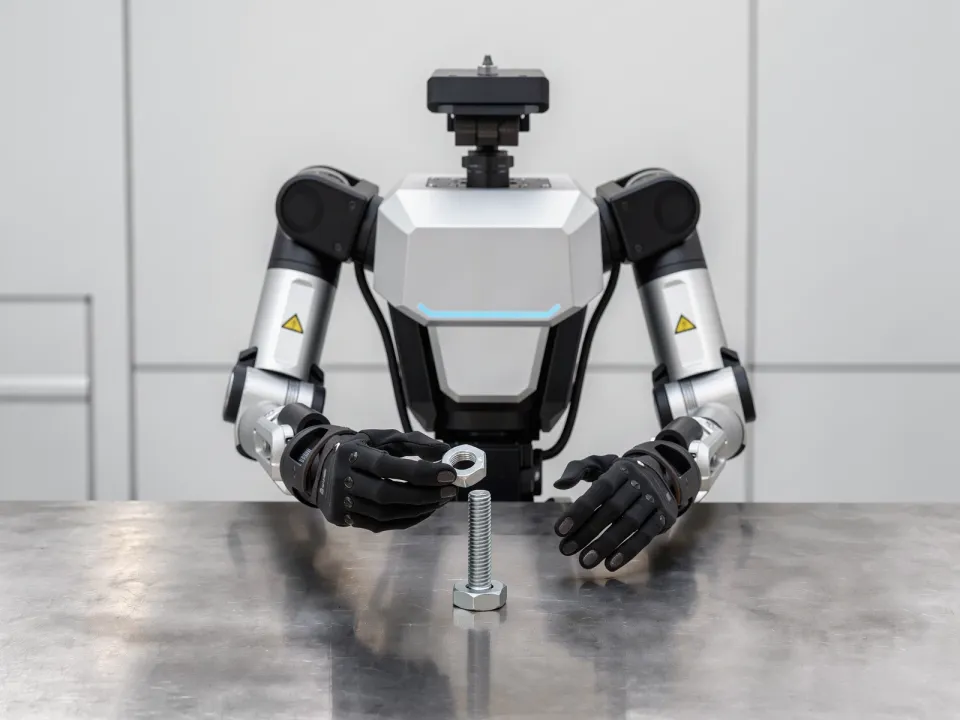
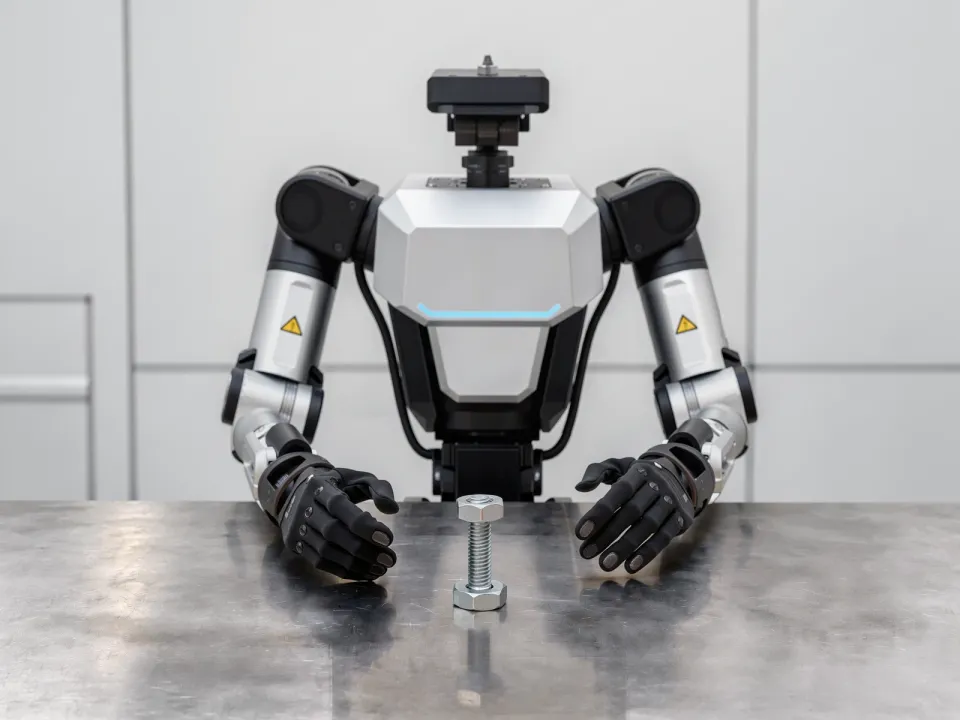
C_geom 該当C_force 該当C_contact 非該当C_obs 該当C_deform 非該当C_dyn 非該当
E1 非該当E2 該当E3 非該当E4 該当E5 非該当
07-C柔軟物の挿入
部品が軸方向の荷重に耐えられずに座屈するため、押す力を強めても位置合わせ誤差を押し切れない。
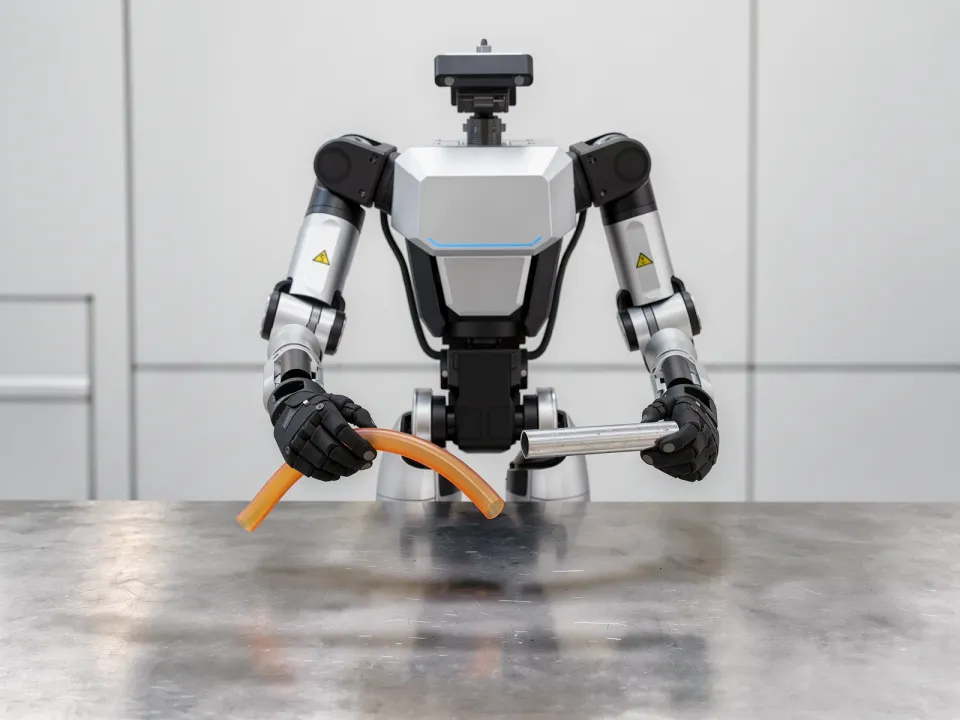
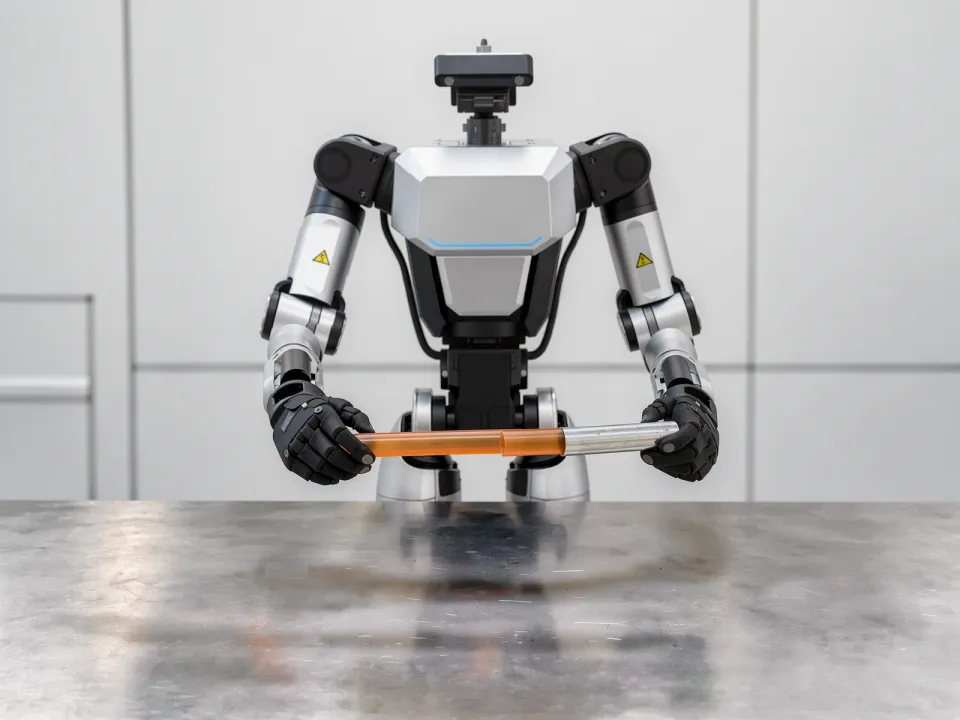
C_geom 該当C_force 該当C_contact 該当C_obs 非該当C_deform 該当C_dyn 非該当
E1 非該当E2 該当E3 非該当E4 該当E5 非該当
07-D非対称部品の挿入
通過できる姿勢が一つしかないため、進入前に部品の現在の姿勢を特定する必要があり、その姿勢がわずかでもずれるとまったく入らない。
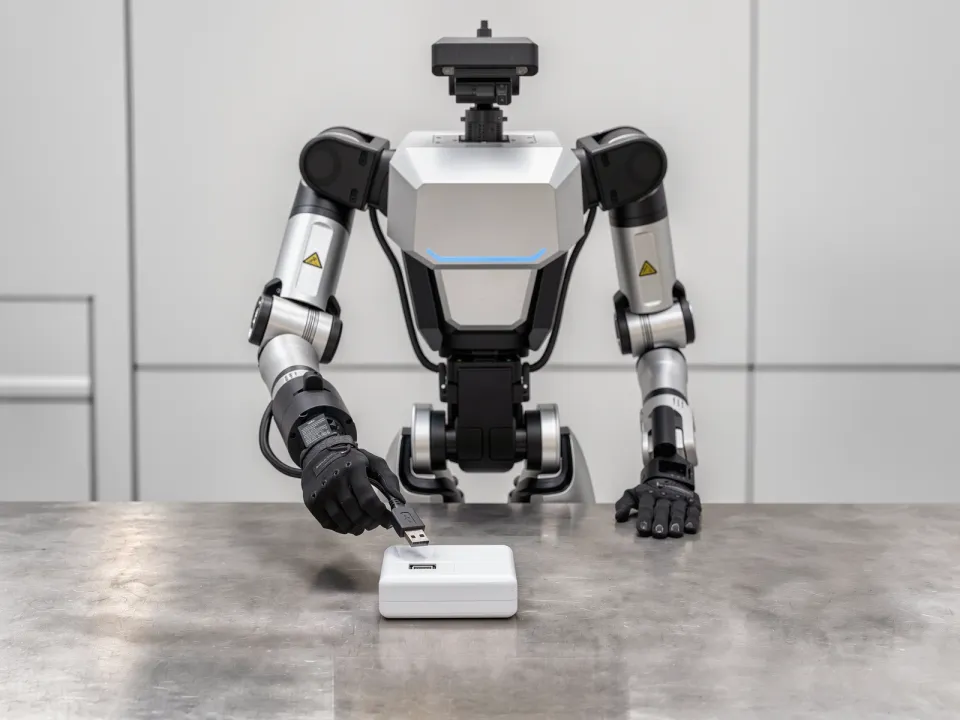
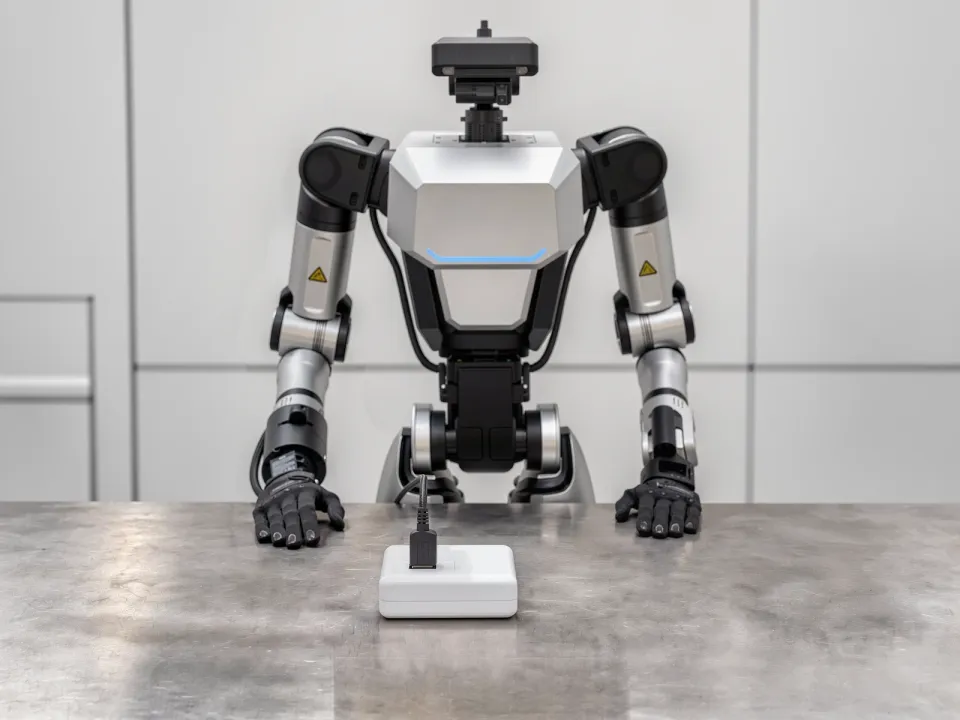
C_geom 該当C_force 非該当C_contact 非該当C_obs 該当C_deform 非該当C_dyn 非該当
E1 非該当E2 該当E3 非該当E4 非該当E5 非該当
07-E探索による挿入
目標位置と結合部の形状が観測できないため、位置合わせの基準を定められない。
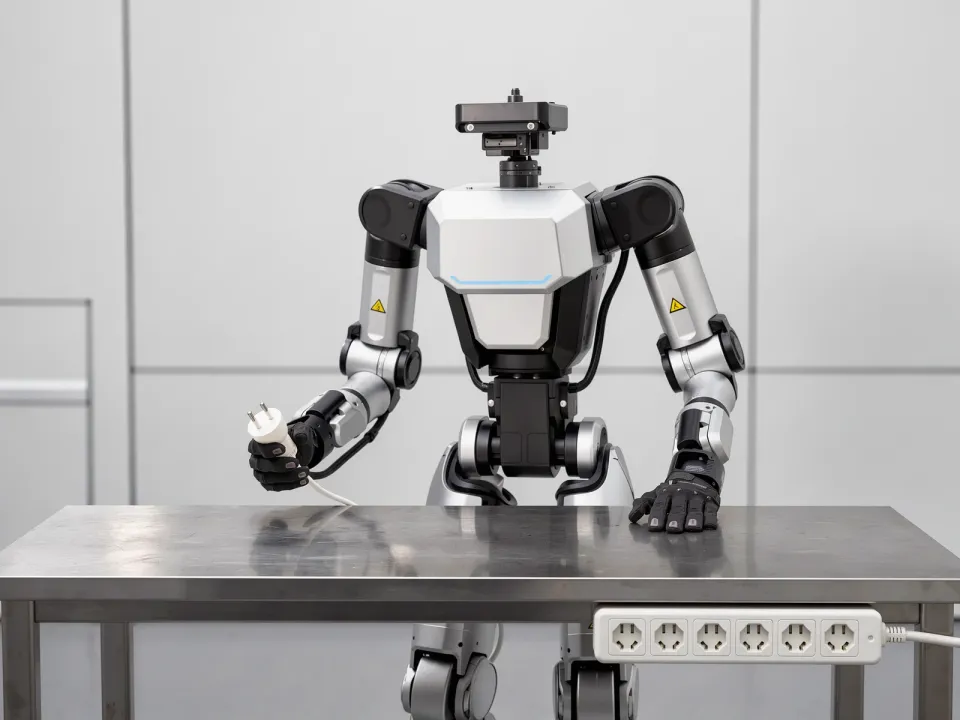
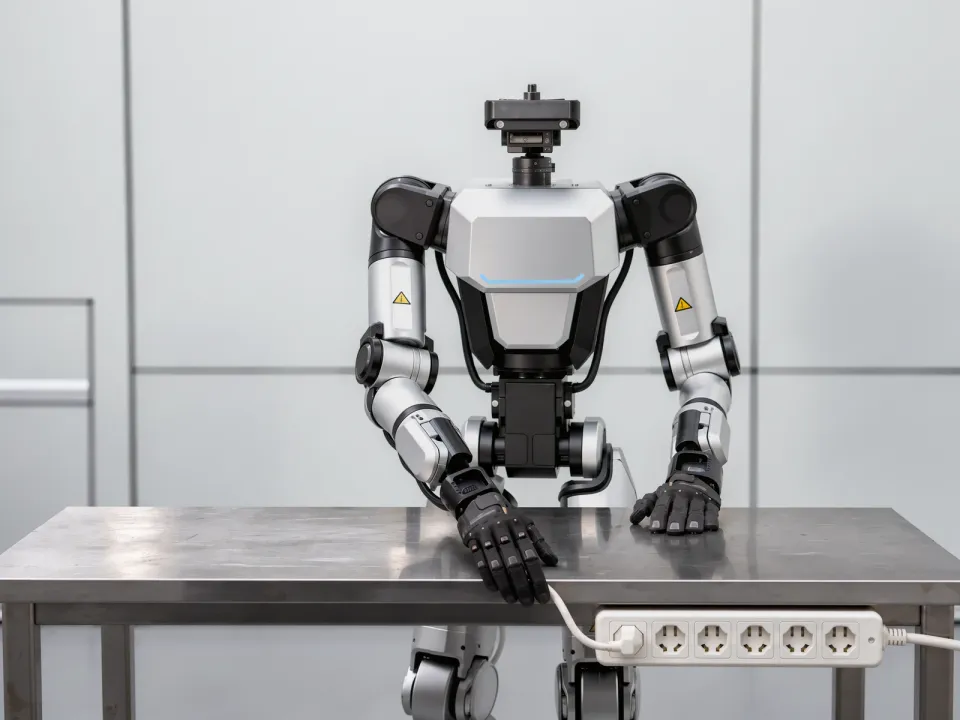
C_geom 該当C_force 該当C_contact 該当C_obs 該当C_deform 非該当C_dyn 非該当
E1 非該当E2 非該当E3 非該当E4 該当E5 非該当
07-F微小部品の挿入
対象物および隙間(クリアランス)が極めて小さいため、許容される位置合わせ誤差が観測可能な最小単位より小さく、成功判定すら観測できない。
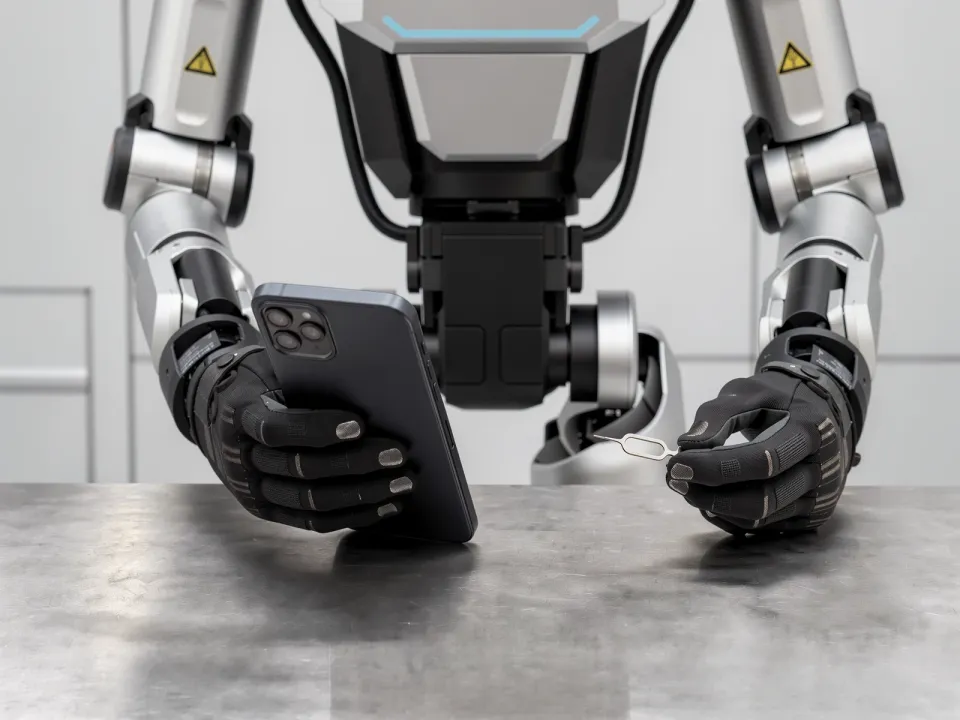
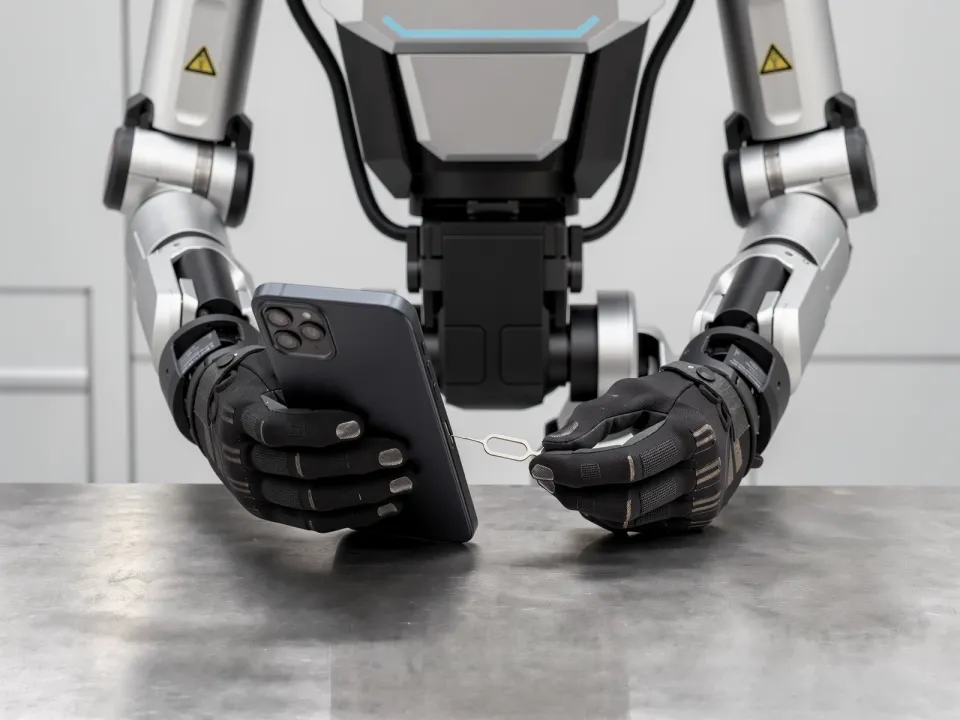
C_geom 該当C_force 該当C_contact 非該当C_obs 該当C_deform 非該当C_dyn 非該当
E1 非該当E2 該当E3 非該当E4 該当E5 非該当