ACTION 01

Picking

物体を​周囲の​環境から​持ち上げ、​移動や​操作が​できる状態にする​動作

なぜ必要か

ピッキングは、​多くの​操作の​基盤をなす。​小売店の​棚に​すき間なく​陳列された​商品、​物流拠点の​入荷トートに​混載された​小包、​製造ラインで​トレイに​密着して​収まった​部品が​これに​当たる。

吸着グリッパーが​使えるのは、​平らで​硬く、​上方から​接近できる​物体に​限られる。​それ以外の​物体では、​把持面を​接触に​よって​作り出すことが​課題として​残る。

Skills 10

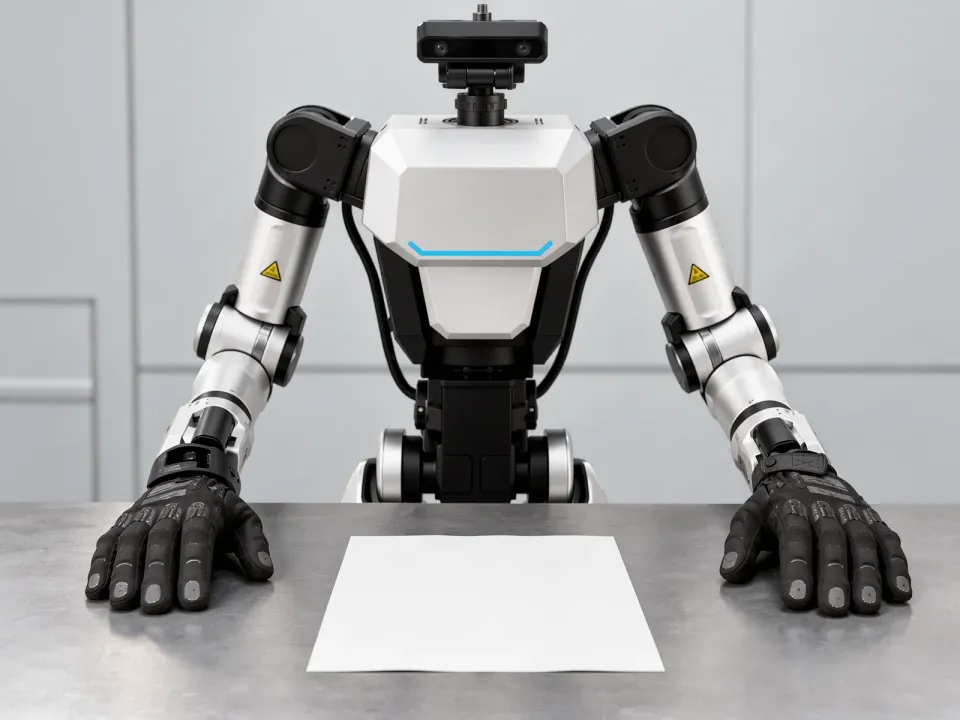
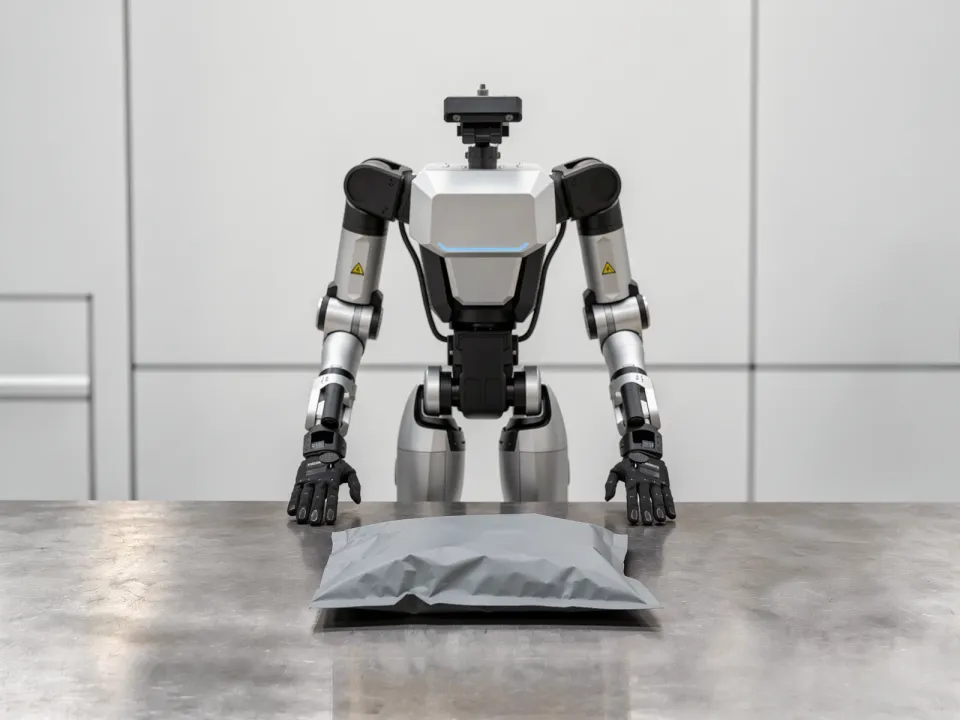
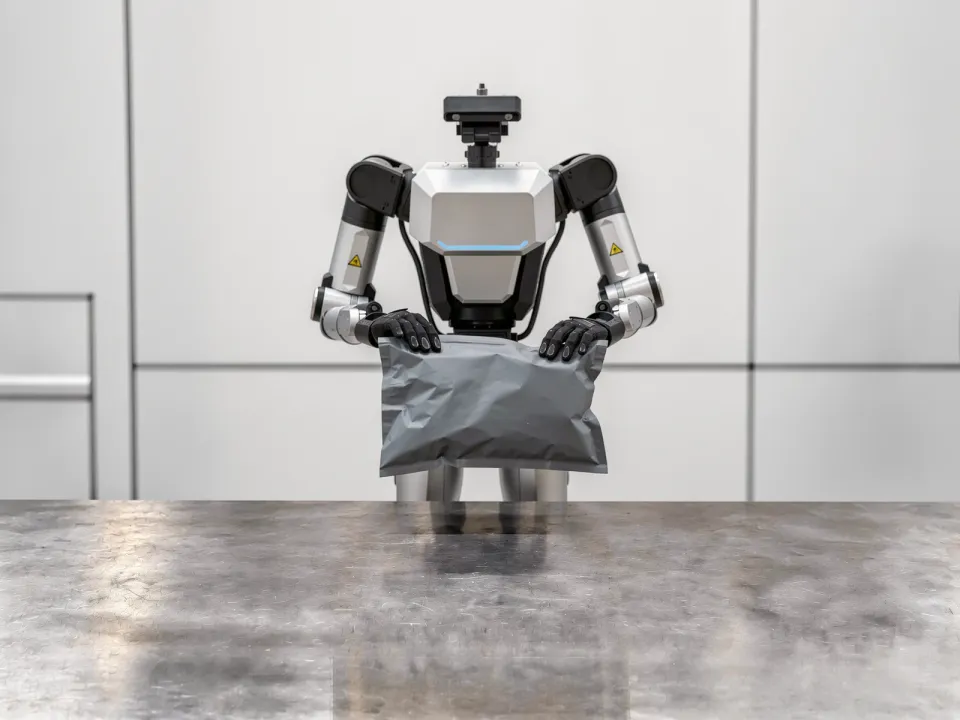
01-A薄い物体の​ピッキング

側面は​指先で​力を​かけられないほど​薄く、​下面は​支持面に​塞がれているため、​両側から​挟める​対向面がない。

薄い物体の​ピッキング — 初期状態
初期状態厚さが​指先より​薄い物体が​支持面に​密着している​状態
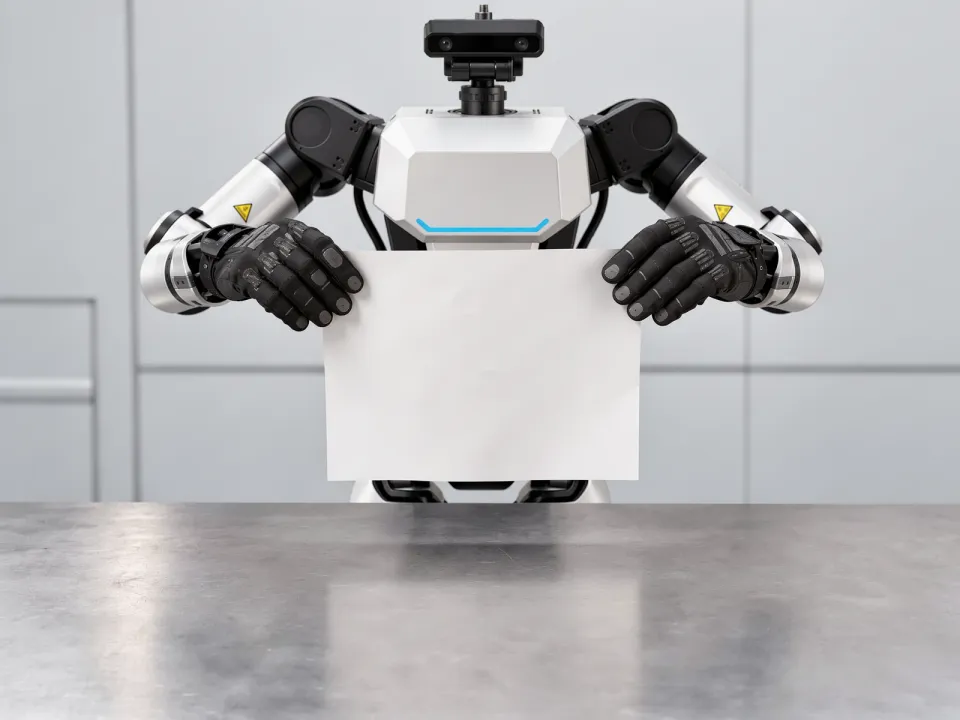
薄い物体の​ピッキング — 終了状態
終了状態物体が​把持され、​支持面​から​離れた​状態
C_geom 該当C_force 該当C_contact 該当C_obs 該当C_deform 非該当C_dyn 非該当
E1 該当E2 非該当E3 非該当E4 該当E5 非該当

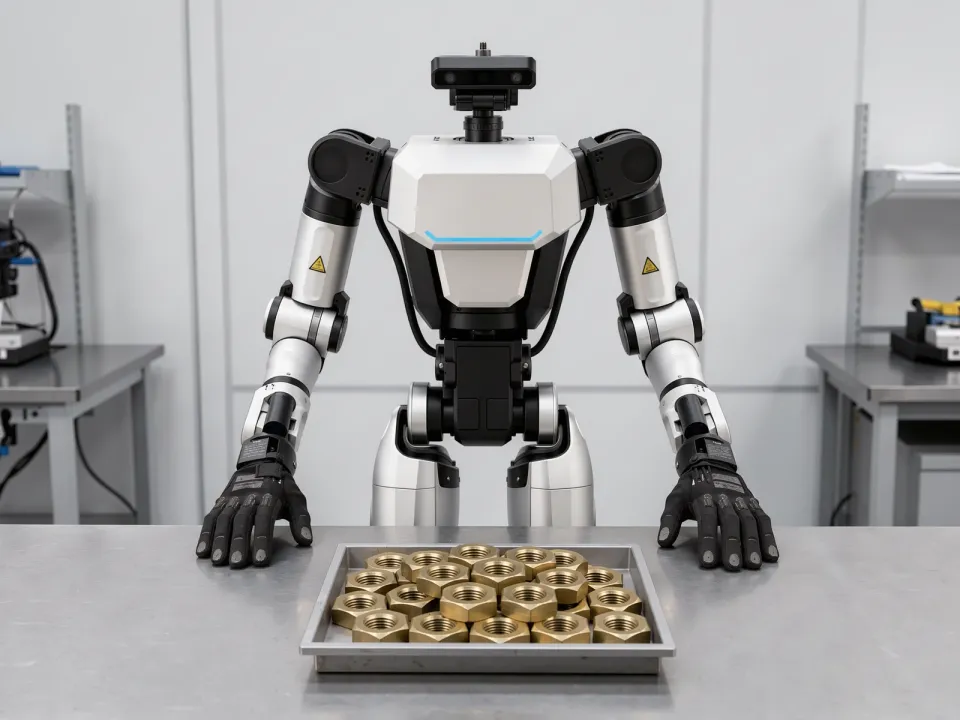
01-Bバラ積み​ピッキング

他の物体と​重なり合っているため、​目標の​物体​だけを​把持して​取り出そうとしても、​周囲の​物体まで​つられて​動く。

バラ積み​ピッキング — 初期状態
初期状態同種の​物体が​互いに​重なったまま、​容器内に​密集している​状態
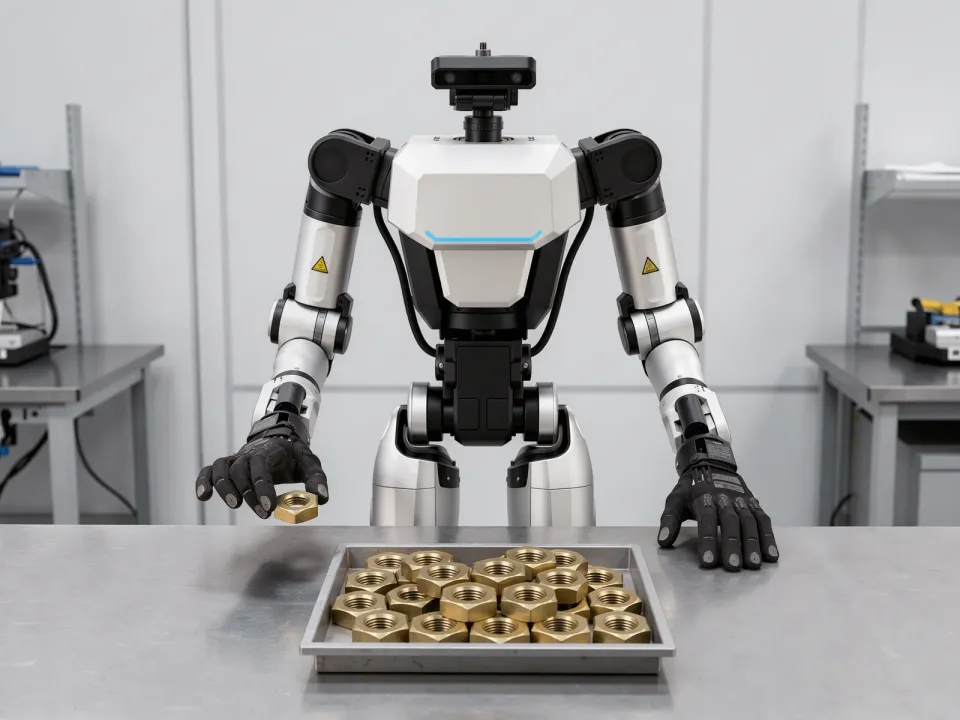
バラ積み​ピッキング — 終了状態
終了状態目標物体が​把持され、​容器の​外へ​取り出された​状態
C_geom 該当C_force 非該当C_contact 該当C_obs 該当C_deform 非該当C_dyn 非該当
E1 非該当E2 該当E3 非該当E4 非該当E5 該当

01-C密着物の​ピッキング

物体が​支持体に​密着​または​吸着している​ため、​取り出す​際に​周囲まで​一緒に​引きずり出され、​結合が​切れた​瞬間に​蓄積した​力が​一気に​解放される。

密着物の​ピッキング — 初期状態
初期状態物体が​支持体に​密着​または​吸着している​状態
密着物の​ピッキング — 終了状態
終了状態物体のみが​支持体から​分離され、​把持された​状態
C_geom 非該当C_force 該当C_contact 該当C_obs 該当C_deform 非該当C_dyn 該当
E1 該当E2 非該当E3 該当E4 該当E5 非該当

01-D狭所での​ピッキング

周囲の​構造物に​よって​アームの軌道と​手先の姿勢の​双方が​制限され、​物体に​適した​掴み方​ではなく、​空間的に​実行可能な​把持しか​選択できない。

狭所での​ピッキング — 初期状態
初期状態周囲の​構造物に​よって​接近方向が​制限される​空間内に​物体が​置かれた​状態
狭所での​ピッキング — 終了状態
終了状態物体が​把持され、​構造物の​外へ​取り出された​状態
C_geom 該当C_force 非該当C_contact 非該当C_obs 該当C_deform 非該当C_dyn 非該当
E1 該当E2 該当E3 非該当E4 非該当E5 非該当

01-E柔軟物の​ピッキング

わずかな力​でも​形状と​把持点が​ともに​変化するため、​接触前に​定めた​把持姿勢が、​接触した​瞬間に​適合しなくなる。

柔軟物の​ピッキング — 初期状態
初期状態接触によって​形状が​変わる​物体が​支持面に​置かれた​状態
柔軟物の​ピッキング — 終了状態
終了状態物体が​把持され、​持ち上げられた​状態
C_geom 非該当C_force 該当C_contact 該当C_obs 非該当C_deform 該当C_dyn 非該当
E1 該当E2 非該当E3 非該当E4 該当E5 非該当

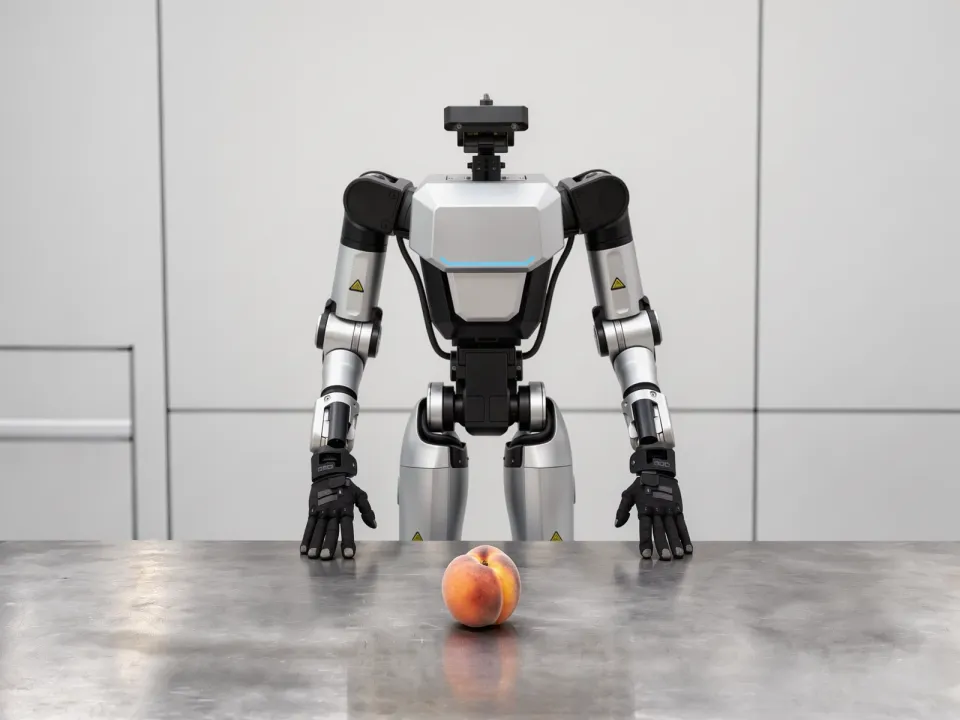
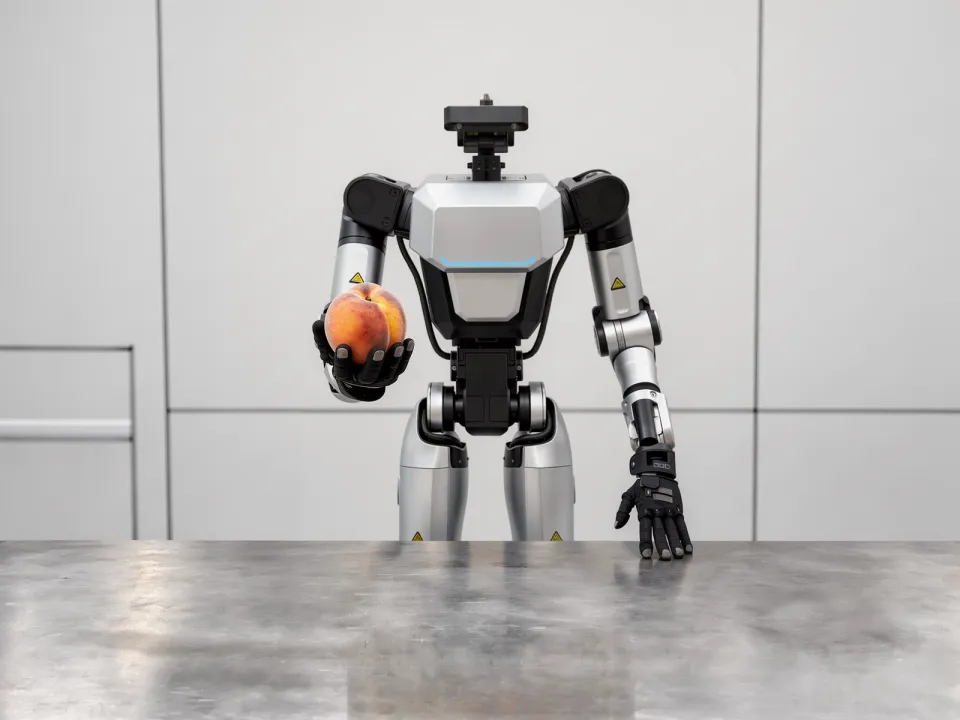
01-F軟質物の​ピッキング

剛性は​接触するまで​分からないため、​把持を​維持する​力の​下限と​損傷を​避ける​力の​上限を​接触中に​リアルタイムで​探らなければ​ならない。

軟質物の​ピッキング — 初期状態
初期状態加圧すると​損傷する​物体が​支持面に​置かれた​状態
軟質物の​ピッキング — 終了状態
終了状態物体が​損傷なく​把持された​状態
C_geom 非該当C_force 該当C_contact 非該当C_obs 該当C_deform 該当C_dyn 非該当
E1 非該当E2 非該当E3 非該当E4 該当E5 非該当

01-G移動物体の​ピッキング

観測時点の​物体の​状態と​動作中の​物体の​状態が​異なるため、​観測した​瞬間を​基準に​動作すると、​接触時点には​すでに​ずれが​生じている。

移動物体の​ピッキング — 初期状態
初期状態物体が​一定速度で​移動している​状態
移動物体の​ピッキング — 終了状態
終了状態移動していた​物体が​把持され、​移動経路の​外へ​取り出された​状態
C_geom 非該当C_force 非該当C_contact 非該当C_obs 該当C_deform 非該当C_dyn 該当
E1 非該当E2 非該当E3 該当E4 非該当E5 非該当

01-H大型品の​ピッキング

片手では​把持が​成立しない​大きさで​あるため、​複数の​接触点の​協調が​前提と​なり、​持ち上げる​間は​終始、​各接触点に​かかる​荷重配分を​維持しなければ​ならない。

大型品の​ピッキング — 初期状態
初期状態片手で​把持できる​範囲を​超える​物体が​支持面に​置かれた​状態
大型品の​ピッキング — 終了状態
終了状態物体が​複数の​接触点で​支持され、​持ち上げられた​状態
C_geom 非該当C_force 該当C_contact 該当C_obs 非該当C_deform 非該当C_dyn 非該当
E1 該当E2 非該当E3 非該当E4 該当E5 非該当

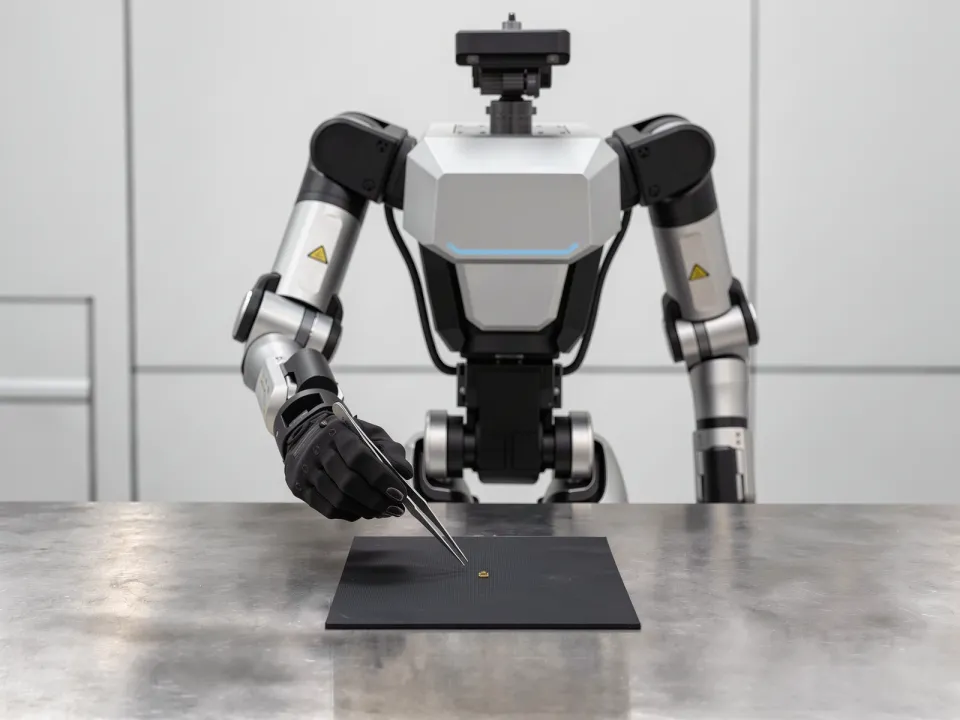
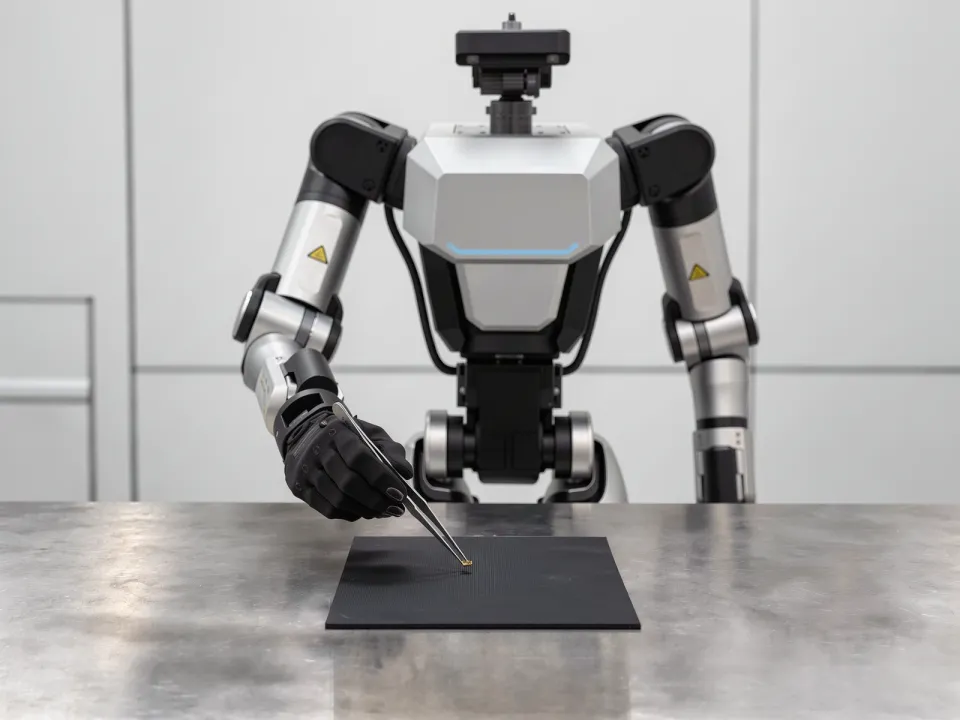
01-I微小物体の​ピッキングTOOL

指先より​小さいため​工具を​介して​扱う必要があるが、​手の​誤差は​工具先端で​拡大され、​先端の​接触は​手まで​そのままは​伝わらない。

微小物体の​ピッキング — 初期状態
初期状態指先より​小さい物体が​支持面に​置かれ、​工具を​把持した​状態
微小物体の​ピッキング — 終了状態
終了状態物体が​工具の​先端で​把持され、​持ち上げられた​状態
C_geom 該当C_force 該当C_contact 非該当C_obs 該当C_deform 非該当C_dyn 非該当
E1 非該当E2 該当E3 非該当E4 該当E5 非該当

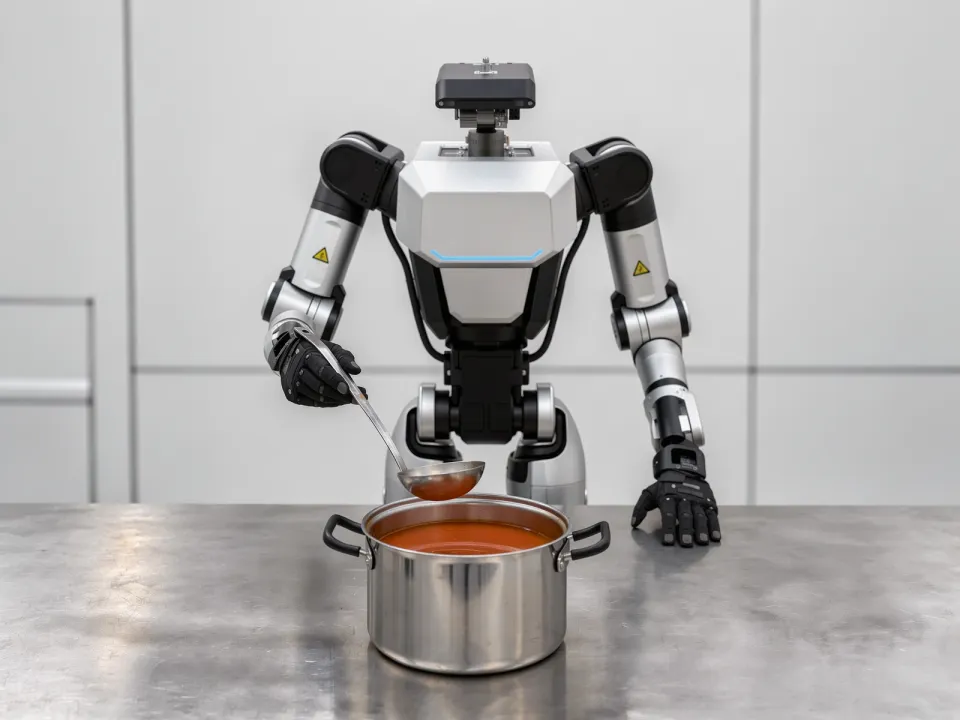
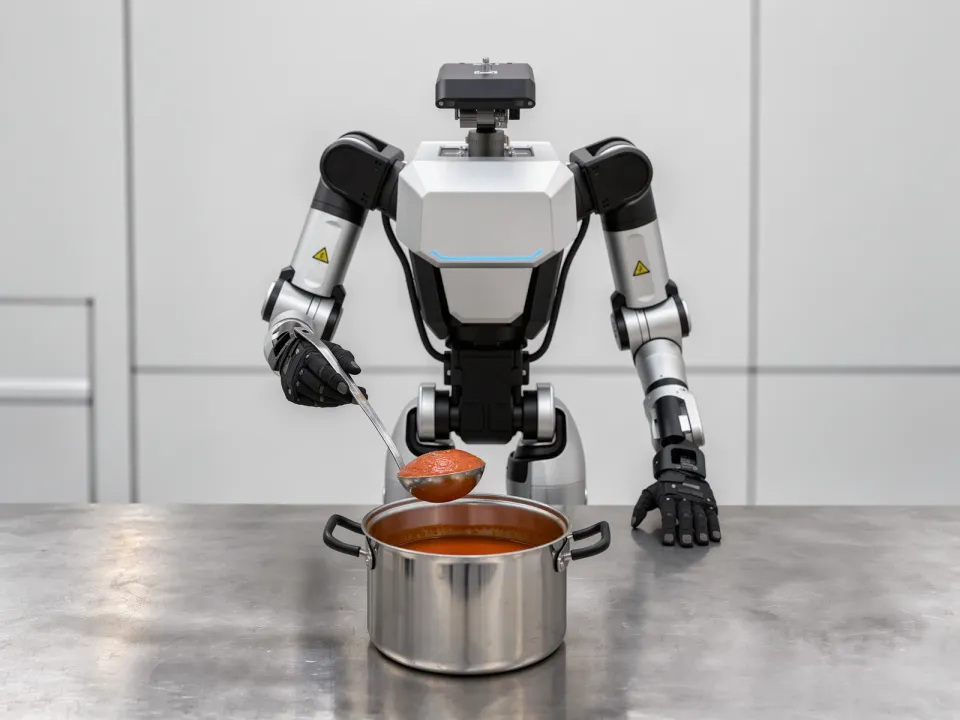
01-J流動体の​ピッキングTOOL

つかめる​個体が​ないため、​把持だけでは​流動体を​確保できない。

流動体の​ピッキング — 初期状態
初期状態流動体が​口の開いた​容器に​入っており、​工具を​把持した​状態
流動体の​ピッキング — 終了状態
終了状態流動体が​工具に​保持され、​容器の​外へ​取り出された​状態
C_geom 該当C_force 非該当C_contact 非該当C_obs 非該当C_deform 該当C_dyn 該当
E1 該当E2 非該当E3 非該当E4 非該当E5 非該当