ACTION 01
Picking
대상을 환경에서 들어 올려, 옮기거나 다룰 수 있는 상태로 만드는 동작
왜 필요한가
집기는 대부분의 조작의 바탕이 된다. 유통 매대의 밀착 진열 상품, 물류 입고 토트의 혼적 소포, 제조 라인의 트레이 밀착 부품이 여기에 해당한다.
흡착 그리퍼는 평평하고 단단하며 위가 열린 대상에만 적용된다. 그 밖의 대상은 붙잡을 면을 접촉으로 만들어내야 하는 문제로 남는다.
Skills 10
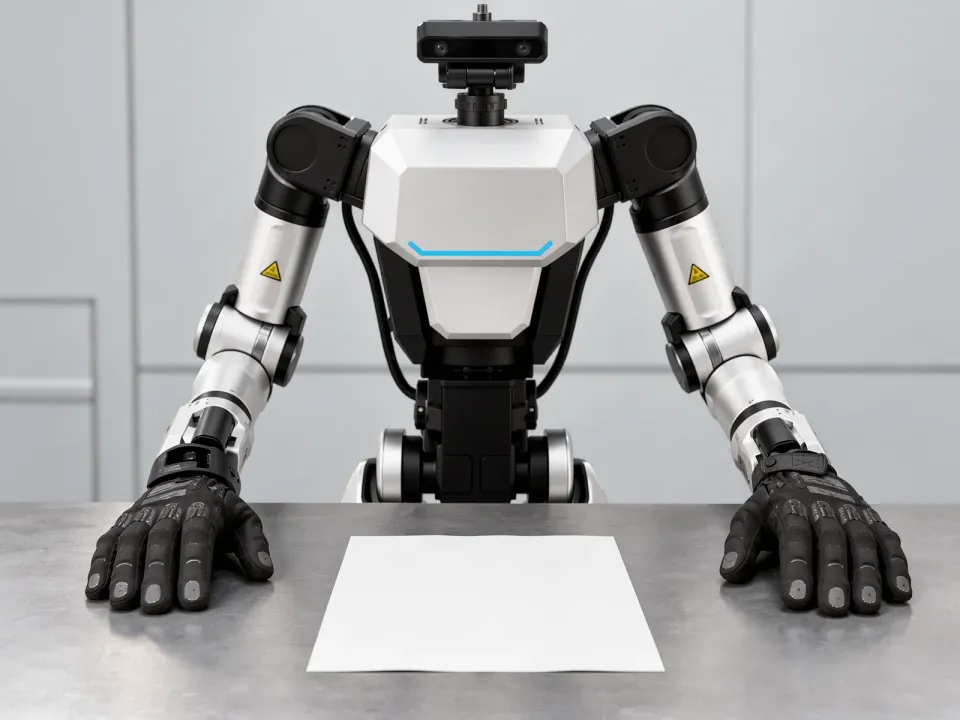
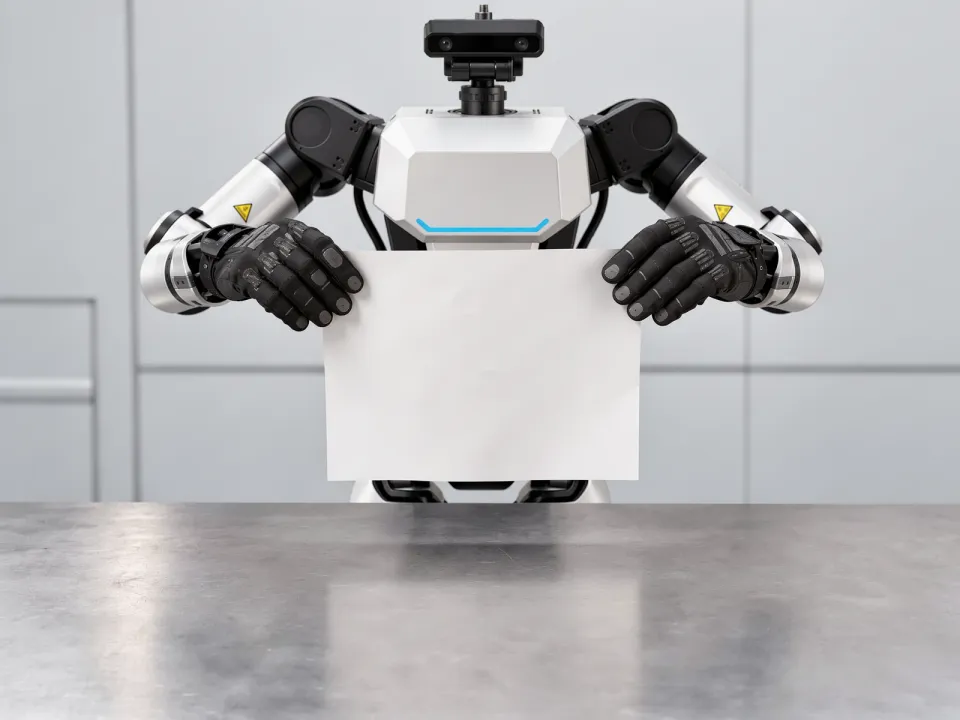
01-A얇은 물체 집기
측면은 손끝이 지지할 수 없을 만큼 얇고 아랫면은 지지면에 막혀, 마주 잡을 두 면이 없음.
01-B밀집 물체 집기
다른 개체들과 겹쳐 있어, 대상만 파지해 빼내려 해도 주변 개체가 함께 딸려 움직임.
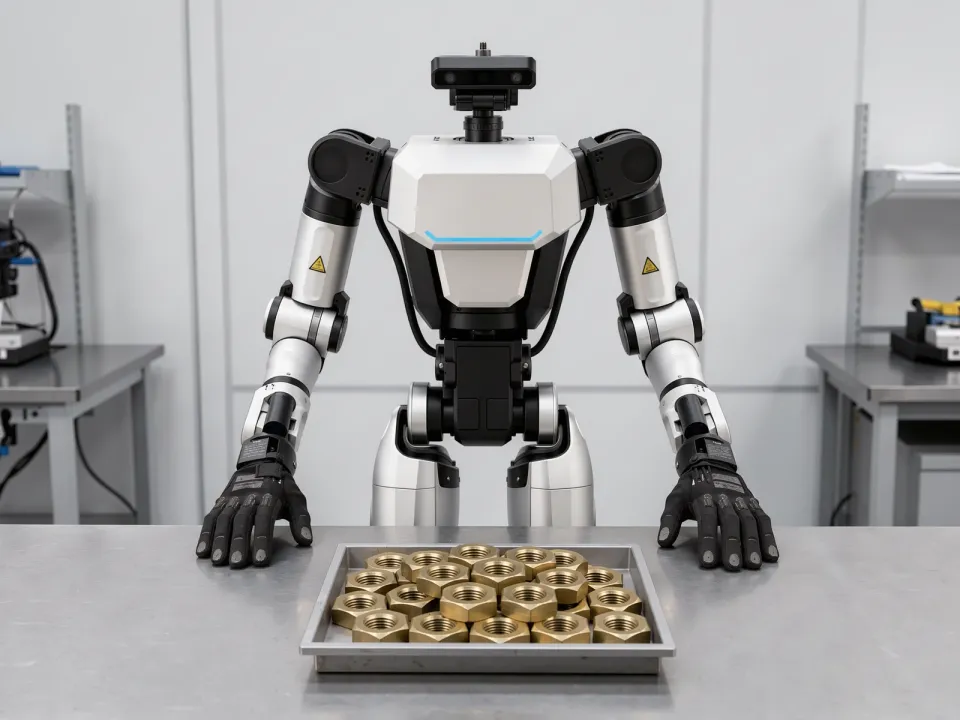
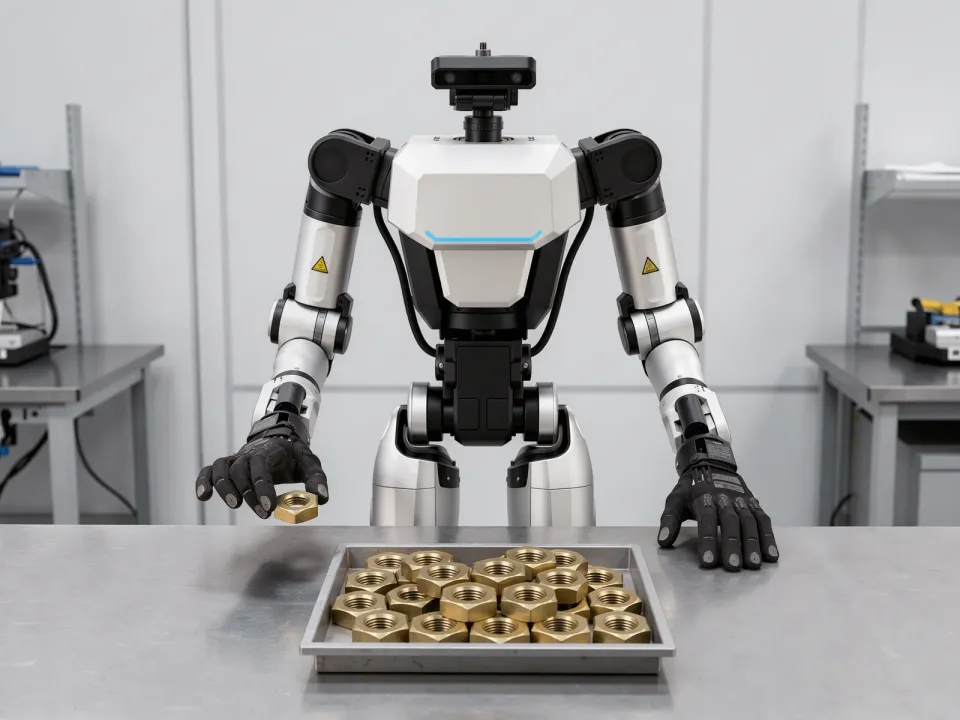
01-C밀착 물체 집기
대상이 지지체에 밀착 또는 흡착되어 인출 시 주변까지 함께 끌려 나오고, 결합이 끊기는 순간 축적된 힘이 일시에 방출됨.
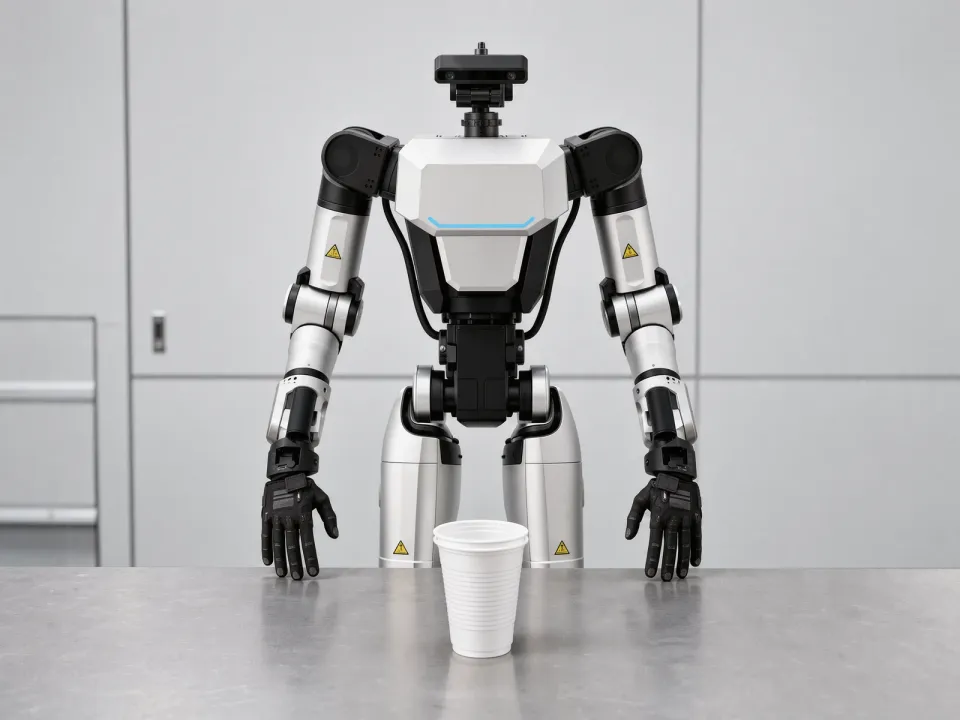
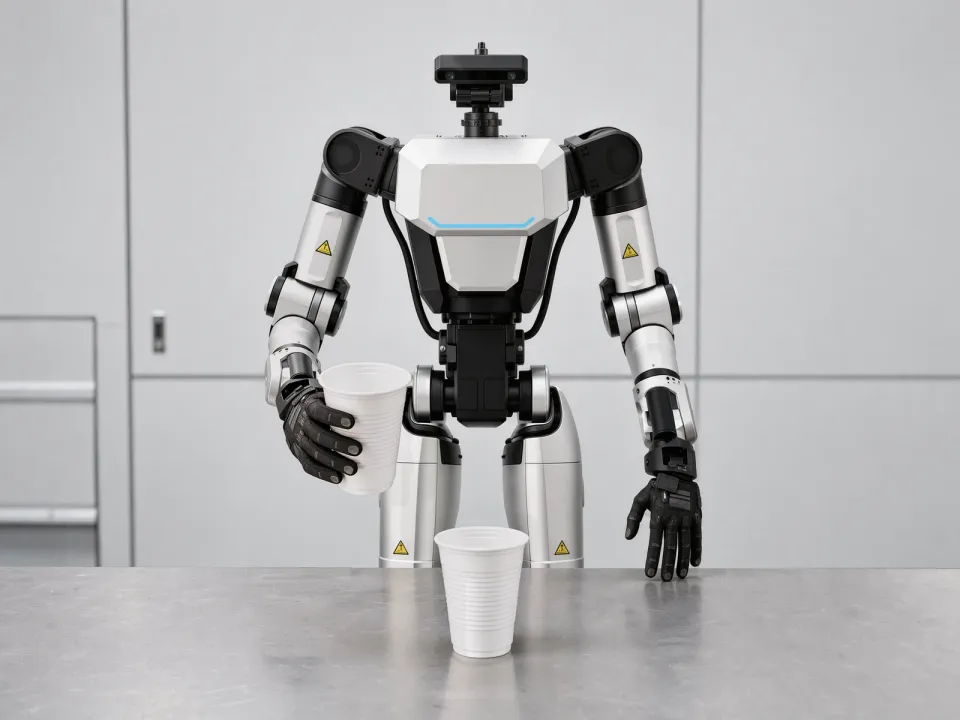
01-D제한된 공간에서 물체 집기
주변 구조물이 팔이 지나갈 궤적과 손이 취할 모양을 함께 제한해, 대상에 맞는 파지가 아니라 공간이 허락하는 파지만 남음.
01-E유연 물체 집기
미세한 힘에도 형태와 파지점이 함께 바뀌어, 손이 닿기 전에 세운 파지 계획이 접촉하는 순간 어긋남.
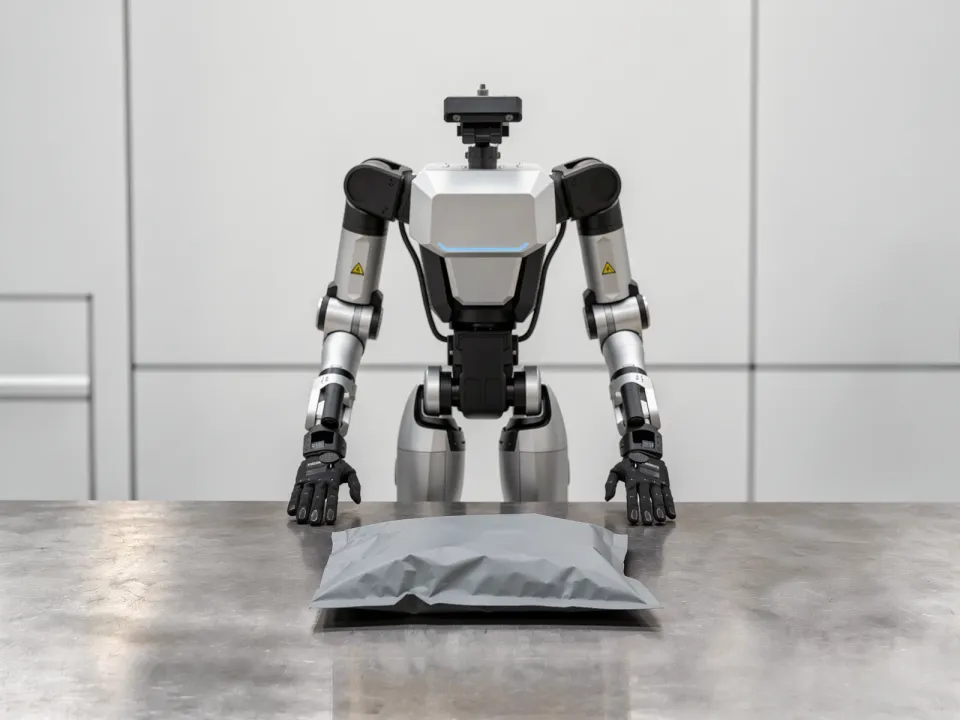
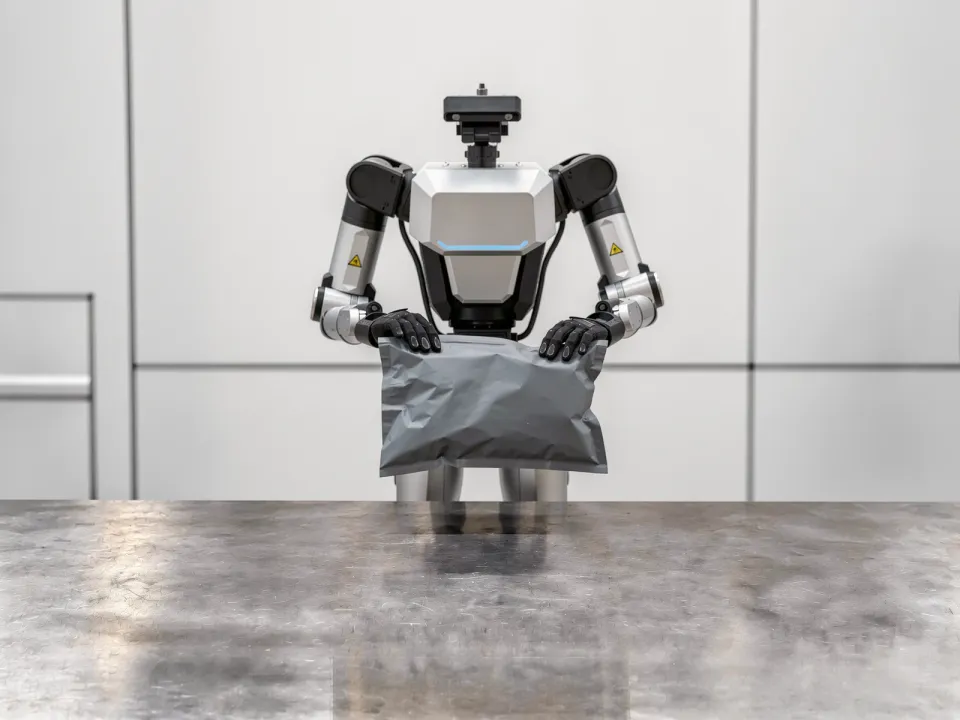
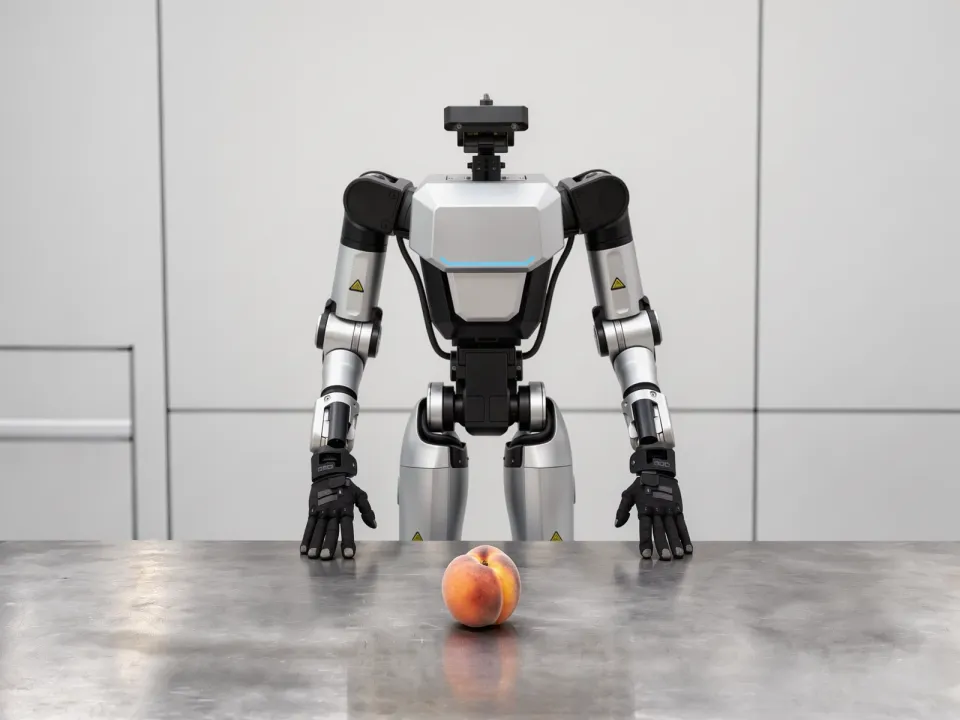
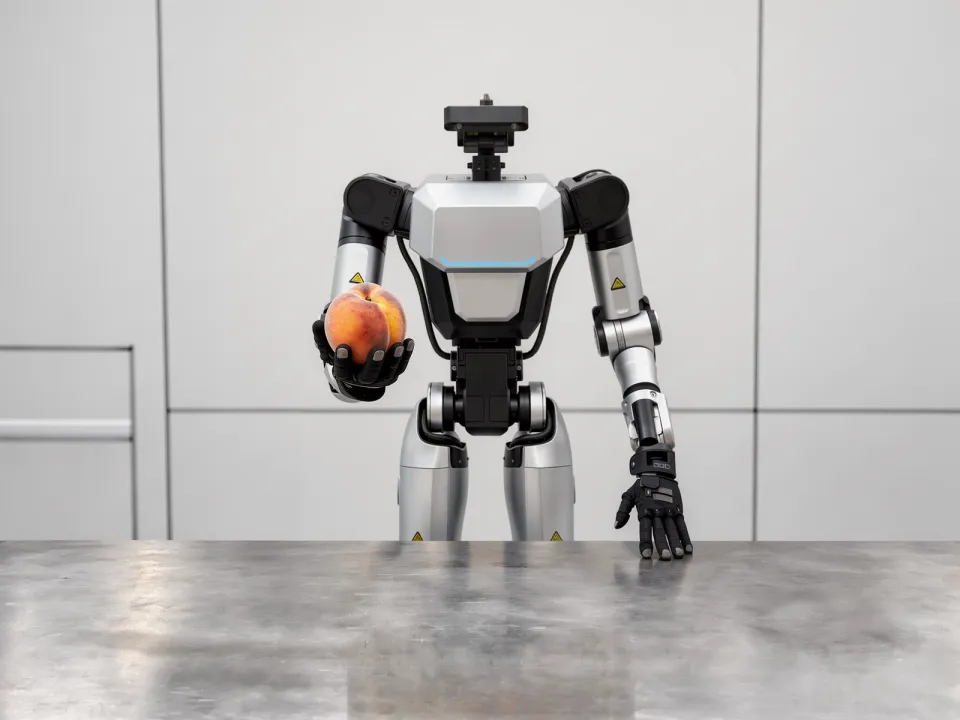
01-F무른 물체 집기
강직도가 접촉 이전에는 드러나지 않아, 파지를 유지할 하한과 파손을 피할 상한을 접촉 중에 실시간으로 찾아야 함.
01-G이동 물체 집기
관측 시점의 물체 상태와 동작 중의 물체 상태가 상이해, 관측한 순간을 기준으로 동작하면 접촉 시점에는 이미 어긋나 있음.
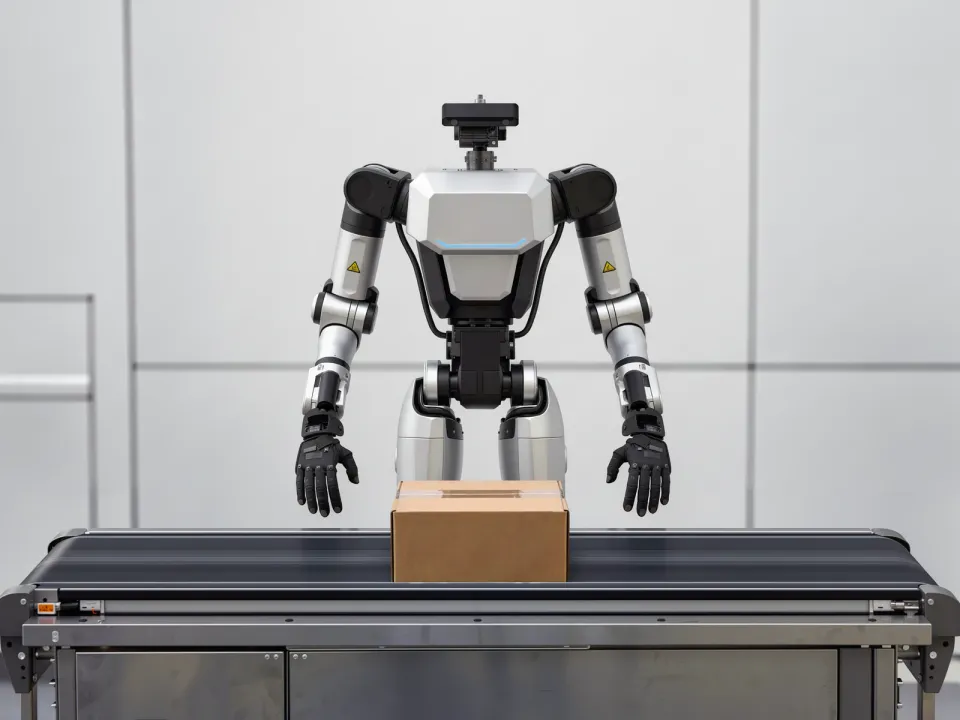
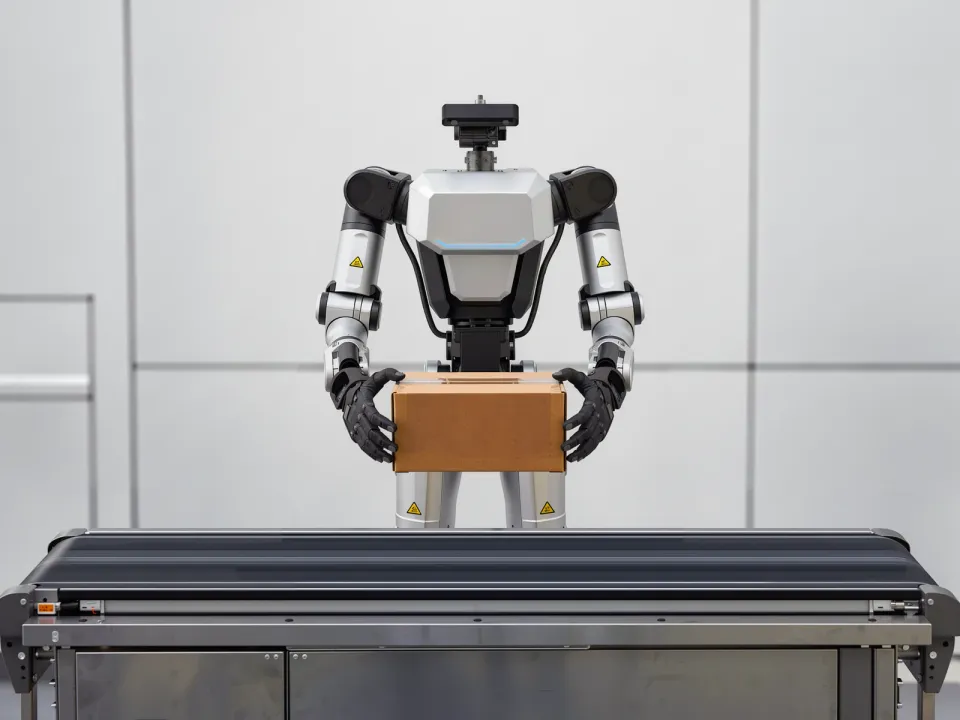
01-H대형 물체 집기
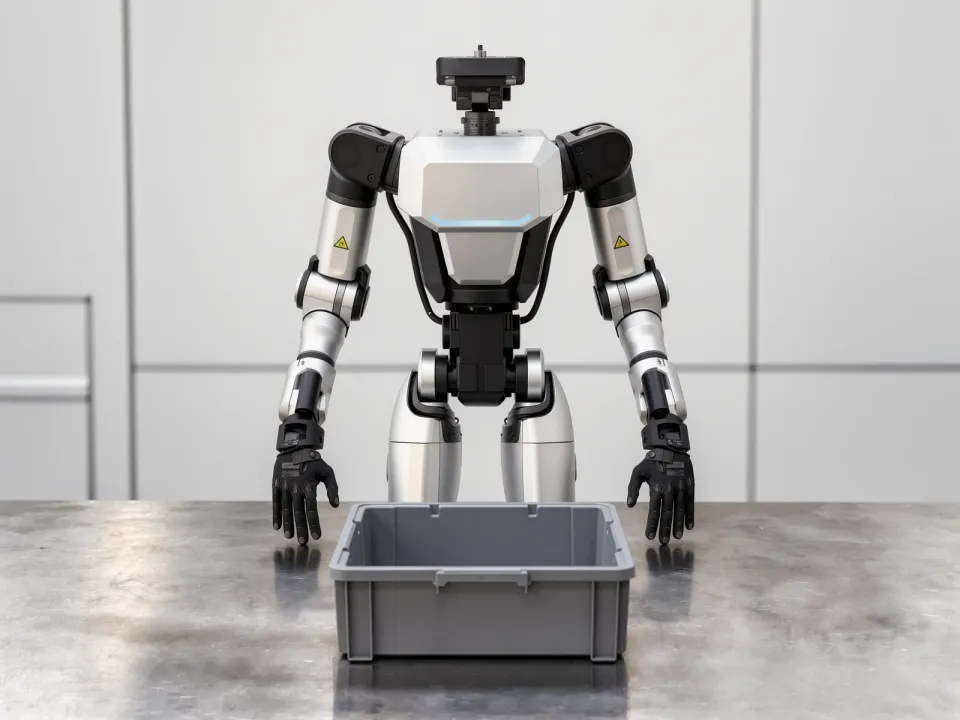
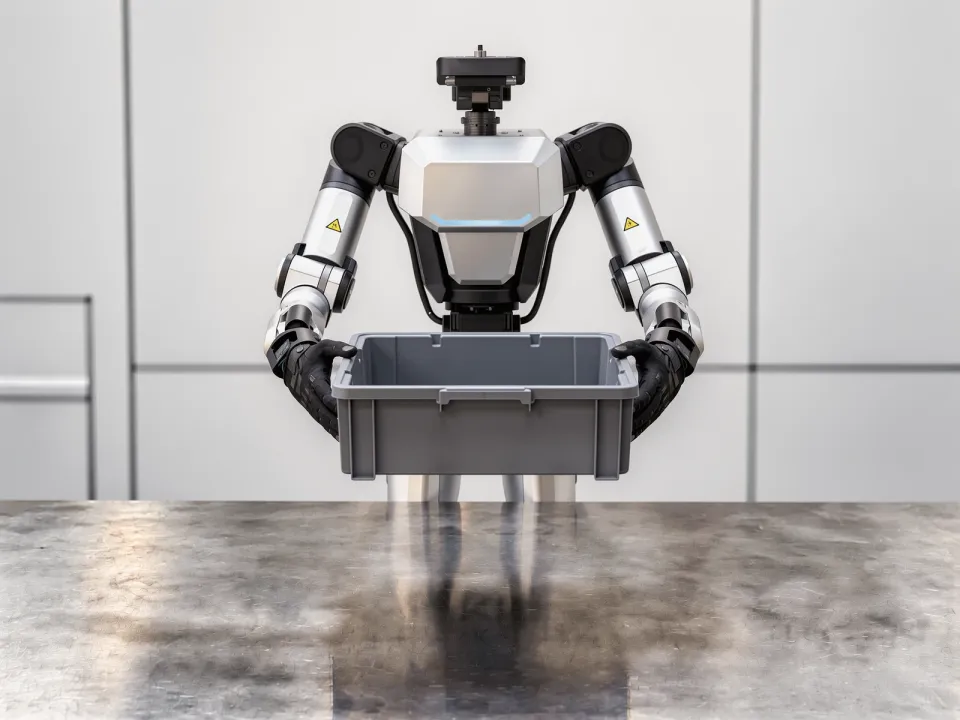
한 손으로는 파지가 성립하지 않는 크기라 여러 접촉부의 협응이 전제되고, 각 접촉부에 걸리는 하중 배분을 들어 올리는 내내 유지해야 함.
01-I미세 물체 집기TOOL
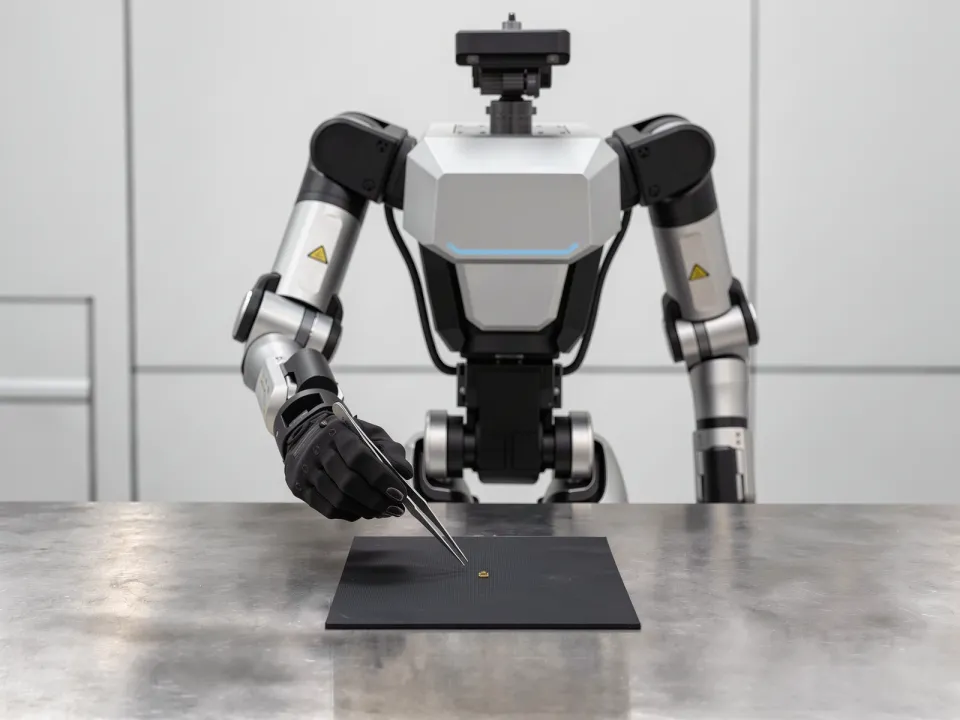
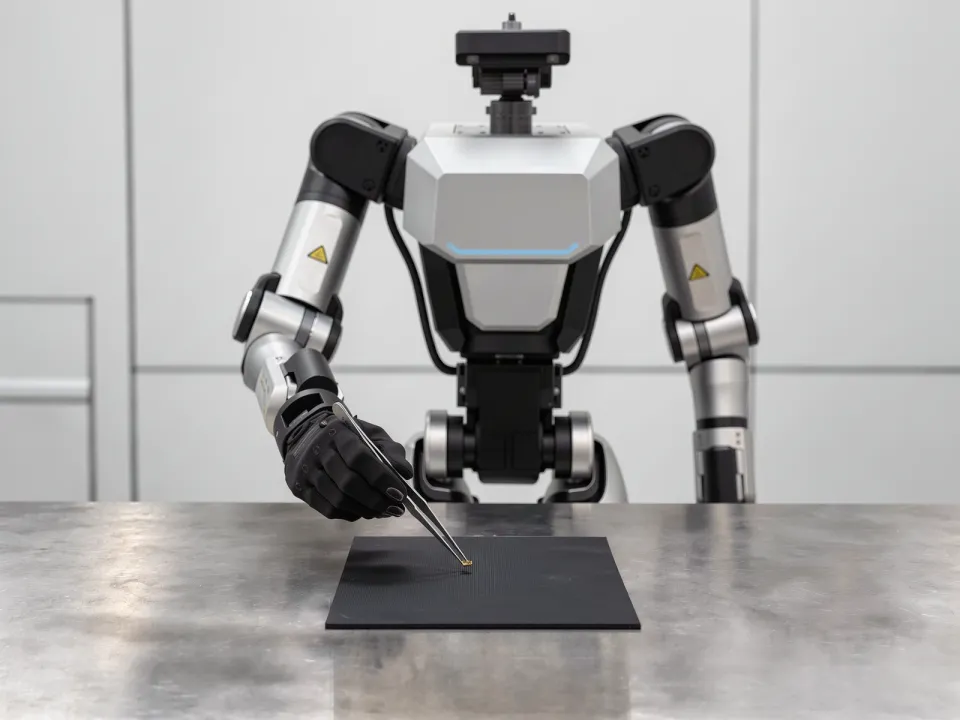
손끝보다 작아 도구를 거쳐야 하는데, 손의 오차는 선단에서 커지고 선단의 접촉은 손까지 그대로 전해지지 않음.
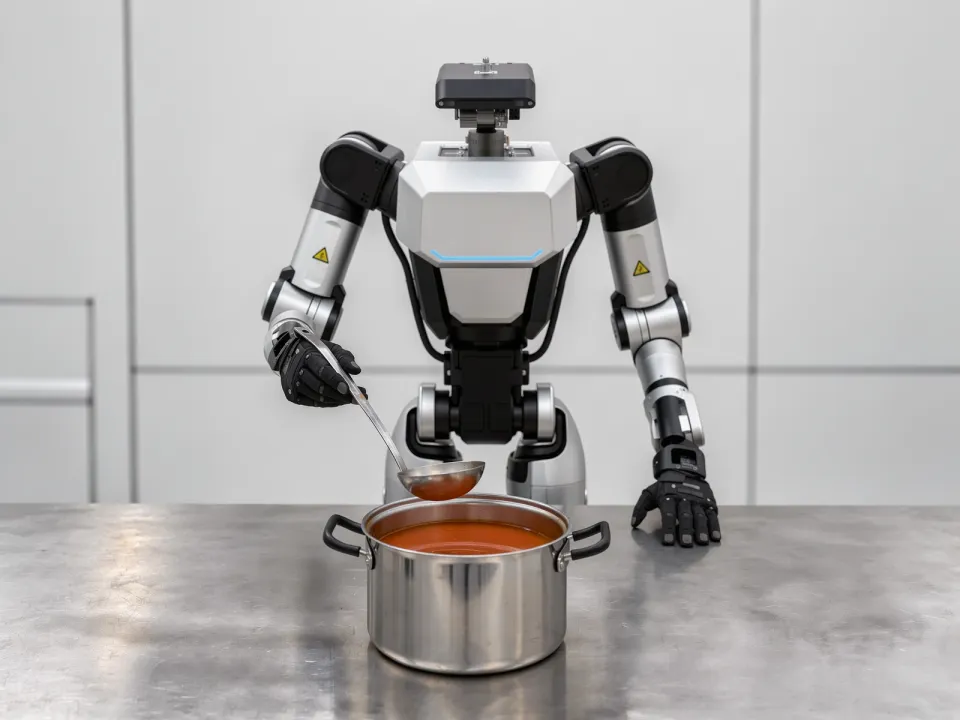
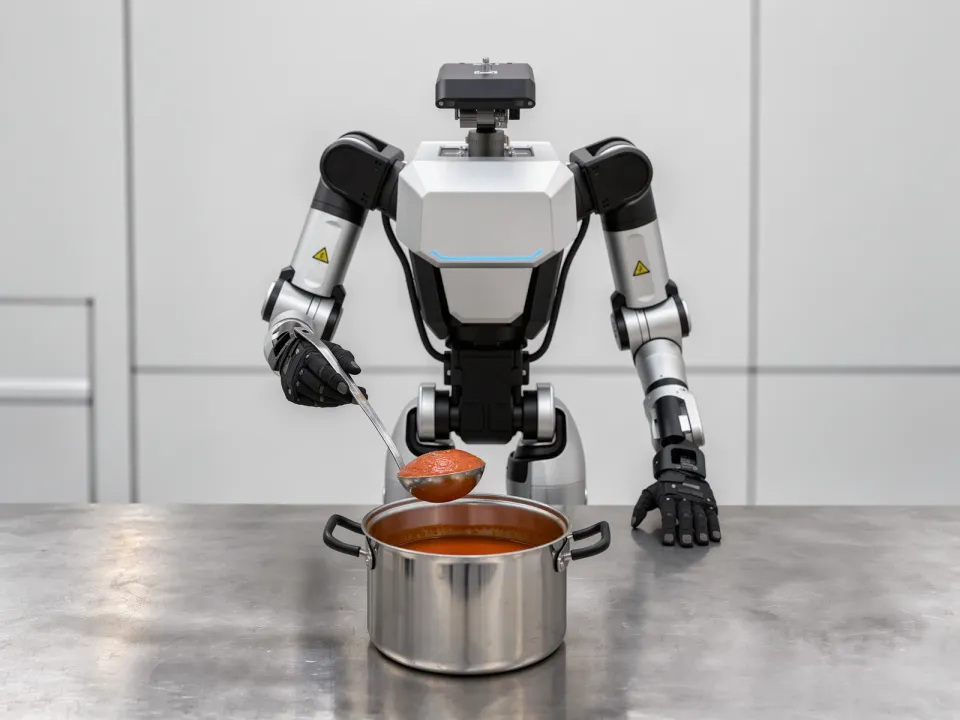
01-J유동체 집기TOOL
쥘 개체가 없어, 파지만으로는 대상을 확보할 수 없음.