ACTION 10
Actuation
구속축을 갖는 인터페이스를 목표 상태 또는 목표 좌표까지 구동하는 동작
왜 필요한가
버튼과 노브, 슬라이더, 밸브는 사람이 쓰도록 만들어져 로봇용 입출력이 따로 없다. 설비 기동 시퀀스, 배관 밸브 개도 설정, 컨베이어 기동과 정지가 여기에 해당한다.
설비를 개조하지 않고 자동화하려면 사람이 쓰던 물리 인터페이스를 그대로 조작해야 한다. 작동 임계와 파손 임계 사이가 좁고 구속 방향이 기구마다 달라 위치 명령만으로는 닿지 않는다.
Skills 8
10-A버튼 조작
작동에 필요한 깊이와 힘이 사전에 주어지지 않고, 작동 여부는 누르는 동안의 반력 변화로만 확인됨.
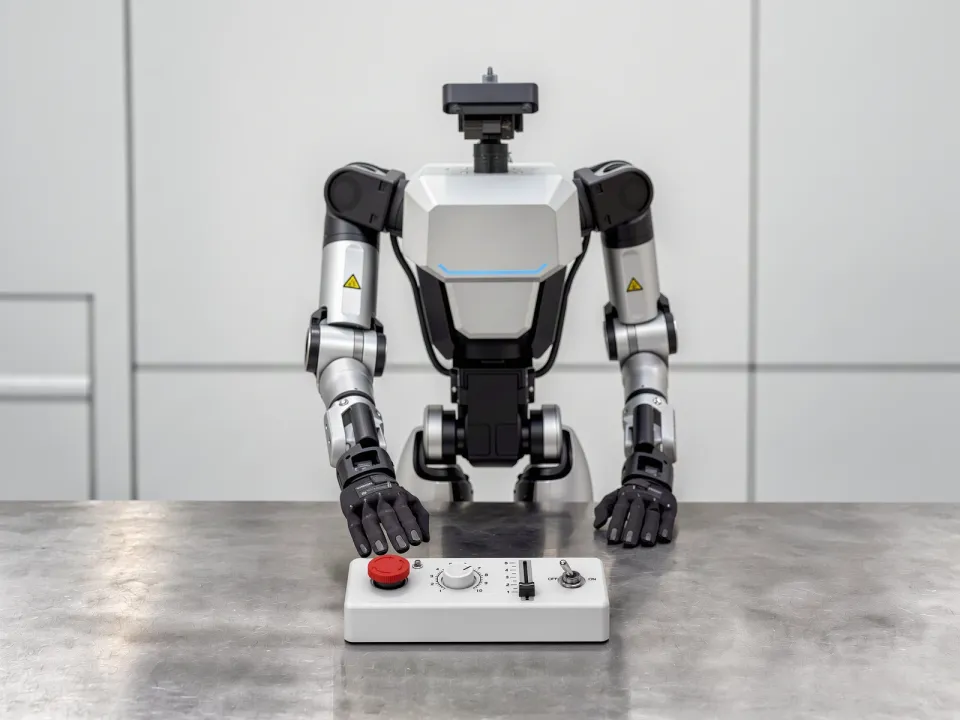
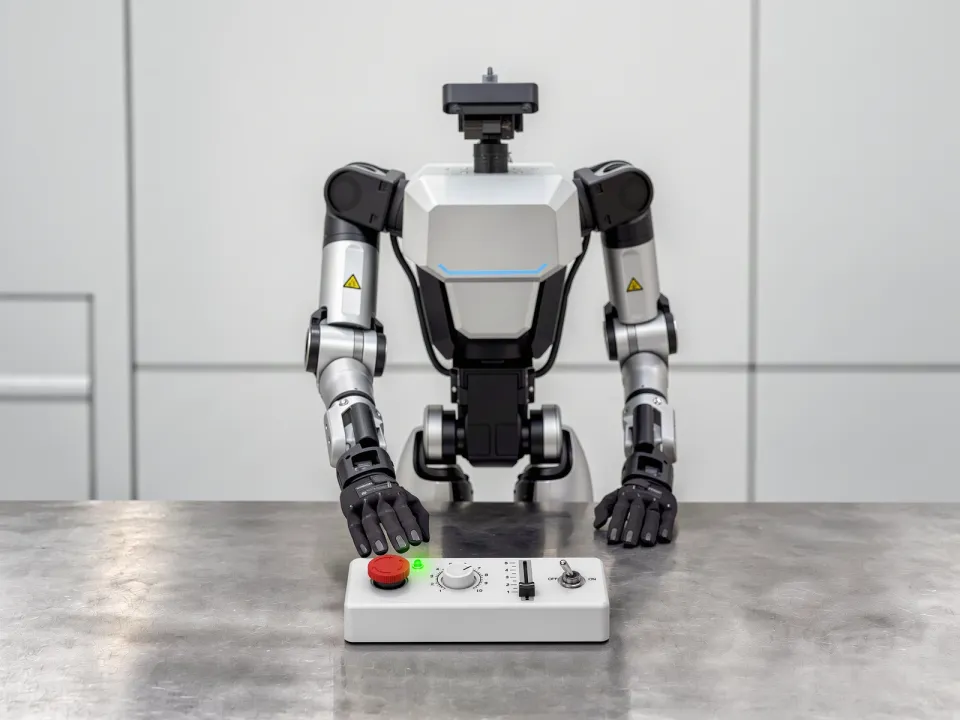
C_geom 비해당C_force 해당C_contact 비해당C_obs 해당C_deform 비해당C_dyn 비해당
E1 비해당E2 비해당E3 비해당E4 해당E5 비해당
10-B노브 조작
조작 중 손이 눈금을 가려, 목표 위치에 맞게 멈췄는지 확인할 수 없음.
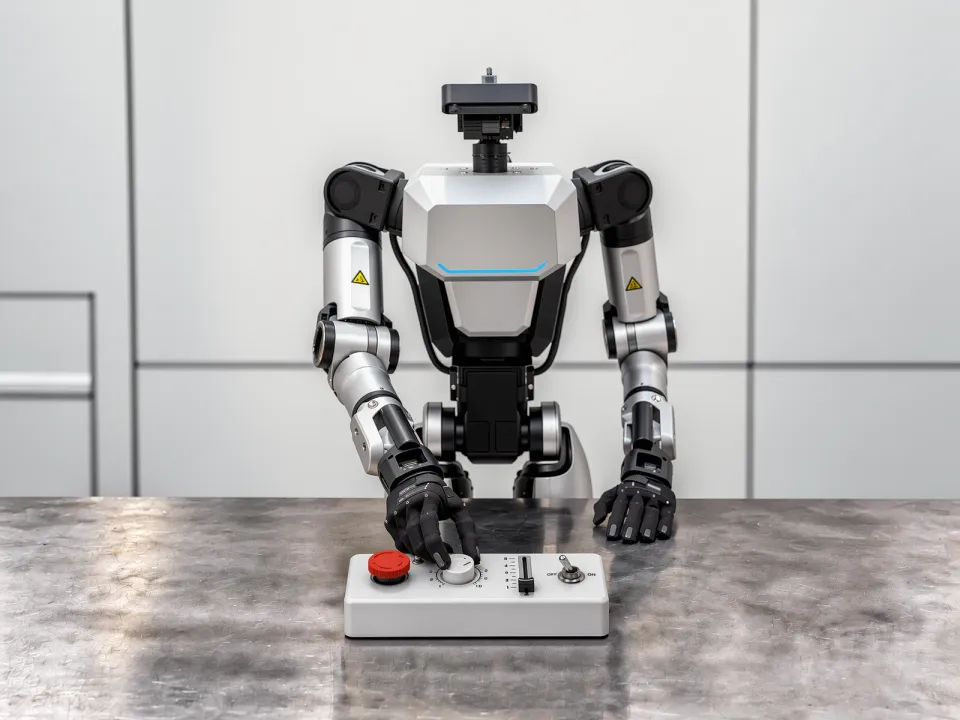
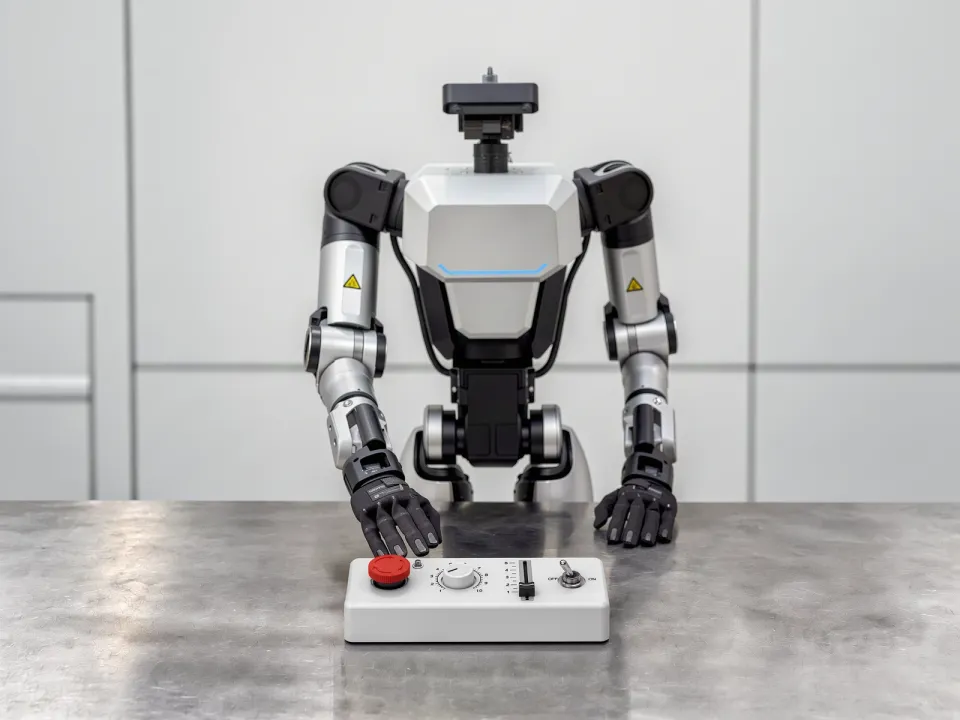
C_geom 해당C_force 비해당C_contact 비해당C_obs 해당C_deform 비해당C_dyn 비해당
E1 비해당E2 비해당E3 비해당E4 해당E5 비해당
10-C슬라이더 조작
정해진 축을 따라 움직이되 목표 위치 구간이 좁아, 조금만 더 밀어도 구간을 지나침.
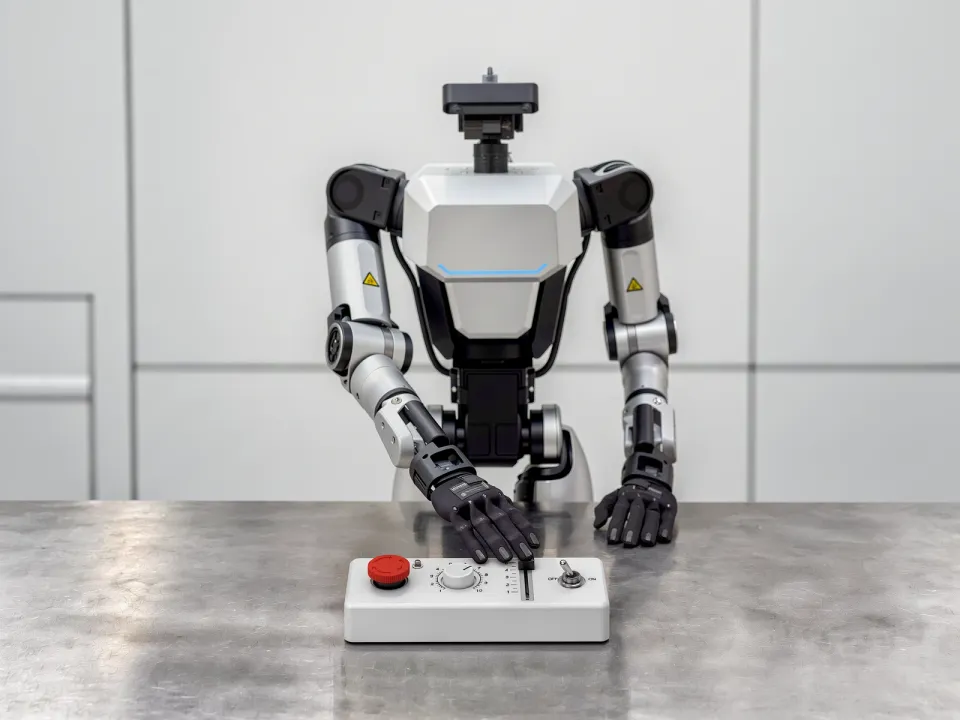
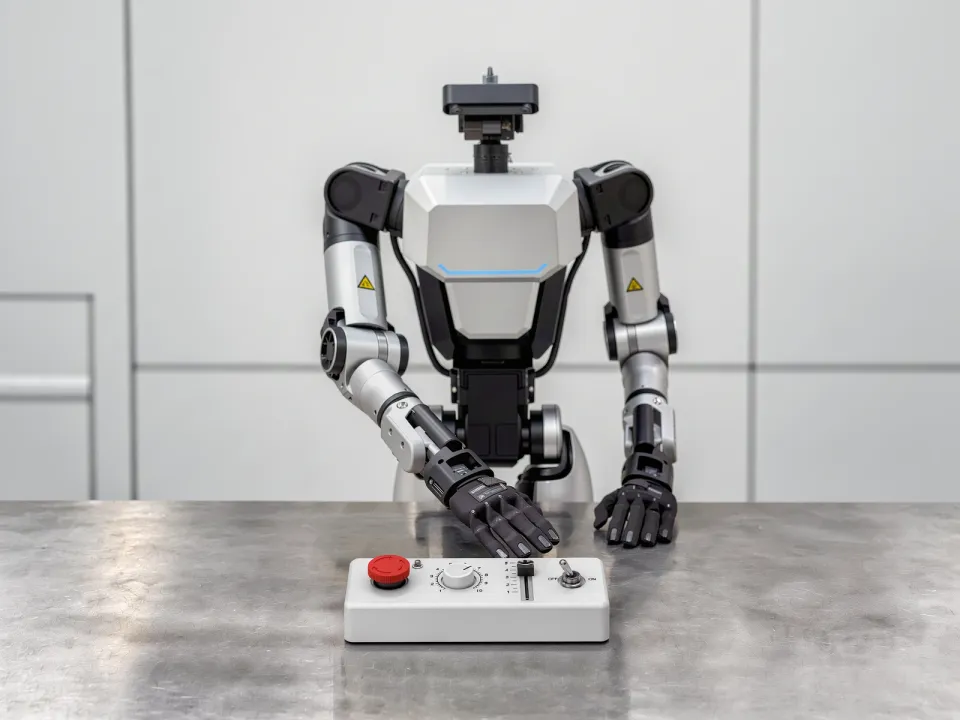
C_geom 해당C_force 해당C_contact 비해당C_obs 비해당C_deform 비해당C_dyn 해당
E1 비해당E2 비해당E3 해당E4 해당E5 비해당
10-D토글 조작
인접 스위치와의 간격이 좁은데 상태를 넘기려면 강한 힘이 필요해, 좁은 공간에서 큰 힘을 정확히 걸어야 함.
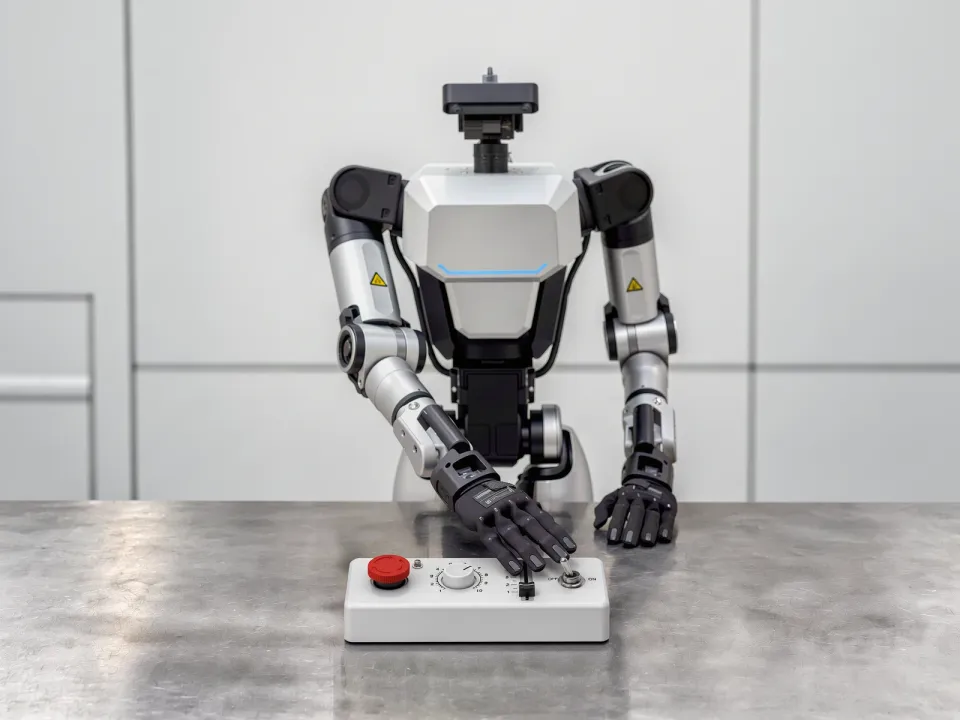
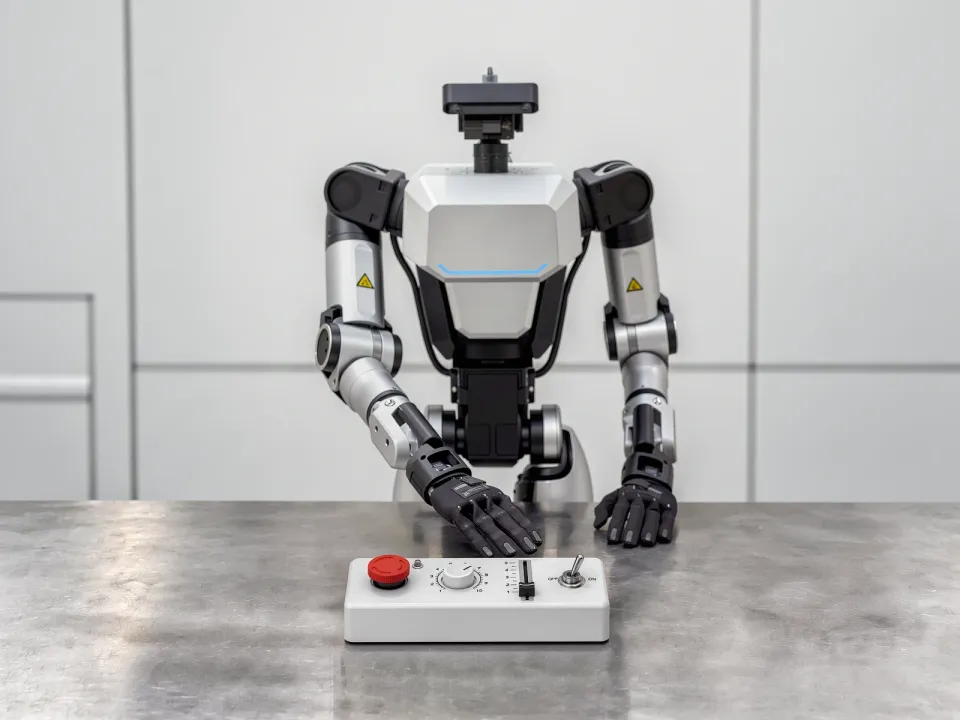
C_geom 해당C_force 해당C_contact 비해당C_obs 비해당C_deform 비해당C_dyn 해당
E1 비해당E2 해당E3 비해당E4 해당E5 비해당
10-E볼밸브 조작
짧은 레버에 큰 토크를 걸어야 움직이고, 그 힘을 유지한 채 정해진 각도까지 돌려야 함.
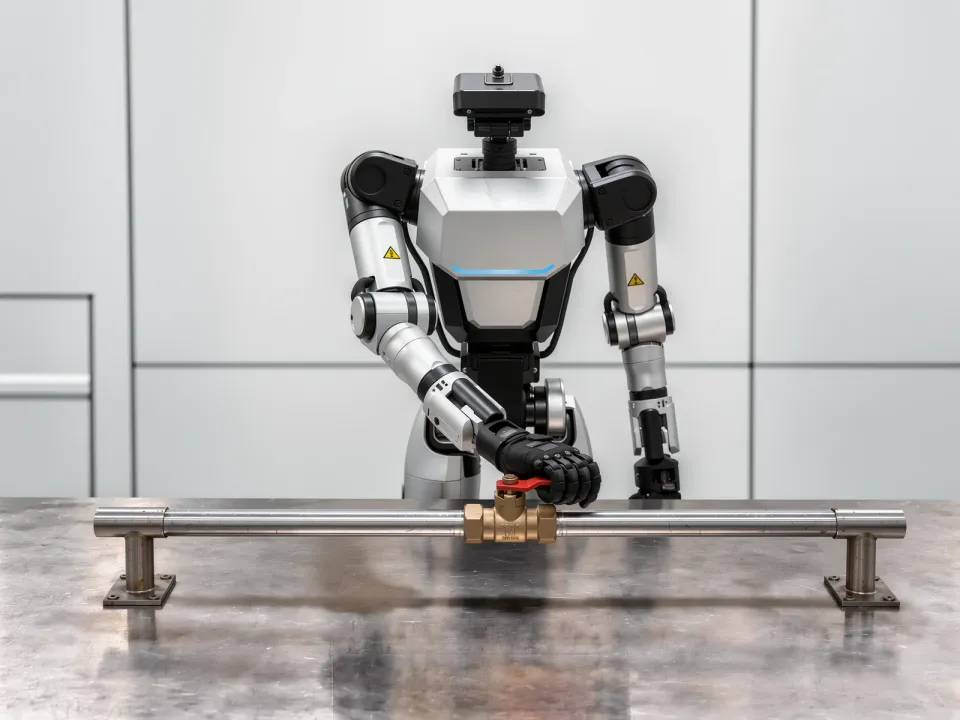
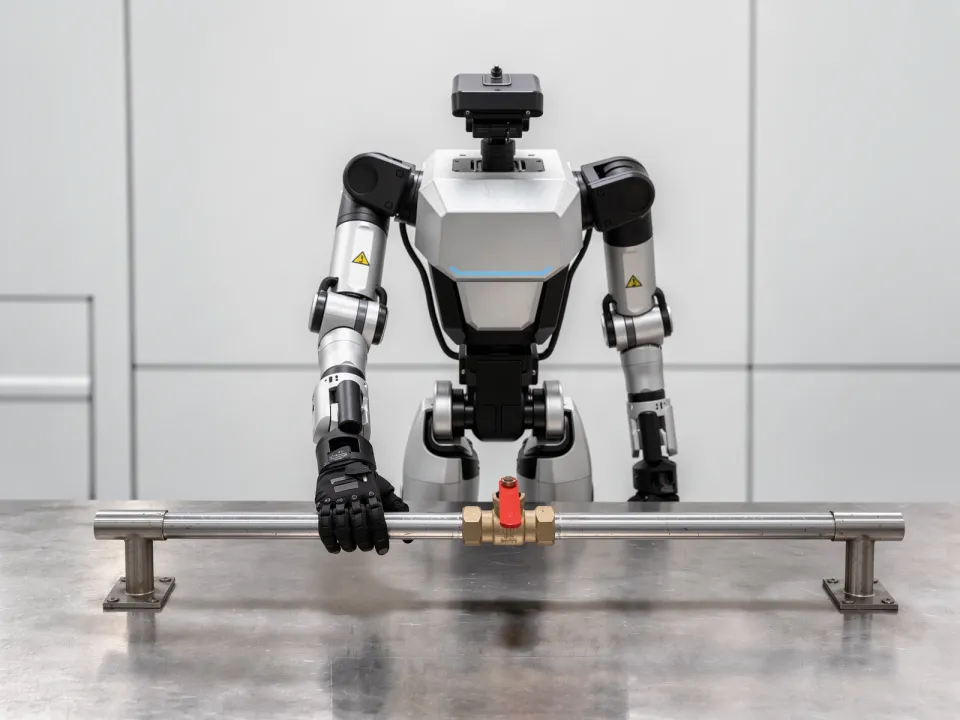
C_geom 비해당C_force 해당C_contact 비해당C_obs 비해당C_deform 비해당C_dyn 해당
E1 해당E2 비해당E3 비해당E4 해당E5 비해당
10-F휠밸브 조작
전체 행정이 여러 바퀴라 한 번의 파지로 끝나지 않고, 재파지를 반복하며 회전을 이어가야 함.
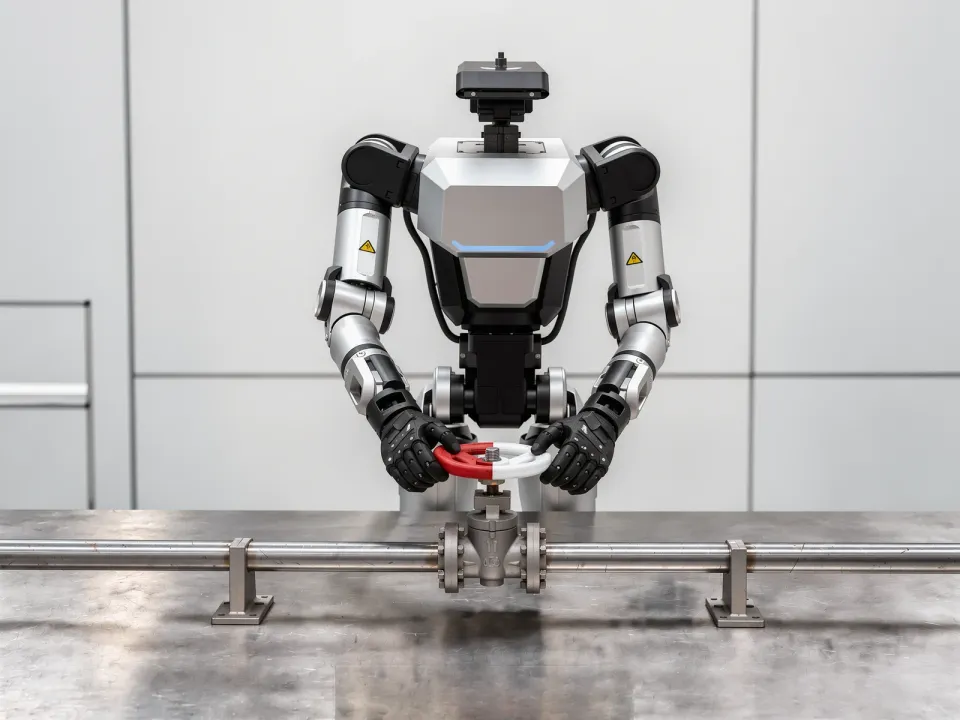
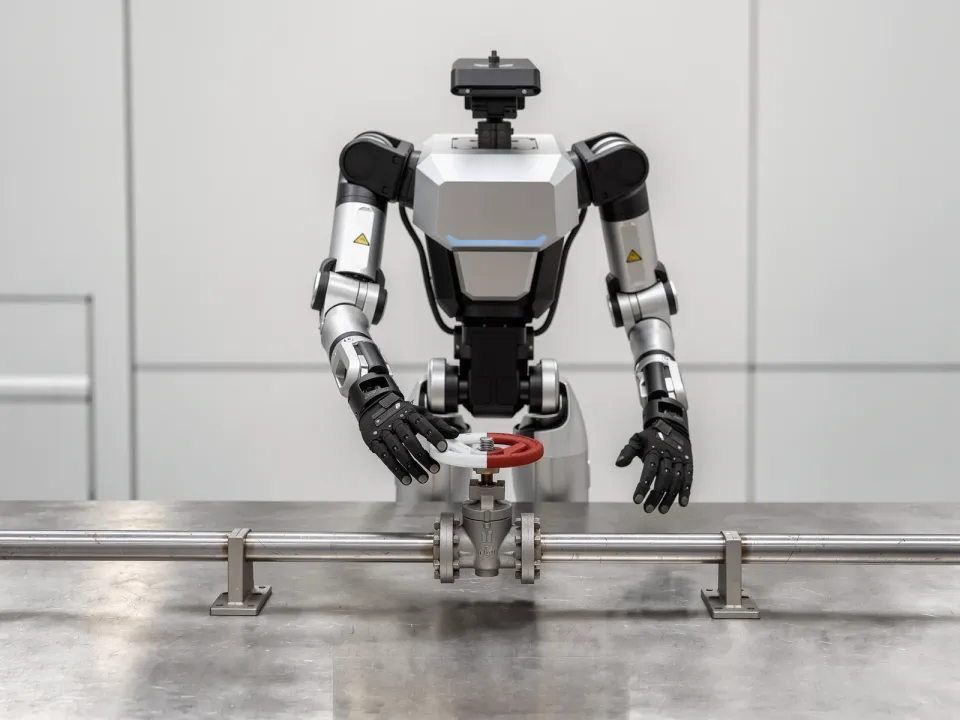
C_geom 비해당C_force 해당C_contact 해당C_obs 해당C_deform 비해당C_dyn 비해당
E1 해당E2 비해당E3 비해당E4 비해당E5 비해당
10-G버튼 홀드
놓으면 되돌아가는 인터페이스라, 정해진 시간 내내 작동 상태를 끊김 없이 유지해야 함.
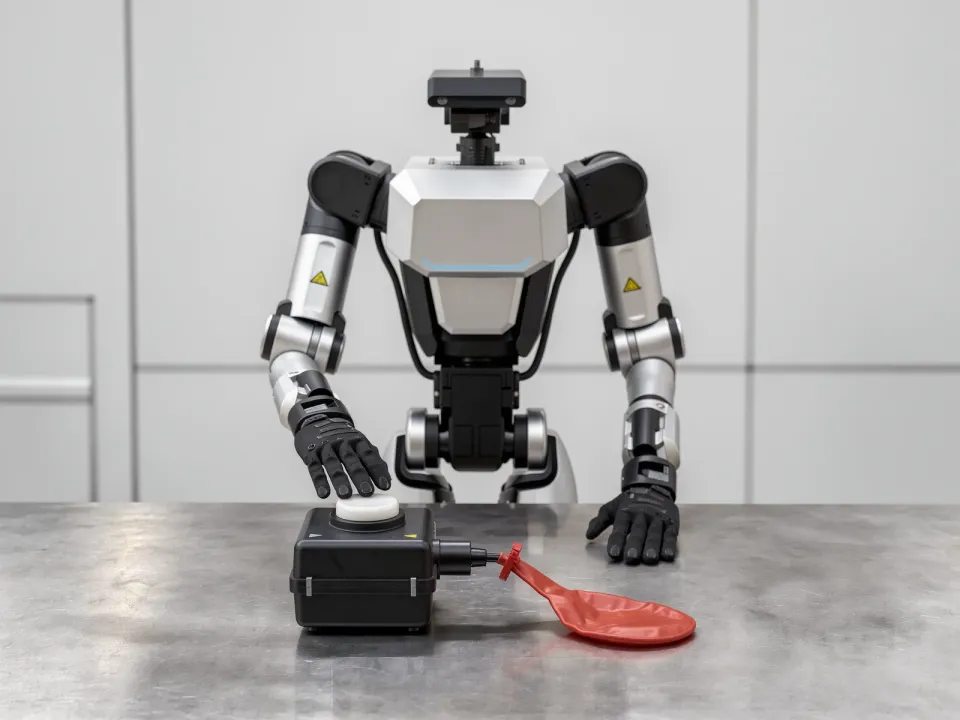
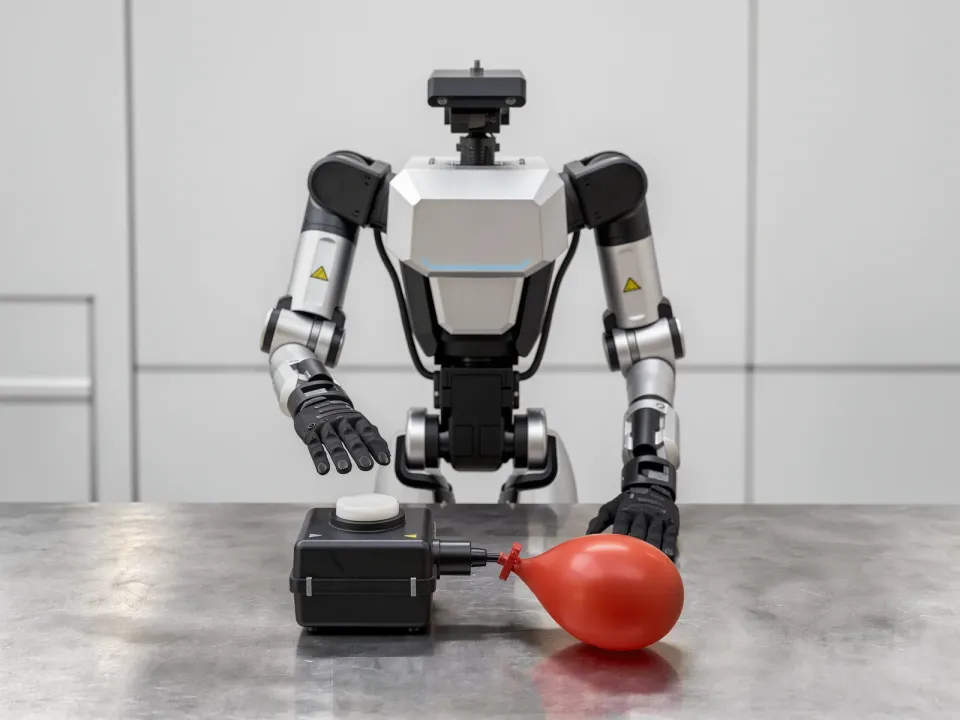
C_geom 비해당C_force 해당C_contact 비해당C_obs 비해당C_deform 비해당C_dyn 해당
E1 비해당E2 비해당E3 해당E4 해당E5 비해당
10-H힌지 패널 열기
패널이 힌지를 축으로 호를 그리며 움직여, 여는 동안 미는 방향을 계속 바꿔야 함.
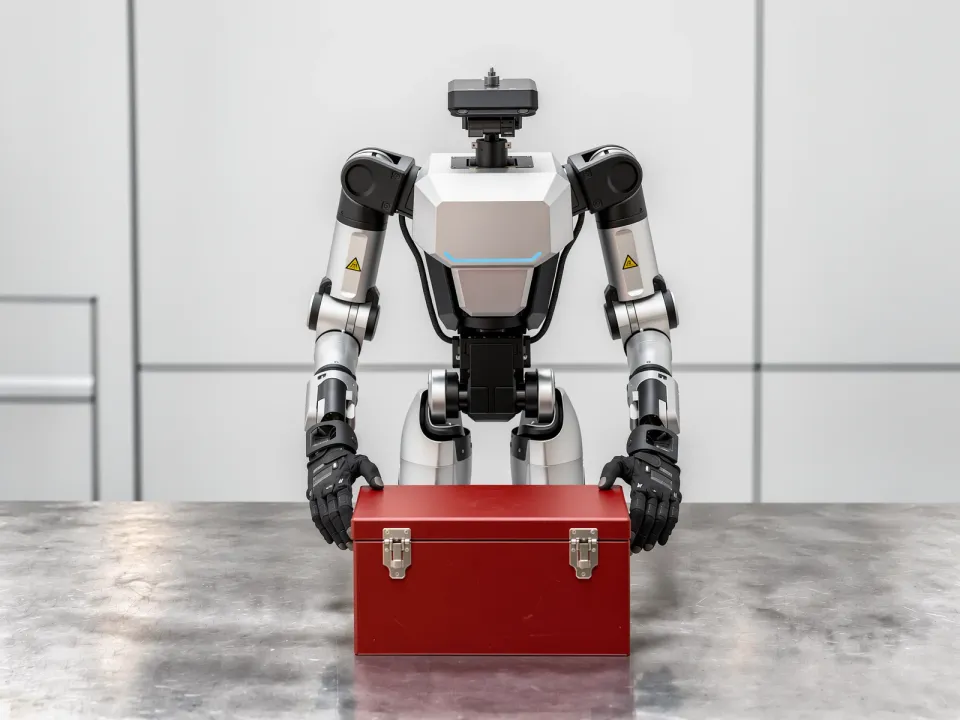
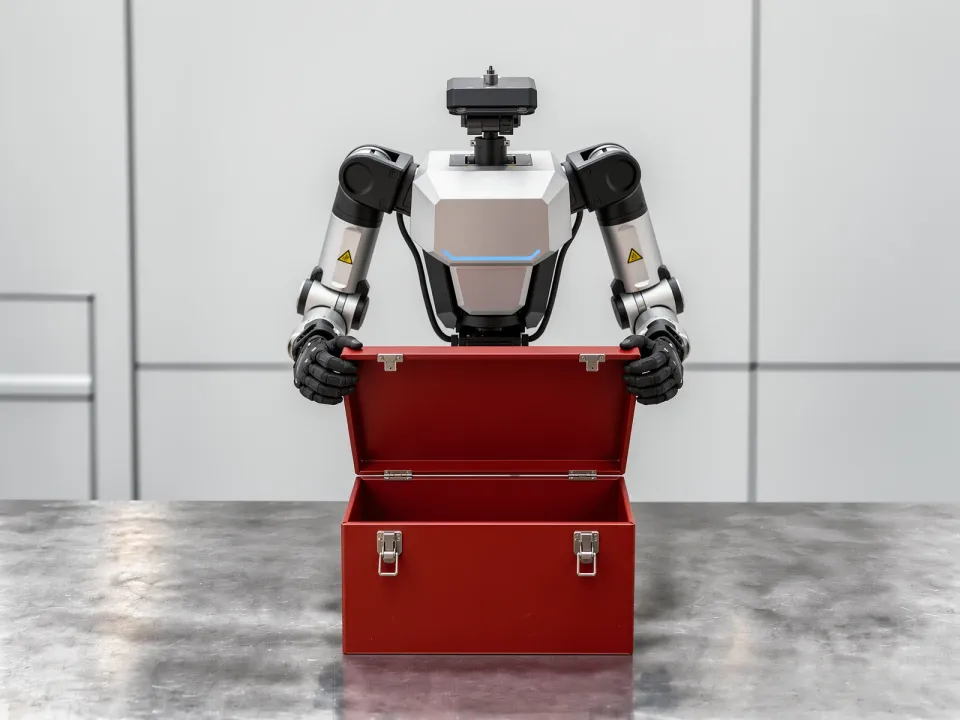
C_geom 해당C_force 해당C_contact 해당C_obs 비해당C_deform 비해당C_dyn 비해당
E1 비해당E2 비해당E3 비해당E4 해당E5 비해당